Aktualisieren der Roboterkinematik
Die Schritte in diesem Abschnitt sind optional und nur unter bestimmten Umständen erforderlich, wenn bei der Offline-Programmierung Genauigkeit benötigt wird. In diesem Abschnitt wird erläutert, wie Sie die eindeutigen kinematischen Werte Ihres UR-Roboters in RoboDK eingeben, um den Roboter genau zu simulieren.
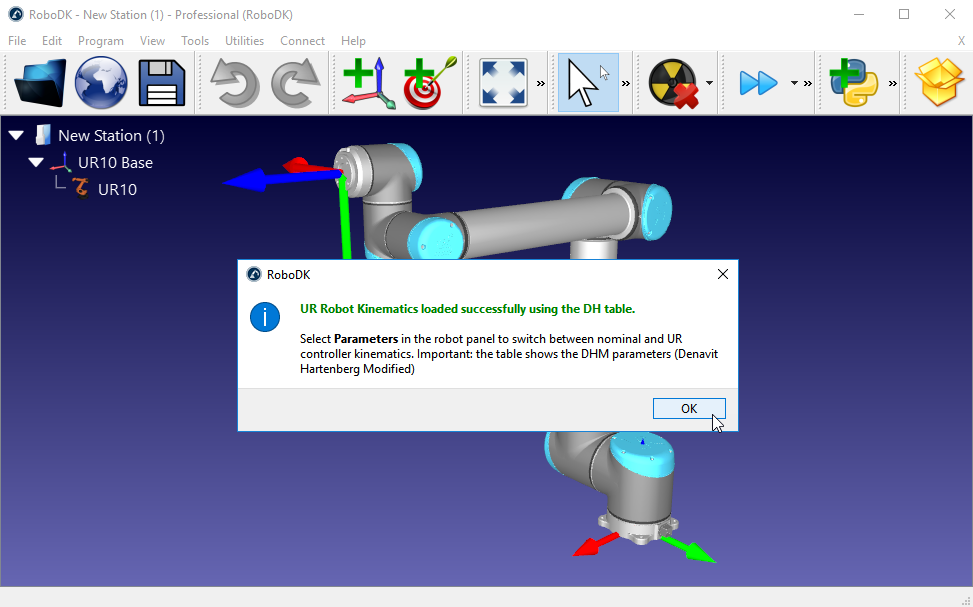
Es sollte eine Meldung wie in der folgenden Abbildung angezeigt werden. Möglicherweise wird eine Warnmeldung angezeigt, wenn Sie keine gültige URP-Datei geladen oder nicht den richtigen UR-Roboter ausgewählt haben.
14.Wählen Sie UR_LoadControllerKinematics aus
15.Öffnen Sie Ihren Roboter in RoboDK. Sie finden Ihren UR-Roboter in der RoboDK-Bibliothek. Sie können auch einen UR-Roboter verwenden, der in einer Ihrer bestehenden RoboDK-Stationen verfügbar ist.
1.Eine mit dem realen Roboter (nicht mit RoboDK oder dem UR-Simulator) erstellte URP-Datei abrufen
Hinweis: Die URP-Datei muss mit demselben Controller erstellt worden sein, den Sie simulieren möchten.
Die UR-Roboterkinematiken unterscheiden sich in 6 Abstandswerten von einem Roboter zum anderen und von Standard-Simulationswerten. Je nachdem, wie der Roboter programmiert ist, kann es wichtig sein, diese Werte zu berücksichtigen.
Um die Simulation exakt an den realen Roboter anzupassen, können Sie die spezifische Kinematik Ihres UR-Roboters importieren, indem Sie einfach eine mit dem Teach Pendant erstellte URP-Datei öffnen. / Hinweis: Die URP-Datei muss mit derselben Steuerung erzeugt worden sein, die Sie simulieren möchten. / Sie können die URP-Datei auch manuell laden, indem Sie diesem Verfahren folgen:
1.Rufen Sie die Datei urcontrol.conf.[UR3/UR5/UR10]] aus einem Ordner namens URControl in der Robotersteuerung auf. Die Datei kann über eine USB-Festplatte/Stick oder über eine FTP-Verbindung übertragen werden (siehe vorherigen Abschnitt).
2.Öffnen Sie die Datei in einem Texteditor und suchen Sie nach den [DH] -Werten, wie im Bild gezeigt.
3.Öffnen Sie das Roboterparameterfenster von RoboDK, indem Sie auf den Roboter doppelklicken und "Parameter" auswählen.
4.Wählen Sie "Erweiterte Optionen entsperren", um die 6 Abstandswerte bearbeiten zu können.
5.Geben Sie die 6 rot markierten Werte aus der DH-Tabelle (Denavit Hartenberg) in der Datei urcontrol.conf.ur10 in RoboDK ein, wie im Bild gezeigt.
Wenn dieses Verfahren abgeschlossen ist, können Sie mit der rechten Maustaste auf einen Roboter klicken und Speichern unter .robot auswählen. Diese Parameter werden mit der Roboterdatei gespeichert, und Sie können die Roboterdatei verwenden, anstatt dieses Verfahren für jedes neue Projekt zu wiederholen.
RoboDK extrahiert die für Ihren Roboter spezifischen Informationen aus der URP-Datei und berücksichtigt sie für die Simulation und Offline-Programmierung in der Roboterdatei. Sie können diese Einstellung ändern und im Menü der Roboterparameter zur Standardkinematik zurückkehren, wie im folgenden Bild gezeigt. / Sie werden feststellen, dass die im Teach Pendant angezeigten Pose-Informationen mit der in RoboDK angezeigten Kinematik übereinstimmen (entfernen Sie für den Vergleich das Werkzeugsystem und das Bezugssystem in RoboDK und am UR-Roboter). / Hinweis: RoboDK verwendet die modifizierten DH-Parameter (modifizierte Denavit-Hartenberg-Parameter), nicht die von UR verwendeten DH-Parameter. RoboDK berechnet die modifizierten DH-Parameter automatisch aus den DH-Parametern der URP-Datei. Daher können die DH-Parameter, die Sie aus der Datei urcontrol.conf.[UR3/UR5/UR10] extrahieren können, nicht direkt in diese Tabelle kopiert werden.
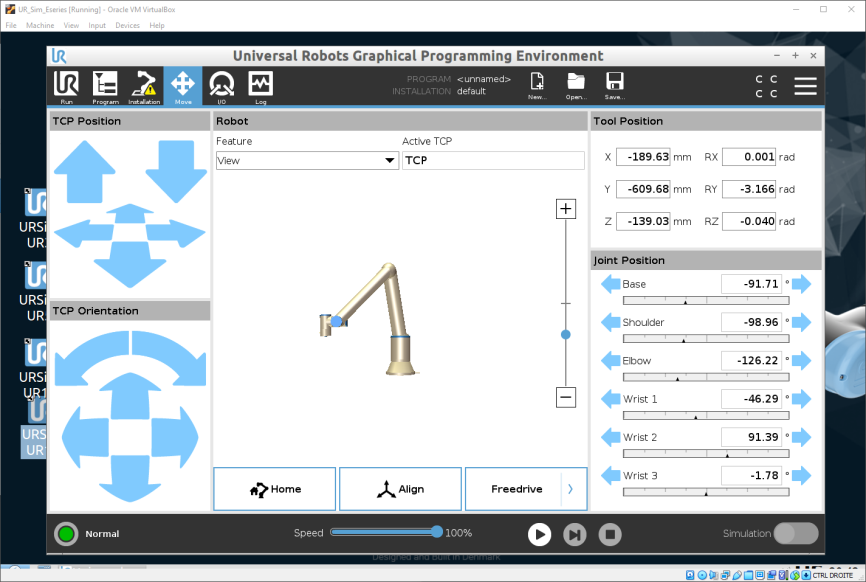
Sie werden feststellen, dass die im Teach-Pendant angezeigten Positionsdaten mit der in RoboDK angezeigten Kinematik übereinstimmen (stellen Sie sicher, dass Sie das Werkzeugsystem und das Bezugssystem in RoboDK sowie am UR-Roboter entfernen, um den Vergleich durchführen zu können).
Die UR-Kinematik ist von Roboter zu Roboter unterschiedlich, da jeder Roboter im Werk von UR kalibriert wird. Andere Roboterhersteller wie KUKA, ABB, Motoman oder Fanuc kalibrieren ihre Roboter nicht, es sei denn, Sie erwerben die sogenannte Option Absolute Genauigkeit. Die Optionen für absolute Genauigkeit können bis zu 40 Kalibrierungsparameter oder mehr berücksichtigen. / Add: Dieses Verfahren ist nicht dasselbe wie die Roboterkalibrierung von RoboDK. Die Roboterkalibrierung hilft, die Genauigkeit des realen Roboters zu verbessern.


