Bezugssystem und Werkzeugsystem
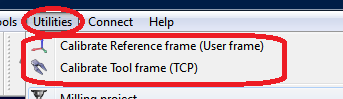
RoboDK bietet einige Hilfsprogramme zur Kalibrierung von Bezugssystemen und Werkzeugsystemen. Auf diese Werkzeuge können Sie über Utilities➔ Bezugssystem kalibrieren bzw. Utilities➔ Werkzeugsystem kalibrieren zugreifen.
Um ein Bezugssystem oder ein Werkzeug zu kalibrieren, das nicht automatisch kalibriert wurde (auch bekannt als Benutzer-Bezugssystem bzw. TCP), benötigen wir einige Roboterkonfigurationen, die 3 oder mehr Punkte berühren. Diese Roboterkonfigurationen können entweder Gelenkwerte oder kartesische Koordinaten sein (in einigen Fällen mit Orientierungsdaten). Es wird empfohlen, die Gelenkwerte anstelle der kartesischen Koordinaten zu verwenden, da es einfacher ist, die tatsächliche Roboterkonfiguration in RoboDK zu überprüfen (durch Kopieren und Einfügen der Robotergelenke in den RoboDK-Hauptbildschirm).
Werkzeug-Kalibrierung
Wählen Sie Utilities➔Werkzeug kalibrieren, um den TCP mit RoboDK zu kalibrieren. Wir können beliebig viele Punkte mit unterschiedlichen Orientierungen verwenden. Mehr Punkte und größere Orientierungsänderungen sind besser, da wir so eine bessere Schätzung des TCP sowie eine gute Schätzung des TCP-Fehlers erhalten.
Hinweis: Weitere Informationen finden Sie in der Rubrik Tipps.
Kalibrierung des Bezugssystems
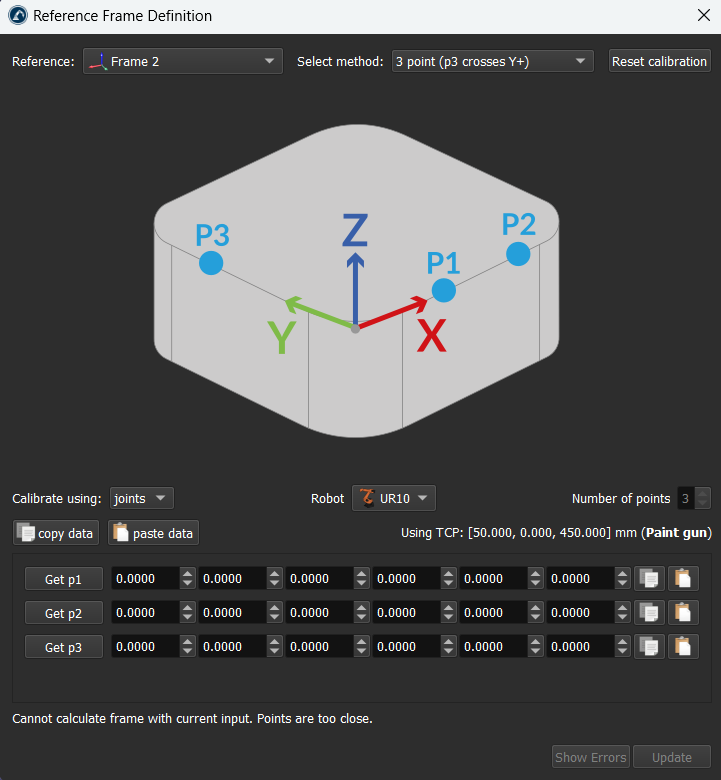
Wählen Sie Hilfsmittel➔ Referenz kalibrieren, um ein Bezugssystem zu kalibrieren. Es ist möglich, ein Bezugssystem mit verschiedenen Methoden festzulegen. Im Beispiel der Abbildung wird ein Bezugssystem durch drei Punkte definiert: Punkt 1 und 2 definieren die Richtung der X-Achse und Punkt 3 definiert die positive Y-Achse.
Hinweis: Weitere Informationen zur Kalibrierung des Bezugssystems finden Sie im Abschnitt Tipps.


