Einrichtung für die Offline-Programmierung
Dieser Abschnitt führt Sie durch das Verfahren, um das reale Messsystem mit Ihrer Offline-Simulation abzugleichen. So können Sie einen digitalen Zwilling erstellen, der ein gemeinsames Bezugssystem zwischen Ihrer Simulation und dem realen Aufbau nutzt.
Sie können die TwinTrack Teach-by-Demo-Funktionen auch ohne einen kalibrierten Roboter oder sogar ganz ohne einen echten Roboter nutzen. Das bedeutet, dass Sie Ihren Roboter nur offline mit Ihrem Messsystem simulieren und programmieren können, bevor Sie Zugriff auf den echten Roboter haben.
Sie benötigen lediglich ein Teil mit einem genau definierten Koordinatensystem, das Sie als Referenz verwenden können. Die Referenz muss offline und im realen Aufbau dieselbe sein.
Sobald Sie das Messsystem und Ihr Teil (real oder simuliert) fertig haben, können Sie die folgenden Schritte ausführen, um das Koordinatensystem Ihres Messgeräts zu definieren:
1.Definieren Sie das Koordinatensystem des Teils mit Ihrem echten Roboter über die Option Bezugssystem definieren im Menü Dienstprogramme. Wenn Sie keinen echten Roboter haben, verwenden Sie eine ungefähre Position des Koordinatensystems in Ihrer RoboDK-Simulation. Sie können dieses Verfahren später mit einem realen Aufbau wiederholen.
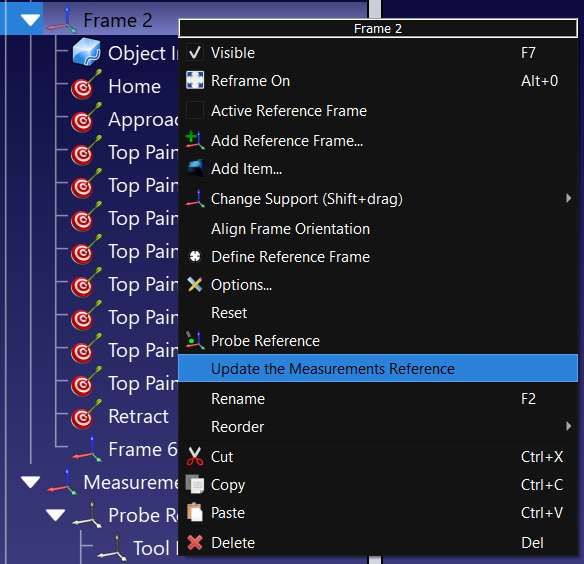
2.Klicken Sie mit der rechten Maustaste auf das Koordinatensystem Ihres Teils (oder das Koordinatensystem der Vorrichtung, an der es befestigt ist).
3.Wählen Sie Referenz der Messungen aktualisieren.
4.Folgen Sie den Anweisungen auf dem Bildschirm, um 3 Punkte Ihres realen Teils mit der Sonde einzulernen. Diese 3 Punkte definieren das Koordinatensystem in der richtigen Reihenfolge: den Ursprung, einen Punkt auf X+ und einen Punkt auf Y+.
Das Maßsystem wird entsprechend aktualisiert, und Sie können mit dem Einlernen von Punkten, Kurven oder anderen Koordinatensystemen fortfahren.


