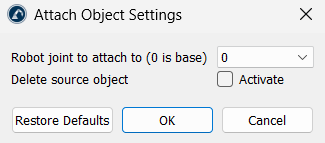
Adjuntar objeto a un eslabón del robot
Esta utilidad fija de forma permanente un objeto a una articulación o eslabón móvil específico de un brazo robótico. El objeto seleccionado pasa a formar parte permanente del brazo robótico y se mueve junto con esa articulación específica durante la simulación. Puede elegir cualquier eslabón móvil, desde la base (articulación 0) hasta la placa de montaje situada en el extremo del brazo.
Nota: La geometría del objeto se fusiona con el eslabón del robot, por lo que esta acción no se puede deshacer desde el Add-in. Active la opción «Eliminar objeto de origen» (la casilla de verificación «Activar» situada junto a ella) para eliminar el objeto original del árbol de la estación una vez que se haya fusionado.