Calibrar sistema
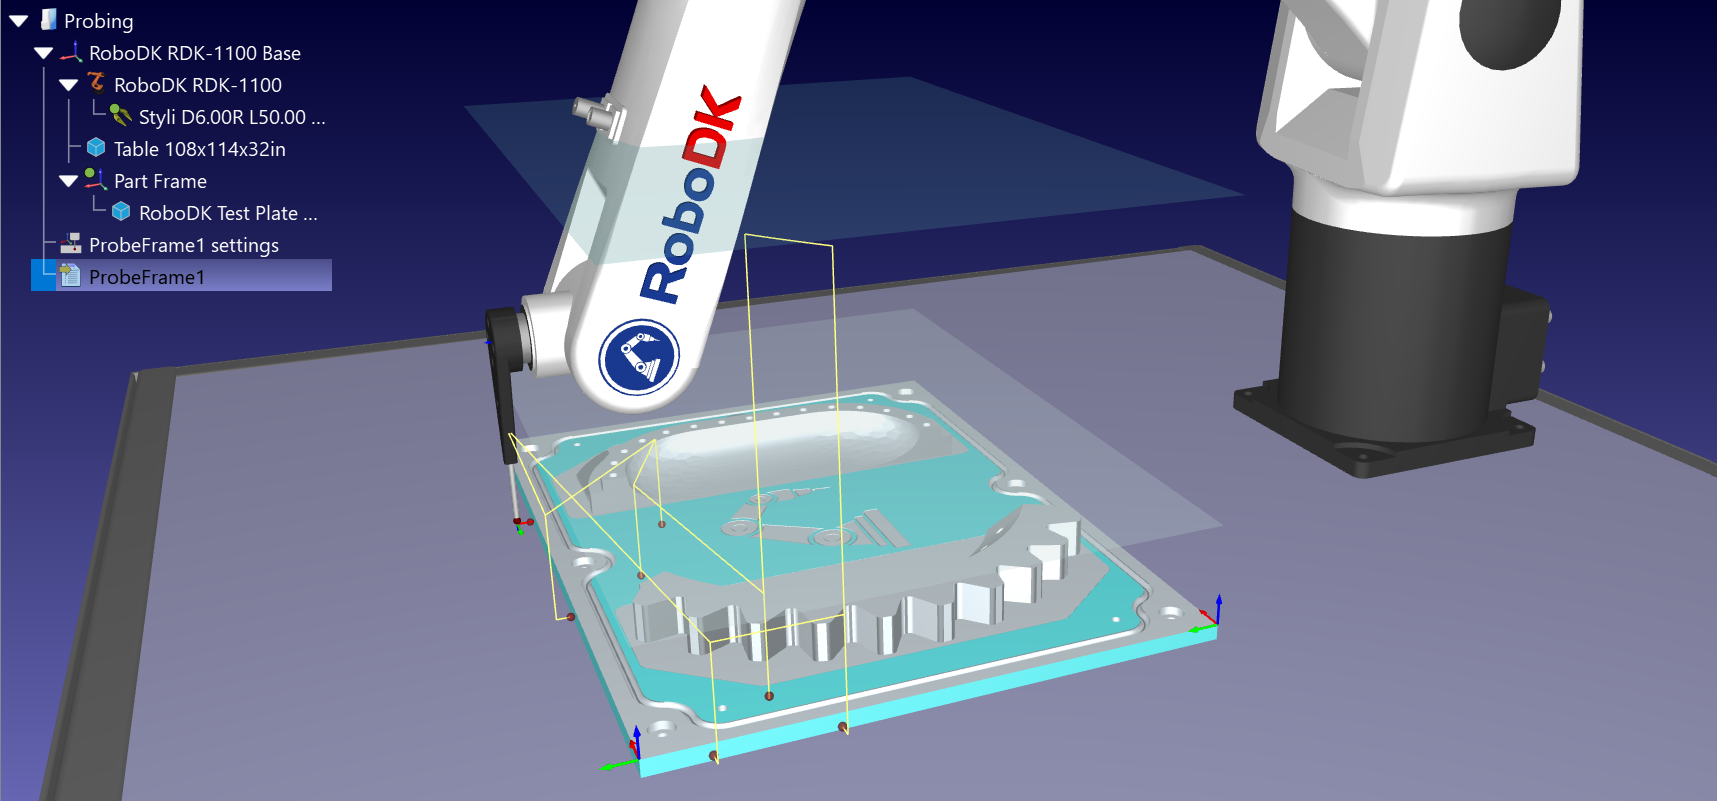
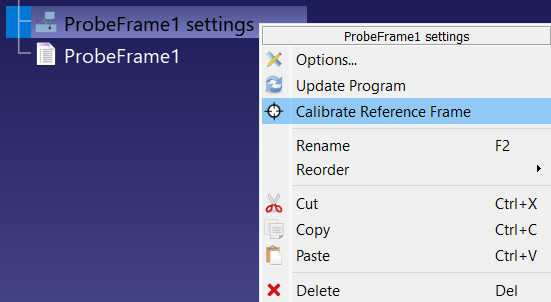
Ejecute la secuencia de palpado y compruebe que cada instrucción «Search Linear» haya devuelto un punto verde; a continuación, haga clic con el botón derecho del ratón en el elemento de configuración «ProbeFrame1» del árbol de la estación y seleccione «Calibrar sistema de referencia». RoboDK lee la posición de contacto registrada en cada movimiento de búsqueda, vuelve a calcular el ajuste óptimo de las referencias (datums) a partir de esos puntos medidos y compara el resultado con el sistema nominal.
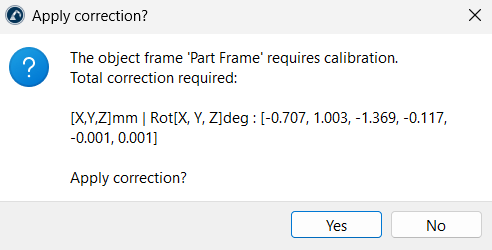
El cuadro de diálogo «¿Aplicar corrección?» muestra la traslación y la rotación totales necesarias para ajustarse a la pieza medida. Haga clic en «Sí» y RoboDK desplazará el sistema de referencia de la pieza a la posición medida. Si la corrección es mayor que la suma de las distancias de aproximación y sobremarcha, o si alguna rotación supera los 30 grados, el cuadro de diálogo le avisará previamente; esto suele significar que se ha palpado un punto en una característica incorrecta, por lo que debe revisar la secuencia en lugar de aceptarla.