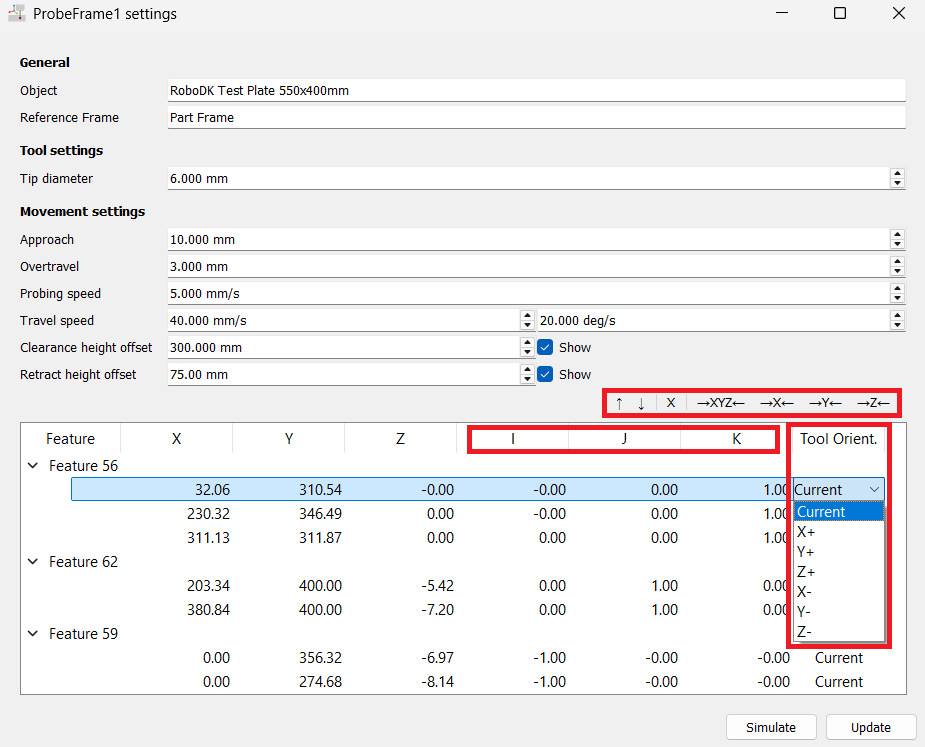
Controles de características
Basta con hacer clic en la superficie del objeto para añadir nuevos puntos. También puede:
1.Reordenar los puntos utilizando las flechas Arriba/Abajo. Esto modifica la secuencia de palpado y puede ayudar al robot a seguir la trayectoria más eficiente.
2.Eliminar un punto o una característica existente de la lista mediante el botón «X».
3.Centrar el punto en la superficie a lo largo de los ejes X, Y, Z o de los tres ejes.
4.Ajustar los vectores de dirección (IJK).
5.Establecer la orientación de la herramienta utilizada para la aproximación a cada punto, en la columna «Orientación de la herramienta». «Actual» es la opción predeterminada y mantiene la orientación que tiene el robot cuando se genera el programa; «X+», «X-», «Y+», «Y-», «Z+» y «Z-» alinean ese eje de la herramienta con la dirección de palpado, que es lo que necesita para los puntos situados en una cara lateral.