Creación de un proyecto de palpado
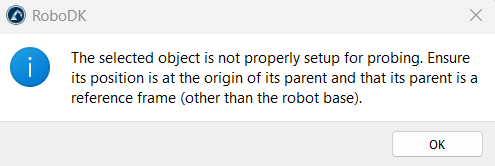
Configure su estación RoboDK con el robot, la herramienta de palpado y la pieza que desee medir. La pieza debe pertenecer a un sistema de referencia específico: coloque el objeto directamente debajo de dicho sistema de referencia, déjelo en el origen exacto del sistema de referencia y asegúrese de que el sistema de referencia no sea la base del robot. La calibración funciona moviendo ese sistema de referencia, por lo que la pieza en sí no debe tener una pose propia.
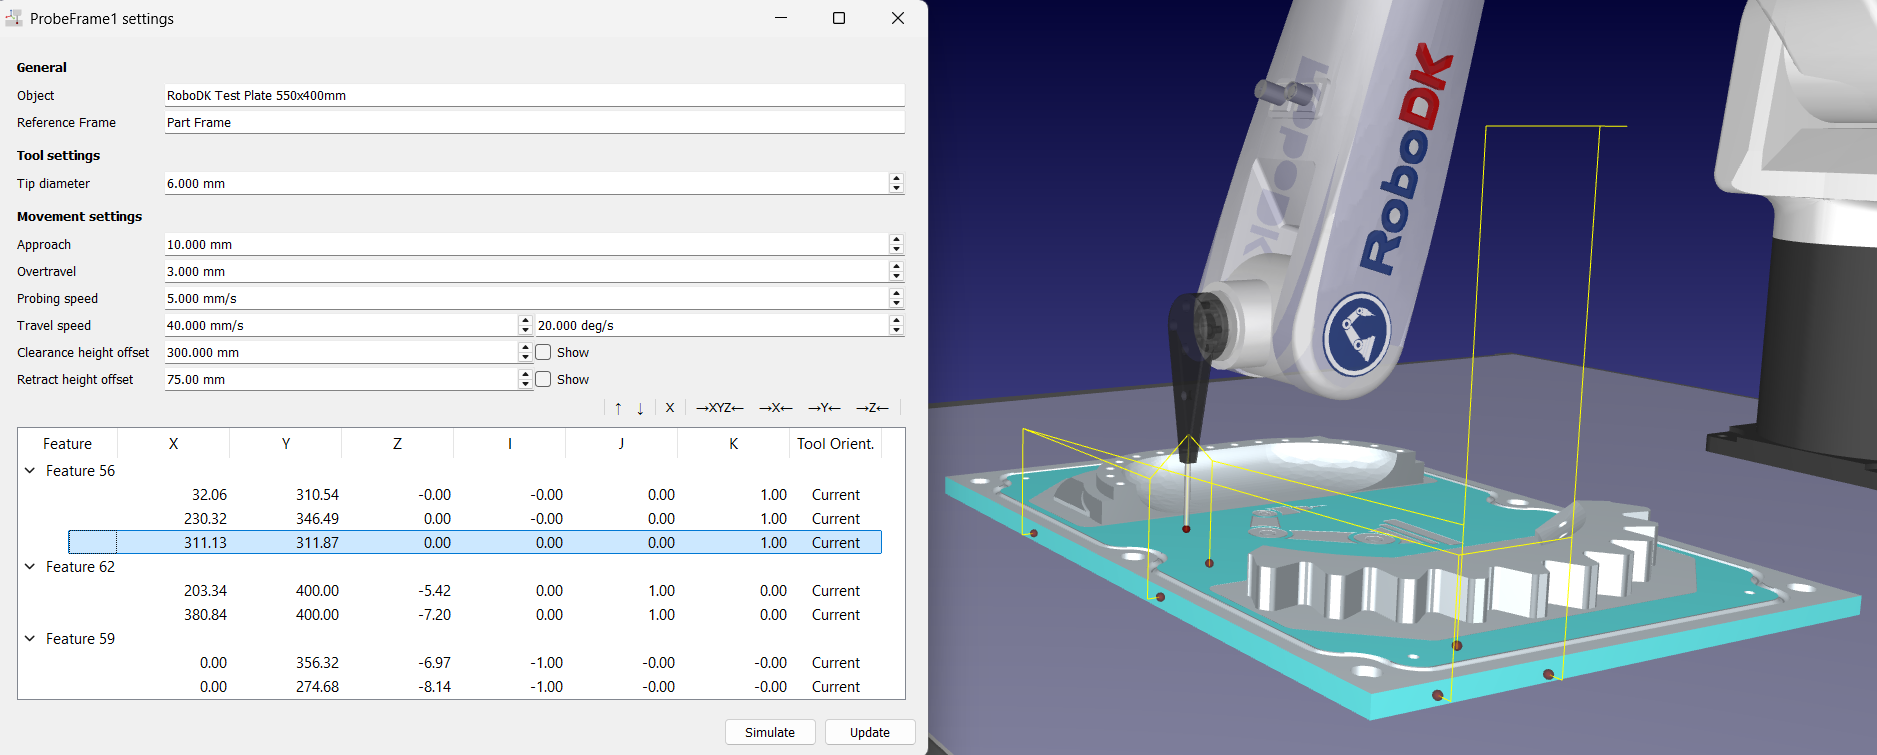
Seleccione «Palpado» ➔«Proyecto de sistema de referencia de palpado» en la barra de menús, o haga clic en el botón correspondiente de la barra de herramientas. RoboDK añade un elemento de configuración «ProbeFrame1» al árbol de la estación y abre su ventana de edición.
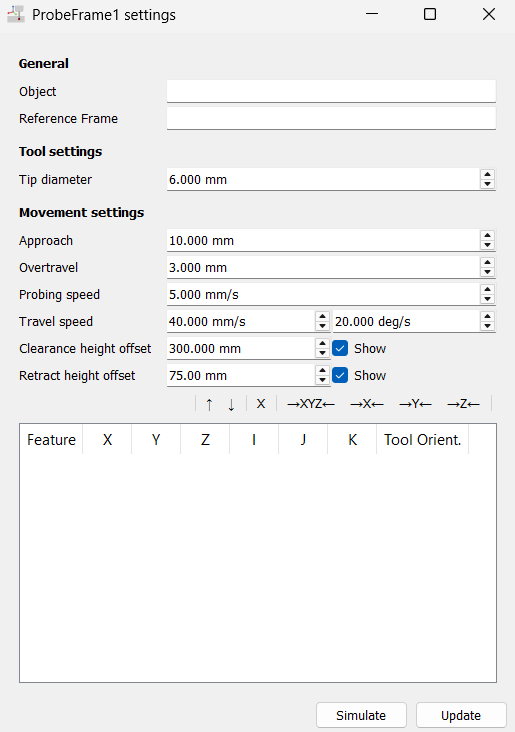
El editor agrupa los ajustes de la secuencia de palpado en tres secciones:
1.«General» muestra el objeto que se está palpando y su Sistema de referencia. Ambos campos son de solo lectura; se rellenan automáticamente al hacer clic en la pieza para añadir su primer punto de palpado.
2.La configuración de la herramienta incluye el «Diámetro de la punta», es decir, el diámetro del rubí situado en la punta de su palpador (6 mm por defecto). Introduzca el valor exacto: RoboDK desplaza cada punto de la superficie en la mitad de dicho valor a lo largo de la normal a la superficie para obtener el punto de contacto de la herramienta, por lo que un diámetro incorrecto alterará todas las mediciones.
3.La configuración de movimiento incluye las distancias, velocidades y alturas utilizadas en torno a cada punto:
a.La «Aproximación» (10 mm por defecto, de 2 a 100 mm) es la distancia situada delante de la superficie en la que el palpador pasa de la velocidad de desplazamiento a la velocidad de palpado.
b.El sobrerecorrido (3 mm por defecto, de 0 a 100 mm) indica hasta qué punto más allá del punto de contacto previsto sigue buscando el palpador, de modo que el contacto se establece incluso cuando la pieza real se encuentra ligeramente alejada de su posición nominal.
c.La velocidad de palpado (5 mm/s por defecto) es la velocidad lineal lenta que se utiliza durante la búsqueda de contacto. Manténgala baja para proteger el palpador y mejorar la repetibilidad.
d.La velocidad de desplazamiento (40 mm/s y 20 grados/s por defecto) se utiliza para los movimientos en el aire entre puntos.
e.El desplazamiento de altura de seguridad (300 mm por defecto) es la altura a la que se desplaza el robot antes del primer punto y después del último punto de toda la secuencia.
f.El desplazamiento de altura de retracción (75 mm por defecto) es la altura a la que el palpador se retira entre dos puntos, tanto dentro de una característica como entre características.
Haga clic en su objeto, como una pieza o un accesorio, para crear un primer punto de palpado. Al hacerlo, se rellenan los dos campos «General» de solo lectura de la ventana de configuración de ProbeFrame1:
1.Objeto
2.Sistema de referencia