Ejecución final
Ahora que se han definido todos los puntos, los pasos restantes consisten en realizar la simulación de la secuencia, generar el programa del robot y realizar la calibración del sistema de referencia.
Habilitar palpado simulado
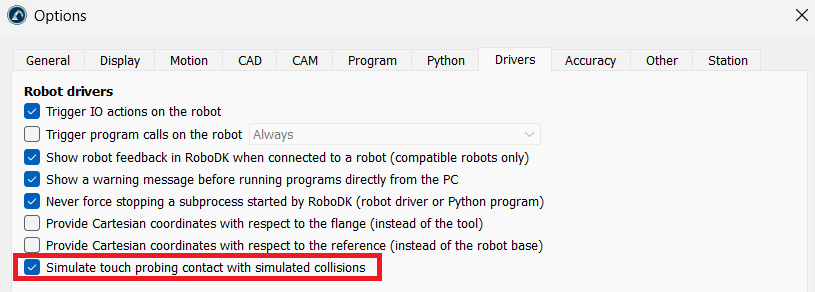
Para probar la rutina sin un palpador real, deje que RoboDK simule el disparo. Seleccione Herramientas ➔Opciones ➔Controladores, marque la casilla «Simular contacto de palpado con colisiones simuladas» y haga clic en Aceptar. Los movimientos de búsqueda se detendrán entonces en el contacto simulado entre el palpador y la pieza; el Add-in habilitará ese par de colisiones por usted al generar el programa.
Vista previa de la simulación
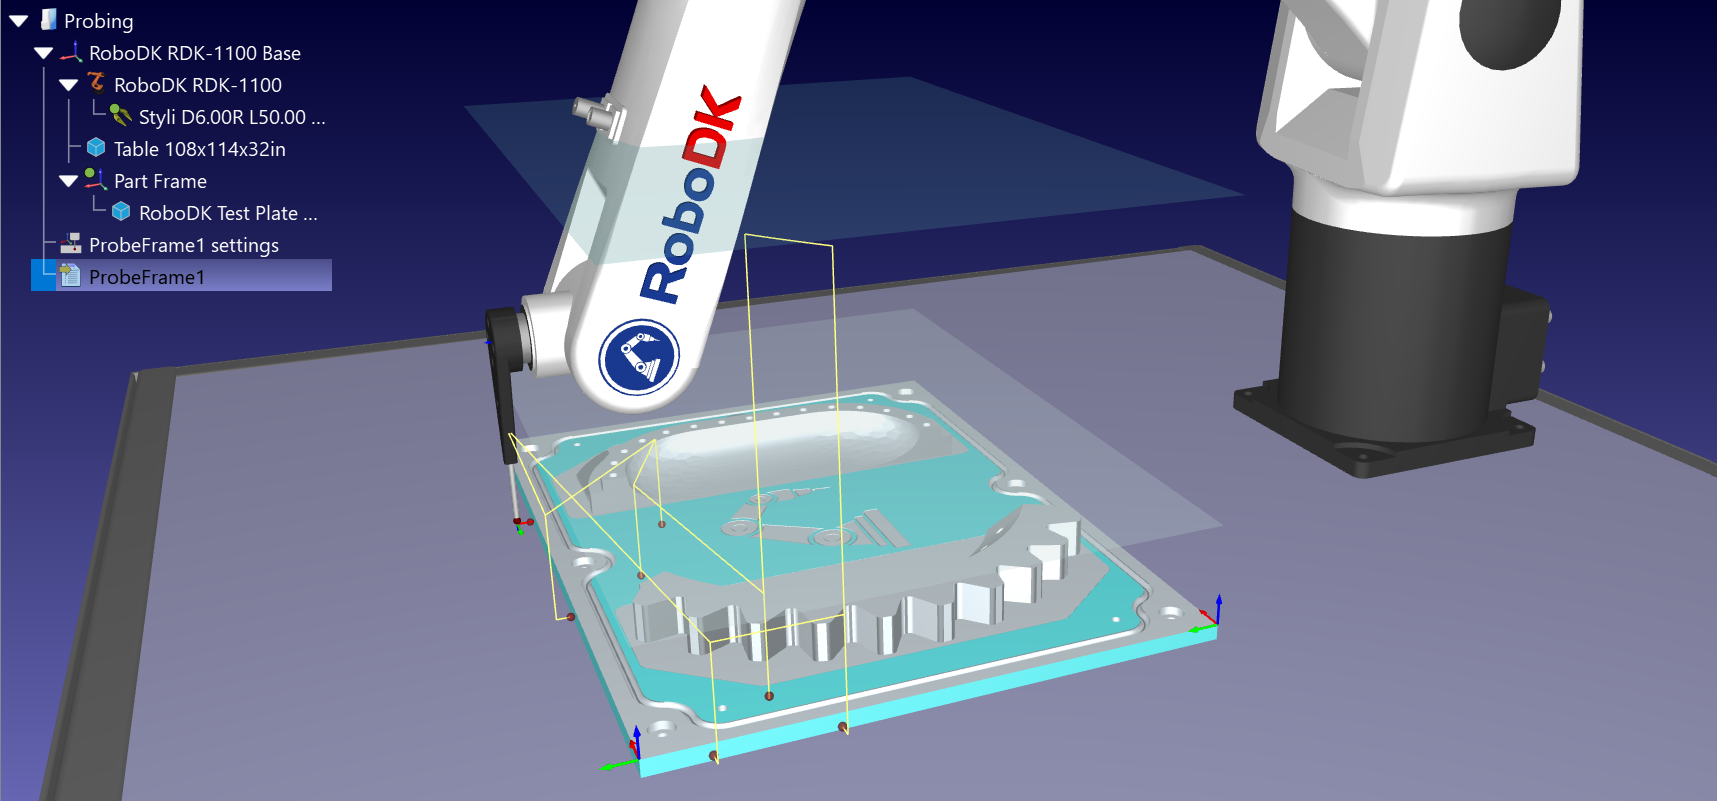
En la ventana de configuración de ProbeFrame1, haga clic en «Simular». Observe cómo el robot desciende, toca cada punto a la velocidad de sondeo, retrocede hasta la altura de retracción y se desplaza a la altura de holgura. Compruebe que ambas alturas no interfieran con ningún accesorio ni abrazadera, y ajuste la configuración antes de ejecutar la operación en el robot.
Generar programa del robot
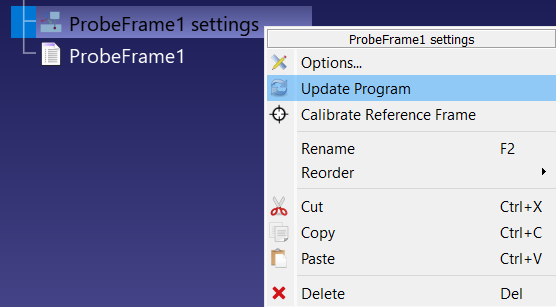
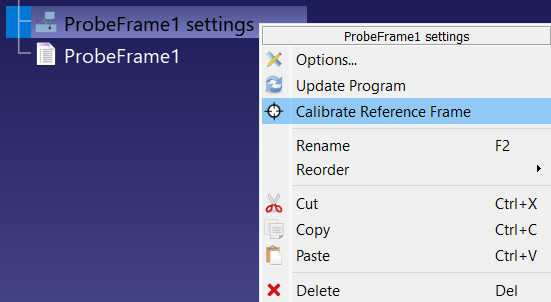
Haga clic en «Actualizar» para generar el programa del robot correspondiente a la secuencia de sondeo. También puede hacer clic con el botón derecho del ratón en el elemento «ProbeFrame1 settings» del árbol de la estación y seleccionar «Actualizar programa». RoboDK crea (o sustituye) un programa cuyo nombre coincide con el del proyecto sin la palabra «settings», por ejemplo, «ProbeFrame1», y lo coloca justo debajo del elemento del proyecto.
Calibrar sistema
Ejecute la secuencia de palpado y compruebe que cada instrucción «Search Linear» haya devuelto un punto verde; a continuación, haga clic con el botón derecho del ratón en el elemento de configuración «ProbeFrame1» del árbol de la estación y seleccione «Calibrar sistema de referencia». RoboDK lee la posición de contacto registrada en cada movimiento de búsqueda, vuelve a calcular el ajuste óptimo de las referencias (datums) a partir de esos puntos medidos y compara el resultado con el sistema nominal.
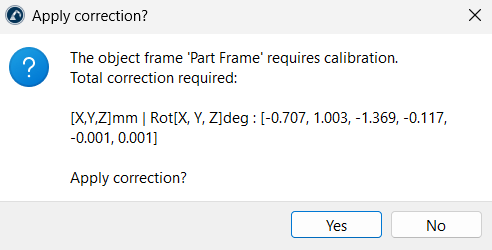
El cuadro de diálogo «¿Aplicar corrección?» muestra la traslación y la rotación totales necesarias para ajustarse a la pieza medida. Haga clic en «Sí» y RoboDK desplazará el sistema de referencia de la pieza a la posición medida. Si la corrección es mayor que la suma de las distancias de aproximación y sobremarcha, o si alguna rotación supera los 30 grados, el cuadro de diálogo le avisará previamente; esto suele significar que se ha palpado un punto en una característica incorrecta, por lo que debe revisar la secuencia en lugar de aceptarla.