General
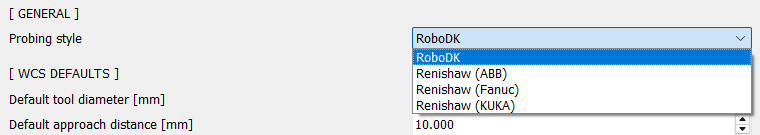
El «estilo de palpado» selecciona cómo se escriben las rutinas de palpado. «RoboDK» es el valor predeterminado y genera instrucciones de búsqueda que se ejecutan a través de un controlador de robot. Las seis entradas de Renishaw (para ABB, Fanuc, KUKA, Yaskawa, Mitsubishi y Staubli) generan llamadas a macros de Renishaw Daytona para el controlador correspondiente.