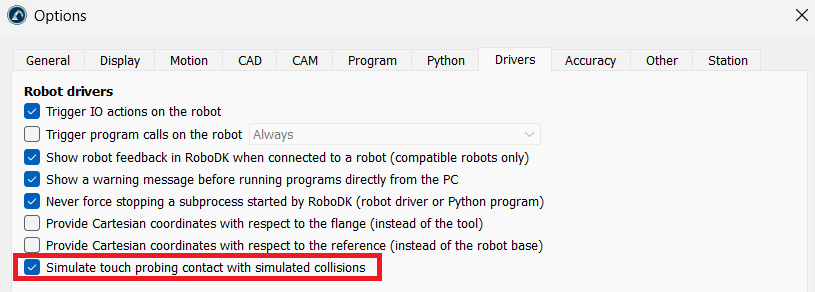
Habilitar palpado simulado
Para probar la rutina sin un palpador real, deje que RoboDK simule el disparo. Seleccione Herramientas ➔Opciones ➔Controladores, marque la casilla «Simular contacto de palpado con colisiones simuladas» y haga clic en Aceptar. Los movimientos de búsqueda se detendrán entonces en el contacto simulado entre el palpador y la pieza; el Add-in habilitará ese par de colisiones por usted al generar el programa.