Opciones y ajustes adicionales
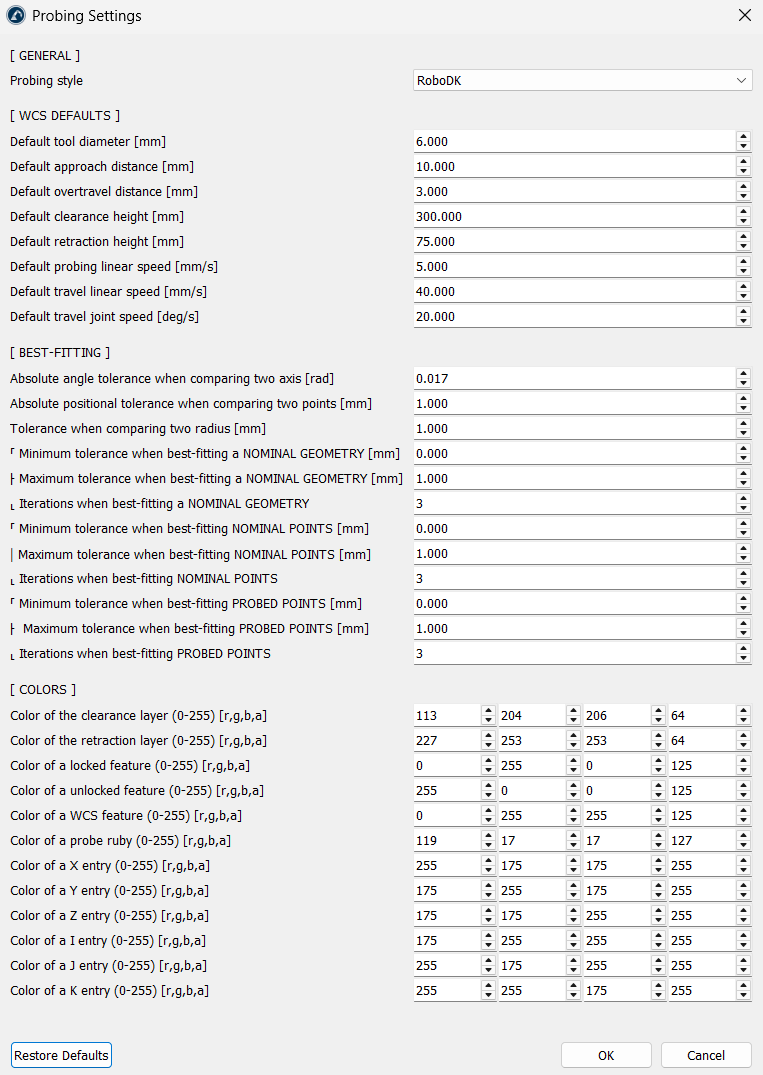
RoboDK ofrece una ventana global de «Configuración de palpado». Seleccione «Palpado» ➔ «Configuración» para abrirla. Los valores que establezca aquí son los predeterminados que se utilizarán cada vez que inicie un nuevo proyecto de palpado; no modifican los proyectos ya existentes. Haga clic en «Restablecer valores predeterminados» para volver a los valores estándar.
General
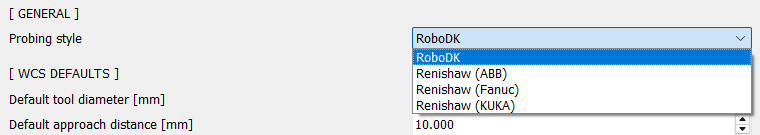
El «estilo de palpado» selecciona cómo se escriben las rutinas de palpado. «RoboDK» es el valor predeterminado y genera instrucciones de búsqueda que se ejecutan a través de un controlador de robot. Las seis entradas de Renishaw (para ABB, Fanuc, KUKA, Yaskawa, Mitsubishi y Staubli) generan llamadas a macros de Renishaw Daytona para el controlador correspondiente.
Valores predeterminados de WCS
En lugar de editar manualmente las distancias y otros parámetros cada vez que cree un proyecto, estos valores se rellenan automáticamente en la configuración de su proyecto:
1.Diámetro predeterminado de la herramienta [mm]: el diámetro del rubí en la punta del palpador. Valor predeterminado: 6 mm.
2.Distancia de aproximación predeterminada [mm]: la distancia a la que el palpador reduce la velocidad al acercarse a una superficie. Valor predeterminado: 10 mm.
3.Distancia de sobrepaso predeterminada [mm]: la profundidad de búsqueda adicional más allá de la superficie prevista. Valor predeterminado: 3 mm.
4.Altura de seguridad predeterminada [mm]: la altura de seguridad que se utiliza antes del primer punto y después del último punto. Valor predeterminado: 300 mm.
5.Altura de retracción predeterminada [mm]: la altura a la que el palpador se retira entre puntos. Valor predeterminado: 75 mm.
6.Velocidad lineal de palpado predeterminada [mm/s]: la velocidad de búsqueda por contacto. Valor predeterminado: 5 mm/s.
7.Velocidad lineal de desplazamiento predeterminada [mm/s]: la velocidad lineal en vacío (sin contacto). Valor predeterminado: 40 mm/s.
8.Velocidad predeterminada de desplazamiento de la articulación [grados/s]: la velocidad de la articulación para los movimientos de desplazamiento. Valor predeterminado: 20 grados/s.
Mejor ajuste
Estos parámetros controlan cómo RoboDK alinea matemáticamente los puntos medidos con la geometría CAD nominal:
1.Tolerancia angular absoluta al comparar dos ejes [rad]: la desviación angular máxima permitida al hacer coincidir los ejes de las características.
2.Tolerancia posicional absoluta al comparar dos puntos [mm]: el error posicional máximo permitido entre los puntos palpados y los puntos nominales.
3.Tolerancia al comparar dos radios [mm]: la diferencia máxima permitida al hacer coincidir los radios medidos de un orificio o una esfera con los modelos CAD.
4.Tolerancias de mejor ajuste e iteraciones: definen la tolerancia mínima, la tolerancia máxima y el límite de iteraciones al realizar el mejor ajuste de la geometría nominal, los puntos nominales y los puntos palpados.
Colores
1.Capas de holgura y retracción: Puede ajustar la transparencia y el color de los planos de movimiento seguros.
2.Estados de las características: También puede personalizar los colores de las características bloqueadas, desbloqueadas y del sistema de coordenadas del trabajo (WCS).
3.Rubí de la sonda: Puede cambiar el color de la punta del palpador.
4.Indicadores de coordenadas y vectores: Puede asignar colores distintos a las posiciones X, Y, Z y a los campos de vectores de aproximación I, J, K, que son visibles en la tabla de configuración.


