T-bot
Puede crear un T-bot paramétrico estableciendo parámetros para la viga X, el carro y la viga Z.
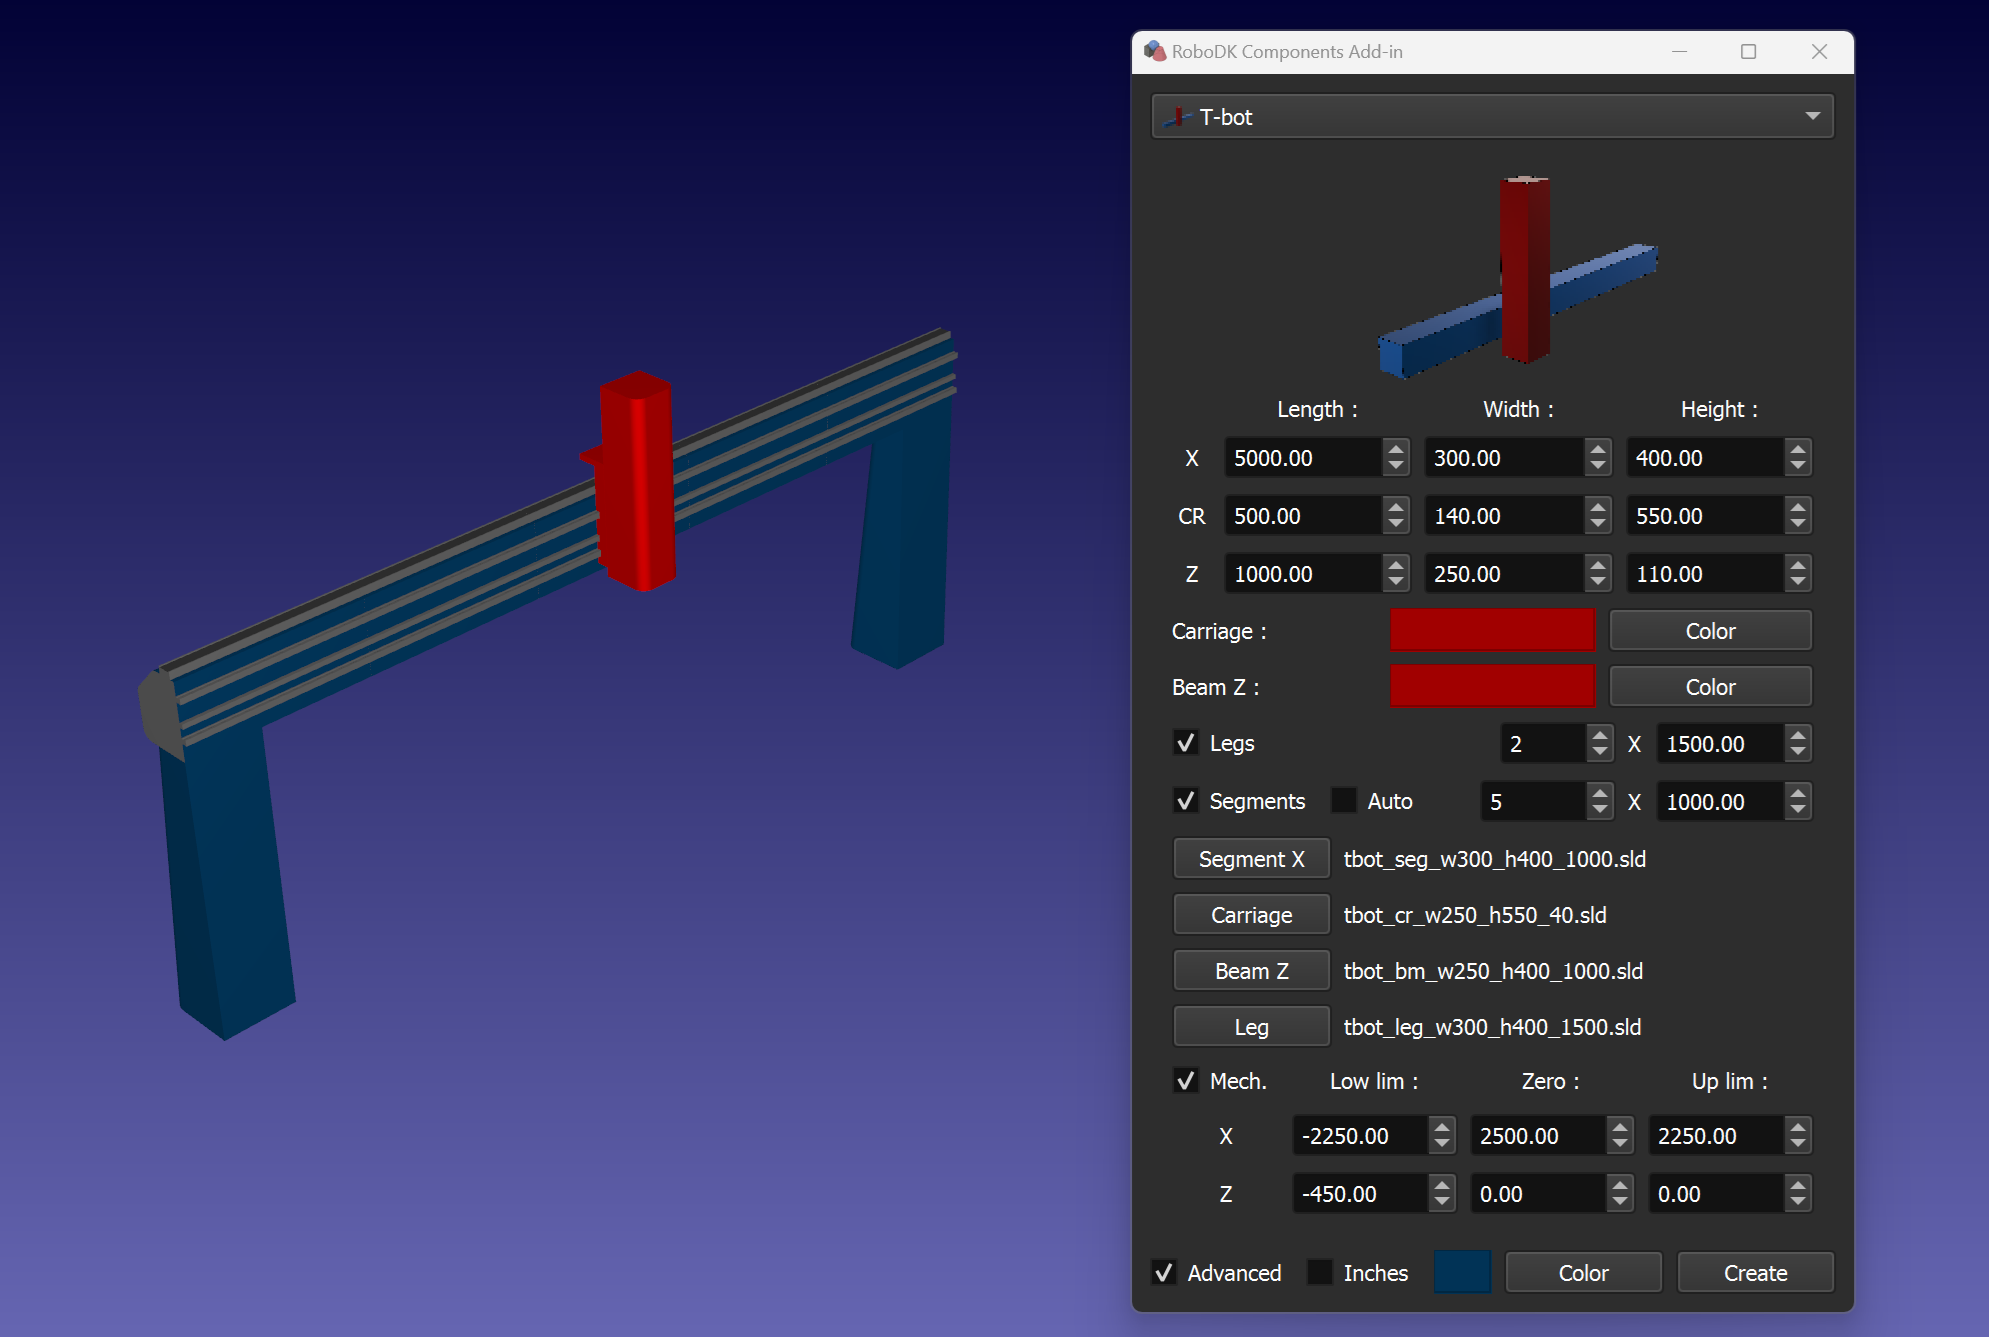
Consejo: Puede crear un T-bot con una viga X segmentada utilizando los modelos Segmento, Viga Z y Carro. Es necesario configurar los archivos de modelo adecuados utilizando los botones Segmento X, Carro y Viga Z. Asegúrese de utilizar los valores de dimensión correctos y el número correcto de segmentos. Utilice la casilla Segmentos para construir el modelo de T-bot adecuado.
Consejo: Utilice la casilla Mecanismo para crear un mecanismo T-bot. Además, puede fijar los límites de movimiento y la posición cero de los ejes con los parámetros correspondientes.
Nota: Compruebe el desplazamiento de los modelos de segmentos, viga y carro en caso de utilizar la opción Segmentos. Hay varios ejemplos en la carpeta Modelos. Por defecto, la carpeta con ejemplos de modelos es C:\RoboDK\Addins\com.robodk.app.shape\Components\models\tbot\.
Consejo: Utilice la casilla Auto para establecer los parámetros basándose en las mediciones de la caja delimitadora del modelo. Los pequeños detalles del modelo pueden afectar al resultado de la medición. Puede desmarcar Auto después de la medición y establecer los parámetros manualmente.
Consejo: Utilice la casilla de verificación Patas para añadir el número necesario de columnas base de la altura especificada.


