Recoger y colocar utilizando la API
Si necesita operaciones de recoger y colocar más avanzadas, como recoger grandes ensamblajes o recoger objetos de una cinta transportadora en movimiento, puede utilizar la API para programar sus aplicaciones de recoger y colocar.
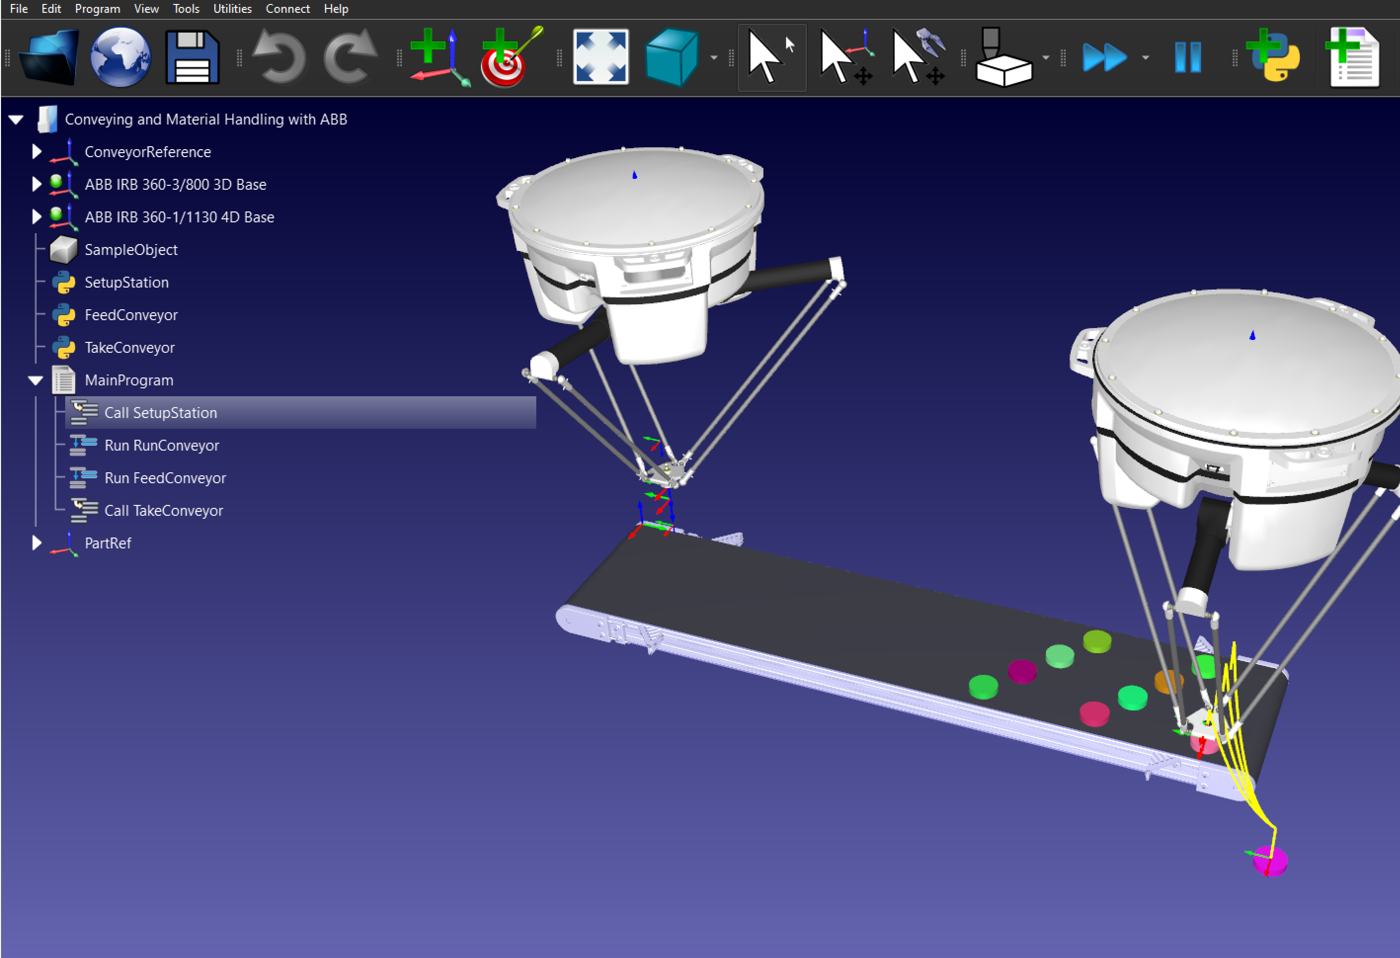
Este ejemplo utiliza la API de RoboDK con Python para recoger y colocar objetos en una cinta transportadora en movimiento, puede descargarlo de nuestra biblioteca.
Consejo: Puede encontrar más información sobre la API de RoboDK aquí.
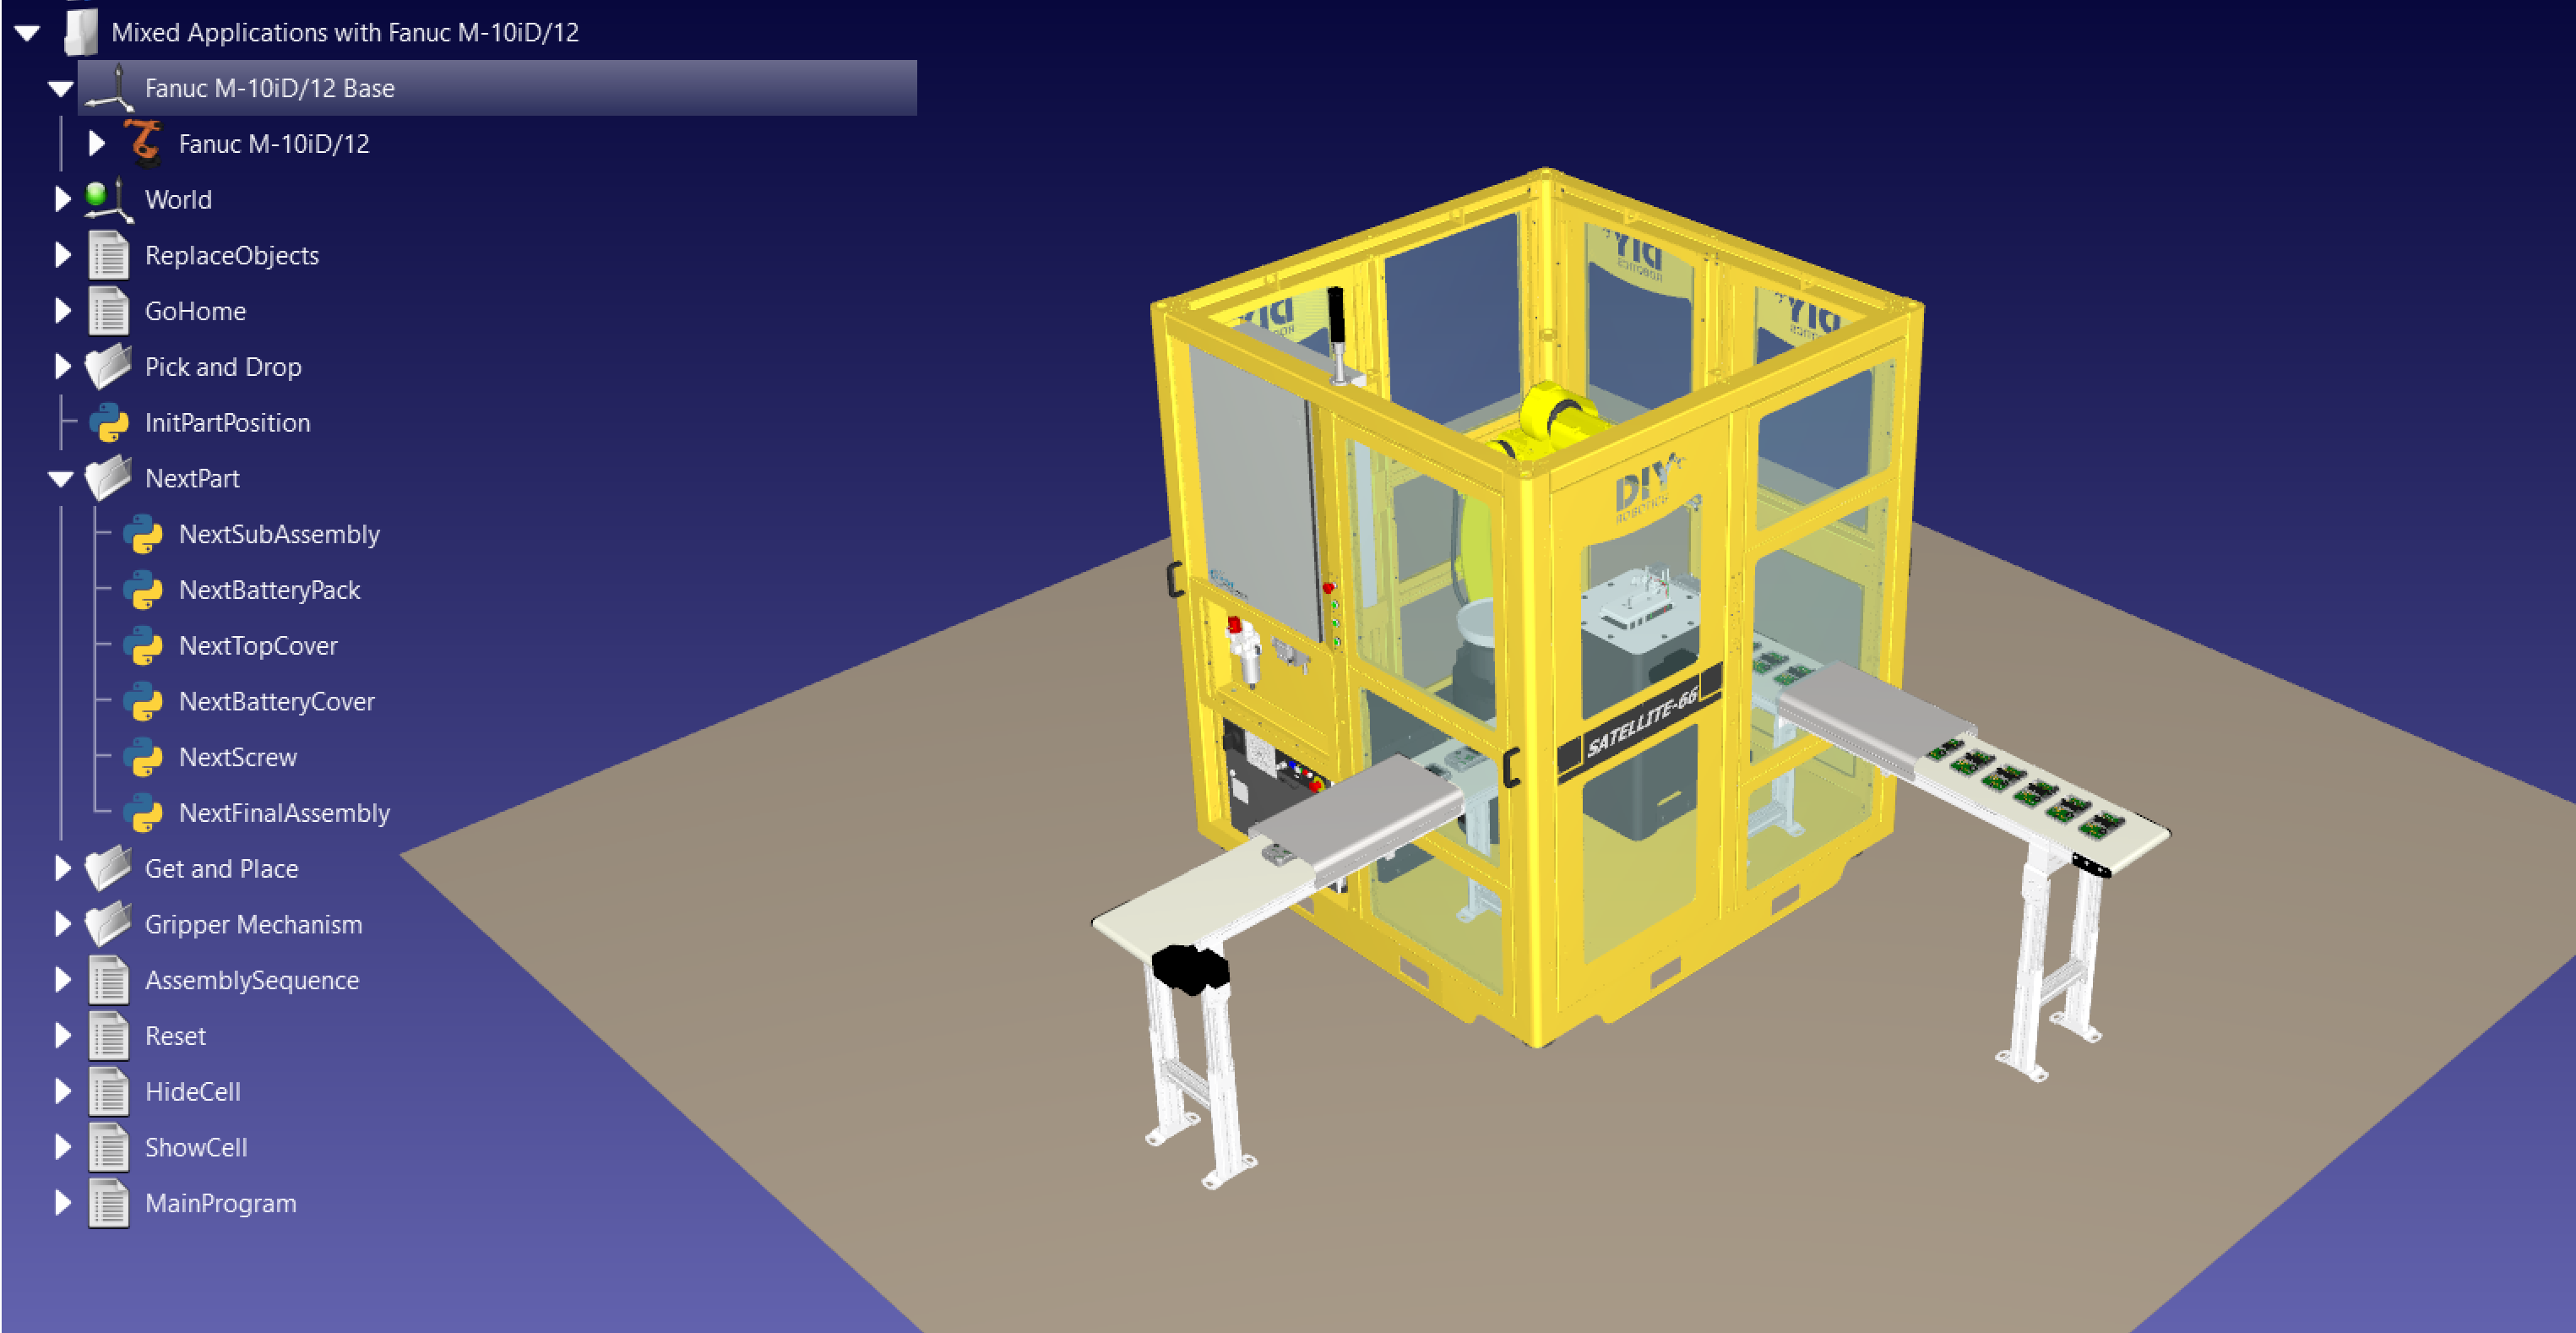
También puede echar un vistazo a esta estación de ensamblaje que utiliza múltiples piezas para crear un ensamblaje final, utilizando muchas operaciones de recoger y colocar: Aplicaciones mixtas con Fanuc M-10iD/12.