Herramienta del Robot (TCP)
Haz doble clic en una herramienta del robot para ver más detalles sobre dicha herramienta y modificar la posición del Sistema de herramienta con respecto a la brida del robot, también conocida como punto central de la herramienta (o TCP).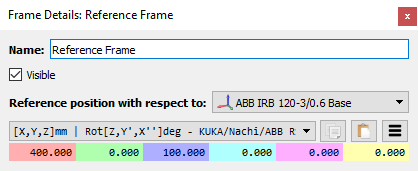
Nota: La pose TCP también se puede modificar desde el Panel del robot.
Seleccionar Más opciones... permite aplicar un factor de escala a la geometría de la herramienta o mover la geometría con respecto a la brida de montaje del robot. Alterar estos valores no tiene impacto en los programas de robots. La geometría se utiliza con fines de visualización y para la comprobación de colisiones. (manteniendo el TCP intacto).
Consejo: Es posible proporcionar la posición del TCP con respecto a otro TCP seleccionando el TCP de referencia en lugar de la brida de montaje del robot. Por ejemplo, una herramienta fresa se puede definir a una distancia específica a lo largo del eje Z con respecto a otro TCP que represente el husillo. Este ejemplo proporciona más detalles.
Vídeo: El siguiente vídeo proporciona una descripción general de las herramientas de robot (TCP): https://www.youtube.com/watch?v=FltOFBCzx-w&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=11


