Panel del robot
Puede hacer doble clic en los límites de las articulaciones para modificar los límites de los ejes del robot. Por defecto, RoboDK utiliza los mismos límites de articulaciones que el controlador del robot (límites físicos del hardware). Algunas aplicaciones pueden requerir límites de articulaciones más restringidos (límites de software). Los valores de las articulaciones se pueden copiar o pegar como una lista de valores, utilizando los botones correspondientes de esa sección.
Haga doble clic en un robot en el árbol de elementos (o en la vista 3D) para abrir el panel del robot.
Es posible mover los ejes del robot desde la sección Mover los ejes articulados e ingresar valores específicos de ejes de articulaciones en los cuadros de texto. Los valores de las articulaciones y las coordenadas del robot deberían coincidir con los valores mostrados por el controlador del robot.
La Sección de movimiento cartesiano muestra toda la información relacionada con la cinemática del robot:
1.El sistema de herramienta (TF), en relación con la brida del robot (FF), define la posición del sistema de herramienta seleccionado con respecto a la brida del robot. La brida del robot es siempre la misma; sin embargo, el sistema de herramienta varía en función de la herramienta que se monte en el robot. Esta relación también se conoce como UTOOL, ToolData o simplemente «herramienta» en la mayoría de los controladores de robot. La herramienta del robot también se conoce como TCP (punto central de la herramienta). La herramienta seleccionada se convierte en la herramienta «activa». La herramienta activa se utiliza al crear nuevos objetivos y programas. La herramienta seleccionada muestra una marca verde en su icono: 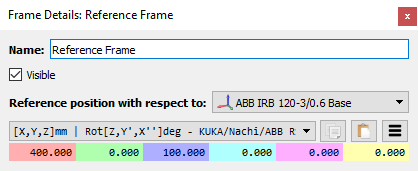
1.El sistema de referencia (RF) con respecto a la base del robot (BF) define la ubicación del sistema de referencia respecto al sistema de referencia de la base del robot. El sistema de referencia de la base del robot nunca se mueve; sin embargo, se pueden utilizar diferentes sistemas de referencia para posicionar cualquier objeto con respecto al mismo sistema de referencia de la base del robot. Esta relación también se conoce como UFRAME, WorkObject MFRAME o «Referencia» en la mayoría de los controladores de robots. El sistema de referencia seleccionado en el panel del robot se convierte en el sistema de referencia «activo». El sistema de referencia activo se utiliza como referencia para nuevos objetivos y programas del robot. El sistema de referencia seleccionado muestra una marca verde en su icono: 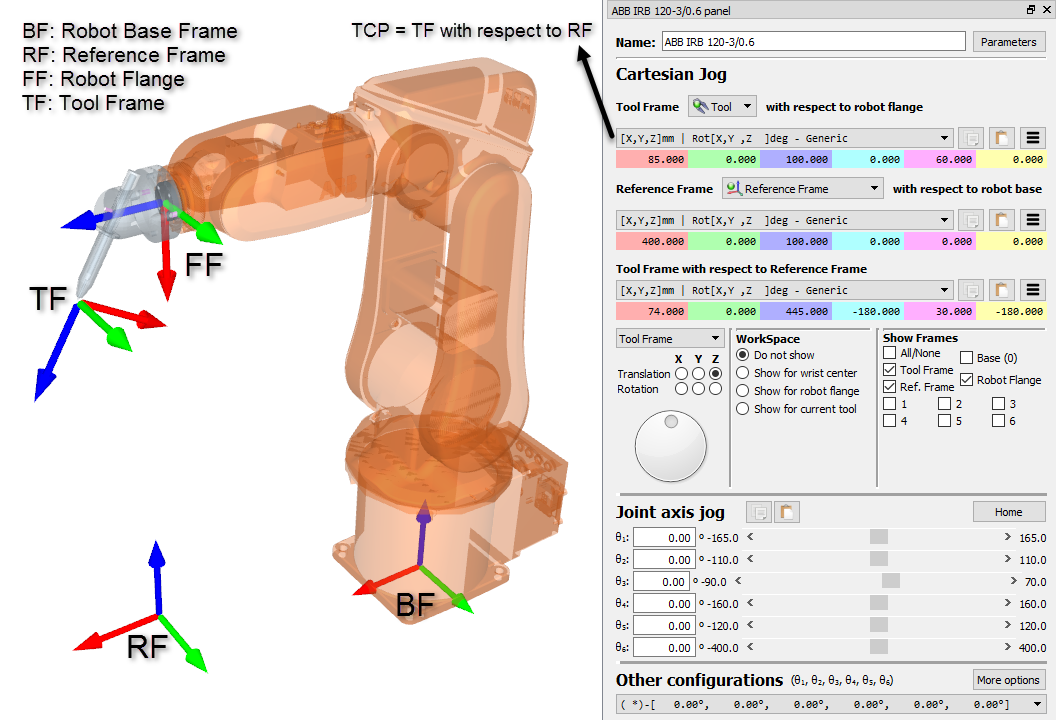
●El sistema de herramienta (TF) con respecto al sistema de referencia (RF) muestra la posición del TCP activo con respecto al sistema de referencia activo para la posición actual del robot. Modifique este valor para mover el robot. Los ejes de las articulaciones se recalculan automáticamente. Estas coordenadas cartesianas se registran cuando se crea un nuevo objetivo (Programa➔Enseñar objetivo), junto con los ejes del robot. El objetivo también se adjunta al sistema de referencia activo.
Una lista de posibles configuraciones está disponible en la sección Otras configuraciones. La configuración del robot define un estado específico del robot sin cruzar ninguna singularidad. Cambiar la configuración requiere cruzar una singularidad. Más información disponible en la sección Configuraciones de robots.
Finalmente, el botón Parámetros en la parte superior derecha permite realizar algunos ajustes cinemáticos, seleccionar el postprocesador preferido o extraer parámetros precisos después de un proyecto de calibración de robots. La modificación de estos valores sólo debe ser requerida en determinadas circunstancias.


