Métodos
El servidor OPC UA de RoboDK también dispone de algunos métodos que permiten al usuario acceder a los datos de la estación RoboDK de forma dinámica.
Podemos hacer clic con el botón derecho del ratón en Método>Call para ejecutar el método.
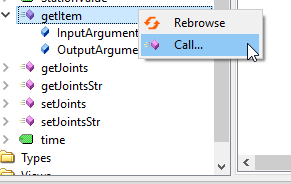
getItem
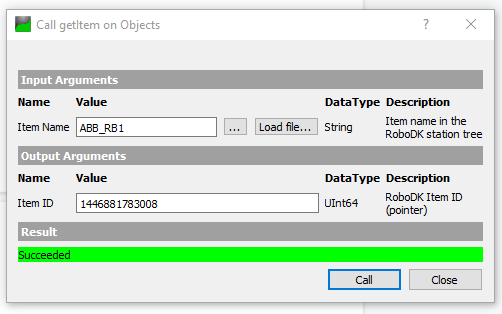
getItem es un Método que permite al usuario obtener el puntero de su Item.
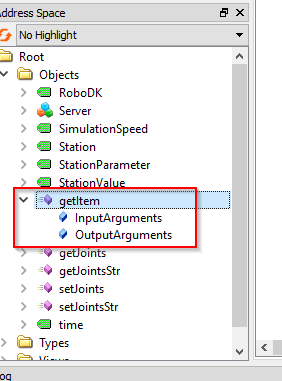
Para los InputArguments, se requiere el Nombre del Dispositivo; puede imaginar que el Nombre del Dispositivo es el Nombre de su Estación, el Nombre del Robot, etc. Item ID es el OutputArguments que devuelve el Puntero de ese Dispositivo.
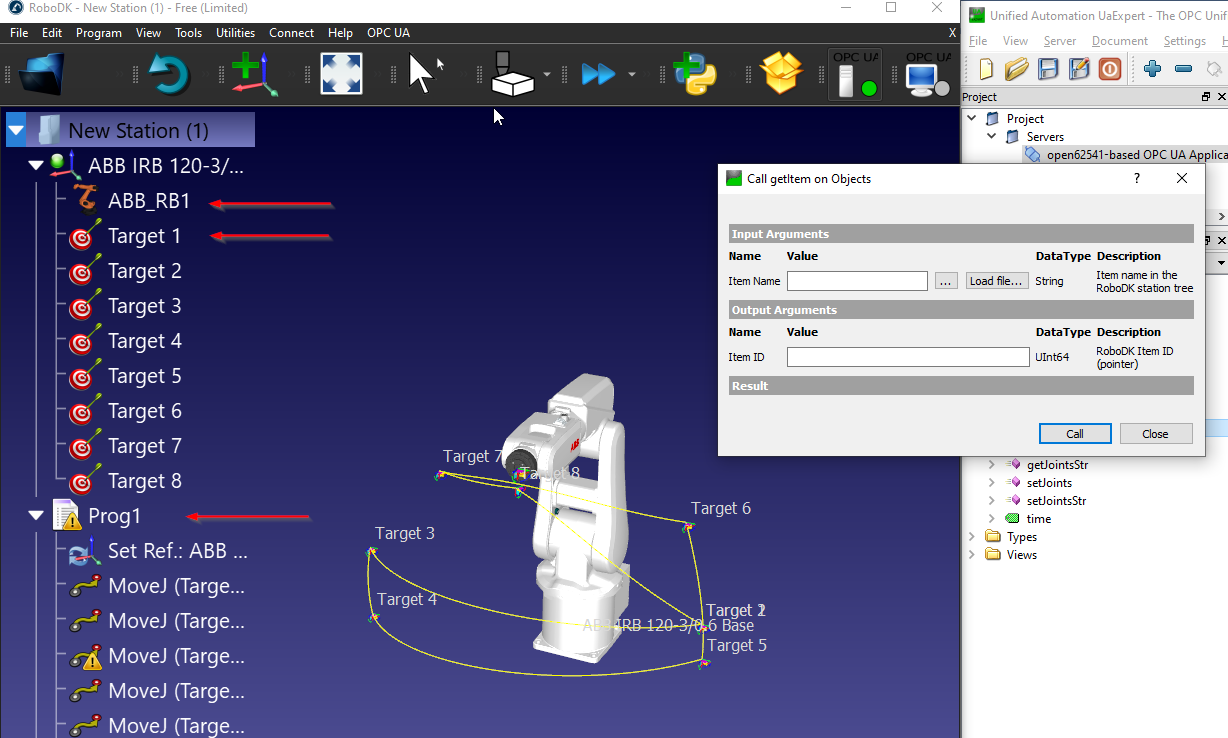
En este Ejemplo, recibí el Item ID (Puntero) de mi Robot ABB que se llama como "ABB_RB1".
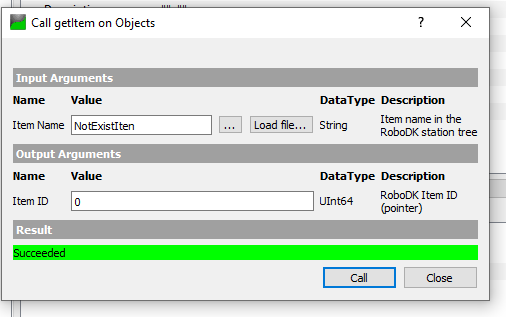
Se devuelve 0 si el Nombre del Item no es válido o no existe dentro de su estación.
getJoints
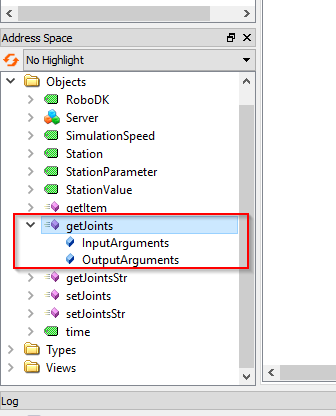
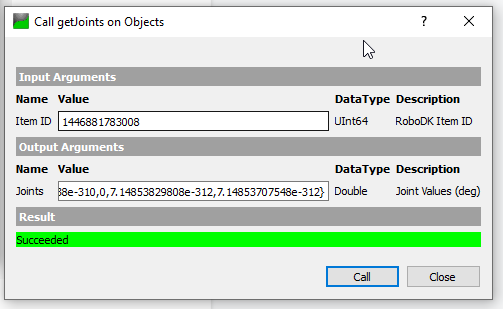
getJoints es un método que permite al usuario obtener el valor de la articulación del robot desde la estación, basándose en el ID del elemento.
El ID del elemento es el valor del puntero de su elemento, y puede obtenerlo del método getItem().
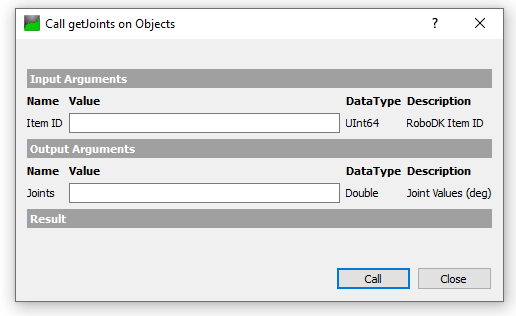
Obtendremos el ID del elemento con este nombre de elemento "ABB_RB1", y se devuelve un valor UInt64.
El valor de las articulaciones se devuelve al pasar en el método el ID del elemento que obtuvimos en el paso anterior.
getJointsStr
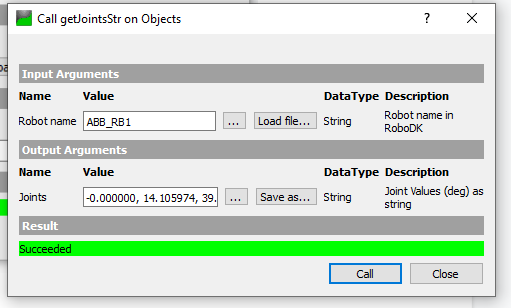
getJointsStr es un método que permite al usuario obtener el valor de las articulaciones basándose en un valor de cadena.
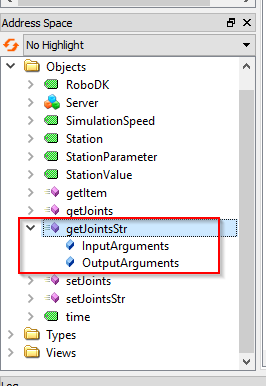
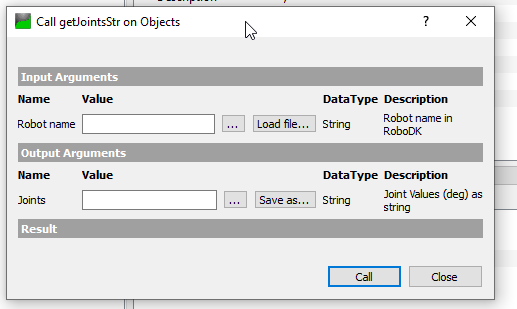
Podemos pasar el nombre del Robot (String) en este método.
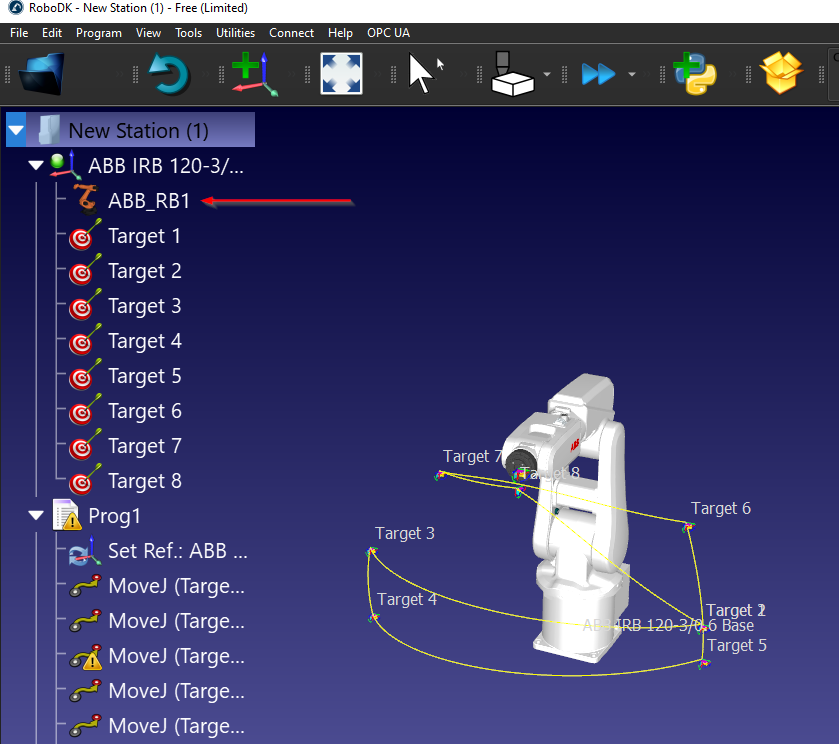
En Mi estación, ABB_RB1 es el nombre de mi robot.
Basta con pasar "ABB_RB1" en el parámetro Nombre del robot y llamar al método - Se devuelve el valor de la articulación en formato String.
setJointsStr
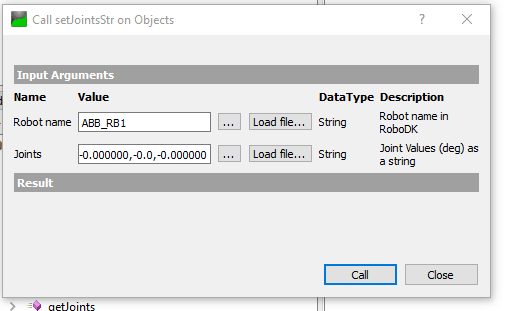
setJointsStr es un método que permite al usuario establecer el valor de las Articulaciones del Robot, basándose en un Valor de Cadena.
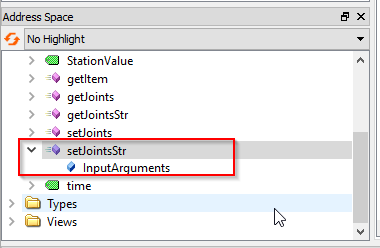
En el nombre del Robot, se pasa ABB_RB1, y podemos pasar simplemente una cadena con el valor de la articulación en el parámetro Articulaciones.
Por ejemplo:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000