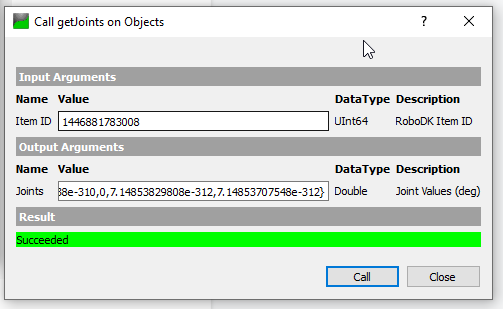
getJoints
getJoints es un método que permite al usuario obtener el valor de la articulación del robot desde la estación, basándose en el ID del elemento.
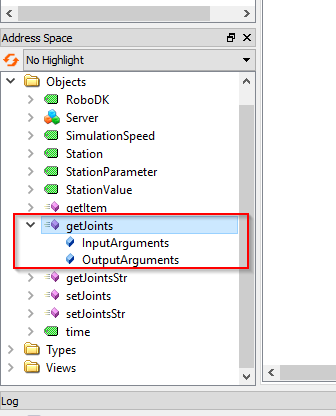
El ID del elemento es el valor del puntero de su elemento, y puede obtenerlo del método getItem().
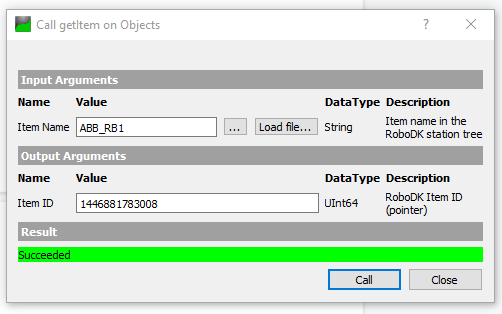
Obtendremos el ID del elemento con este nombre de elemento "ABB_RB1", y se devuelve un valor UInt64.
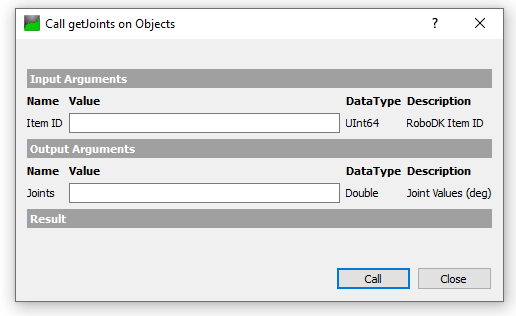
El valor de las articulaciones se devuelve al pasar en el método el ID del elemento que obtuvimos en el paso anterior.