Navigation offcanvas
- Guía Básica
- Primeros Pasos
- Interfaz
- Menú de Opciones
- Programación de Robots
- Fabricación robótica
- RoboDK CAM
- Consejos y trucos
- Consejos Generales
- Add-ins
- Add-ins
- Box Spawner
- Add-in de Componentes
- Gestor de archivos
- Palletizing
- Smart Motion
- Visión por ordenador
- Utilidades de curvas
- Utilidades de elementos
- Utilidades de puntos
- Display Panel
- OPC-UA
- Palpado
- Grabación
- Simulación realista de robots (RRS)
- Zonas de seguridad
- Generador de patrones de superficie
- Augmented Reality
- Add-in de soldadura
- RoboDK CNC
- IO Monitor Plugin
- Addin de exportación de Blender
- IsaacSim Bridge Addin
- Game Controller
- Plug-ins para CAD/CAM
- Plug-ins de RoboDK para software CAD/CAM
- RoboDK Plugin for BobCAD-CAM
- RoboDK Plugin for FeatureCAM
- Add-in de RoboDK para FreeCAD
- Plugin de RoboDK para Fusion 360
- RoboDK Plugin for hyperMILL
- Plug-in RoboDK para Inventor
- RoboDK Plugin for Mastercam
- RoboDK Plugin for MecSoft
- Addin de RoboDK para Onshape
- Plug-in de RoboDK para Rhino
- Plugin de RoboDK para Siemens Solid Edge
- Plugin de RoboDK para SolidWorks
- Detección de colisiones
- Ejemplos
- Consejos de robots
- Postprocesadores
- Realidad virtual
- API de RoboDK
- Controladores de Robot
- Precisión
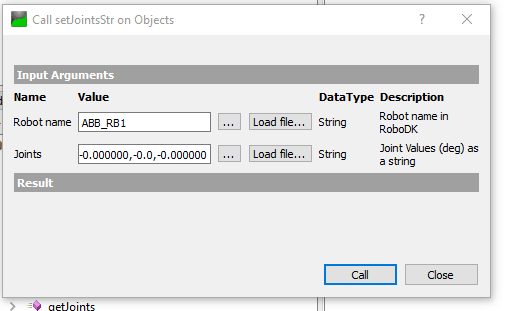
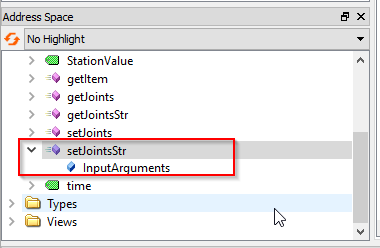
setJointsStr es un método que permite al usuario establecer el valor de las Articulaciones del Robot, basándose en un Valor de Cadena.
En el nombre del Robot, se pasa ABB_RB1, y podemos pasar simplemente una cadena con el valor de la articulación en el parámetro Articulaciones.
Por ejemplo:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000