Plug-in RoboDK para Inventor
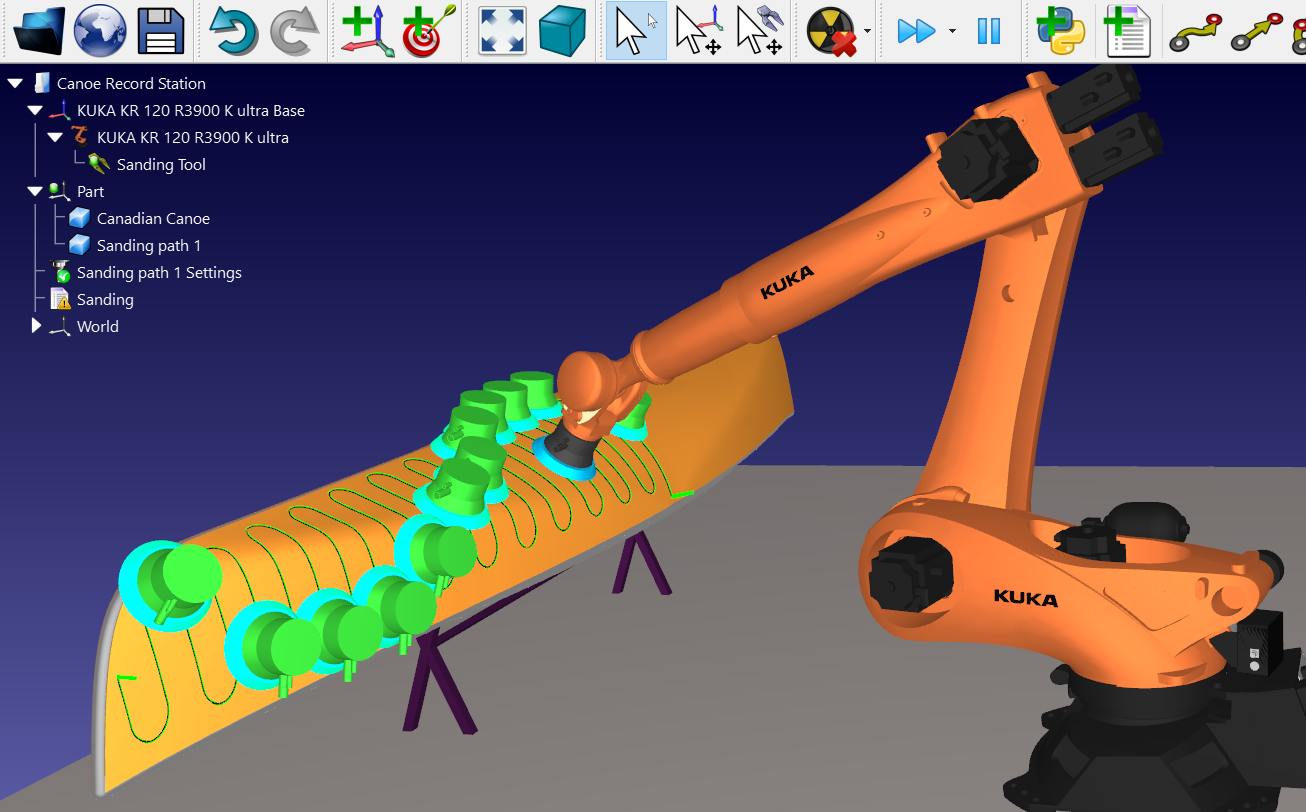
El plug-in de RoboDK para Autodesk Inventor le permite combinar las funciones de modelado 3D CAD/CAM de Autodesk Inventor con RoboDK para la simulación de robots, la programación fuera de línea y el mecanizado robotizado.
Con el plugin de RoboDK para Inventor, puede cargar fácilmente modelos 3D creados en Inventor en RoboDK. Este plug-in le permite programar más de 1000 modelos de robot de más de 80 fabricantes directamente desde Inventor.
Los robots se pueden programar fácilmente como máquinas de 5 ejes para una amplia variedad de aplicaciones de fabricación, como taladrado, soldadura, recorte, impresión 3D o mecanizado robotizado. Más información disponible en la sección de mecanizado robotizado.
La sección de postprocesadores de robots muestra una lista de los fabricantes de robots y los controladores compatibles. También es posible modificar o crear nuevos postprocesadores para personalizar la generación de programas.
El plug-in de RoboDK para Autodesk Inventor funciona con Inventor 2018 y versiones posteriores. El plug-in de RoboDK para Inventor es gratuito si ya dispone de una licencia de RoboDK.
Instalación
Si ya instaló Autodesk Inventor y RoboDK, debe tener el plug-in de RoboDK para Inventor disponible en Inventor. El plug-in de RoboDK para Inventor debería estar visible en la barra de herramientas.
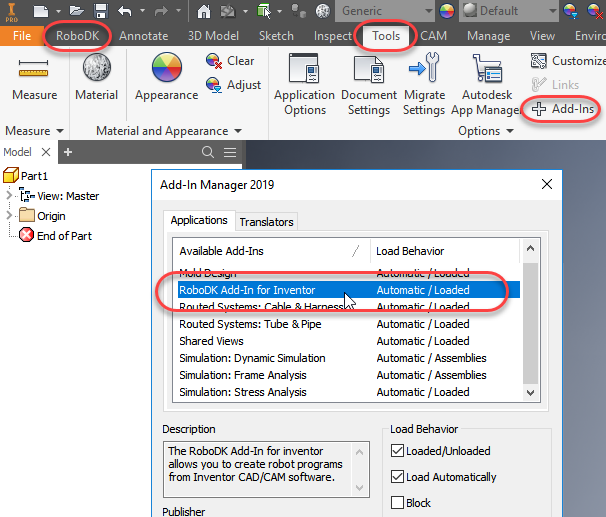
Barra de herramientas de Inventor
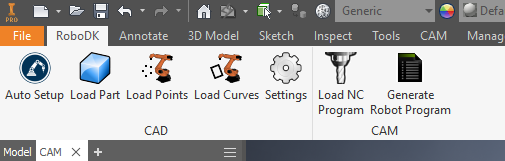
La barra de herramientas predeterminada de RoboDK incluye 7 comandos para propósitos de CAD y CAM:
●
●
●
●
●
●Cargar Punto(s) – Cargue todos los puntos seleccionados en RoboDK como un nuevo objeto. Todas las superficies seleccionadas se utilizarán para calcular las normales de los puntos. Estas normales son importantes ya que definirán el eje de aproximación del robot.
●Cargar Curva(s) – Cargue todas las curvas seleccionadas en RoboDK como un elemento nuevo. Todas las superficies seleccionadas se utilizarán para calcular las normales de las curvas. Estas normales son importantes ya que definirán el eje de aproximación del robot.
●
● Generar Programa de Robot – Genera todos los programas disponibles en el Proyecto RoboDK.
La principal diferencia entre Configuración Automática y Cargar Curva(s) o Cargar Punto(s) es que Configuración Automática carga la pieza y crea un nuevo proyecto de seguimiento de curva/punto. El uso de Cargar Curva(s) o Cargar Punto(s) es más rápido y solo actualizará las características geométricas existentes en RoboDK, manteniendo la configuración definida previamente.
Configuración
Puede cambiar la configuración predeterminada del plug-in de RoboDK seleccionando el botón Configuración.
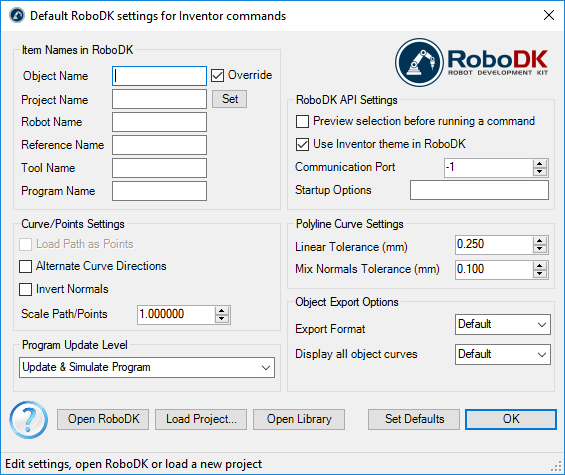
●Nombre del objeto – establezca el nombre del objeto de curva/puntos que se cargará en RoboDK. Si se deja en blanco, se utilizará el nombre de la pieza o el archivo de ensamblaje.
●Anular – anula el objeto cargado anteriormente en RoboDK si hay una coincidencia de nombre.
●Nombre del proyecto– establezca el nombre/ruta del proyecto/estación de RoboDK (archivo .RDK) que se utilizará. Si el archivo ya está cargado, utilizará el proyecto existente. Si el proyecto abierto en RoboDK no coincide con el nombre del archivo, abrirá el proyecto si se especifica la ruta completa.
●Nombre del robot – establezca el nombre del robot que se usará en RoboDK (si tiene más de un robot en su proyecto). El nombre del robot debe coincidir con el nombre visible en el árbol de estaciones de RoboDK. Deje este valor vacío (predeterminado) para usar el primer o único robot disponible.
●Nombre de referencia – establezca el nombre del sistema de referencia para colocar la trayectoria con respecto al robot. El nombre debe coincidir con el nombre visible en el árbol de estaciones de RoboDK. Si no se proporciona un nombre, se utilizará el sistema de referencia 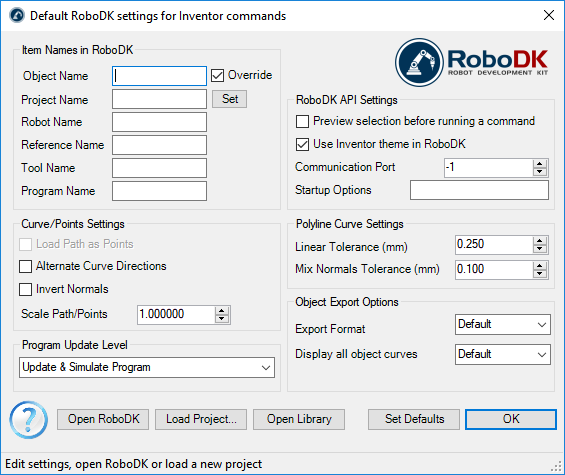
●Nombre de la herramienta – establezca el nombre de la herramienta (TCP) para usar con el robot para seguir la trayectoria. El nombre debe coincidir con el nombre visible en el árbol de estaciones de RoboDK. Si no se proporciona un nombre, se utilizará el sistema de herramienta activo.
●Nombre del programa – establezca el nombre del archivo de programa que se generará.
●Cargar trayectoria como Puntos – marque esta opción para convertir una curva en puntos, de modo que se cree un proyecto de seguimiento de punto en RoboDK. Esto es útil para operaciones de fabricación como el taladrado. Desmarque esta opción para cargar la trayectoria como un proyecto de seguimiento de curva.
●Alternar direcciones de curva - seleccione esta opción para alternar la dirección de movimiento con cada pasada (patrón de zig-zag).
●Invertir Normales – marque esta opción para invertir las normales de superficie calculadas. Esto cambiará la orientación de la herramienta del robot.
●Utilice el tema de Inventor en RoboDK – inicie RoboDK con un tema de Inventor. Esto incluye cambiar el comportamiento del mouse para la navegación 3D y el color de fondo. Estos ajustes se pueden cambiar en el menú de RoboDK: Herramientas-Opciones.
●Puerto de Comunicación – configure el puerto de comunicación para comunicarse con RoboDK. Se pueden ejecutar varias instancias de RoboDK al mismo tiempo y usar diferentes configuraciones si se usa un puerto diferente. Cuando este valor se establece en -1 (predeterminado), se utiliza el puerto predeterminado (20500).
●Opciones de inicio– establece los argumentos para pasar a RoboDK la primera vez que se inicia. Por ejemplo, para iniciar RoboDK en silencio, puede configurar '/NOSPLASH /NOSHOW /HIDDEN'. Los programas aún se pueden generar incluso si RoboDK no se muestra. Más información en la sección Línea de comandos de la API de RoboDK.
●Tolerancia lineal (mm) – establece la precisión lineal para dividir curvas como un conjunto de puntos.
●Tolerancia de normales mixta (mm) – establezca la tolerancia de distancia utilizada para mezclar cálculos de normales entre varias superficies.
●Formato de exportación – seleccione el formato de exportación para cargar la pieza en RoboDK.
●Mostrar todas las curvas de objetos: muestra las curvas cargadas en RoboDK incluso si no están seleccionadas. Puede cambiar esta configuración en RoboDK (Herramientas-Opciones-Mostrar-Mostrar curvas).
Botones:
●Abrir RoboDK – abre un proyecto en RoboDK... Se abrirá una nueva ventana con opciones adicionales.
●Cargar Proyecto … – cargue el proyecto RoboDK (archivo RDK) que desea utilizar para su proyecto actual.
●Abrir Biblioteca – abra la Biblioteca en línea de RoboDK.
●Establecer valores predeterminados– establezca la configuración predeterminada para el componente.
●Aceptar – aplica esta configuración y cierra esta ventana. Si no selecciona Aceptar, no se aplicará ninguna configuración que haya modificado.
Ejemplos
Esta sección muestra ejemplos básicos para generar simulaciones y programas de robots directamente desde Autodesk Inventor utilizando el plugin de RoboDK.
Pulido robótico
El siguiente vídeo tutorial muestra cómo puede crear una trayectoria de herramienta de 5 ejes para pulir superficies complejas.
Corte/amolado robótico
El siguiente video tutorial muestra cómo puede crear una trayectoria de herramienta de 5 ejes para cortar o amolar con robots.
Video: Amolado de llanta de coche https://youtu.be/ErC8usUdSyg.
Instalación manual
Estos son los pasos manuales para configurar el plug-in de RoboDK para Inventor. Debe seguir estos pasos si el plug-in de RoboDK para Inventor no se instaló automáticamente de forma predeterminada con el instalador de RoboDK:
1.Instale Autodesk Inventor (si aún no lo ha hecho).
2.Descargue e instale RoboDK.
3.Descargue el plug-in de RoboDK para Inventor.
4.Descargue el plug-in de RoboDK para Inventor. Descomprima la carpeta del plug-in de RoboDK para Inventor en C:\RoboDK\Other\Plugin-Inventor\
Desbloquee el archivo DLL (si corresponde):
Haga clic derecho en el archivo RoboDKInventorAddIn.exe y seleccione Propiedades.
Seleccione Desbloquear y Aplicar.
Instale el plug-in de RoboDK en Inventor:
5.Ejecute el archivo Plugin_Install_RunAsAdministrator.bat como administrador: haga clic con el botón derecho en el archivo BAT y seleccione Ejecutar como administrador.
6.Inicie Autodesk Inventor y vaya a Herramientas➔Complementos. Debería ver el complemento (Add-In) de RoboDK para Inventor.


