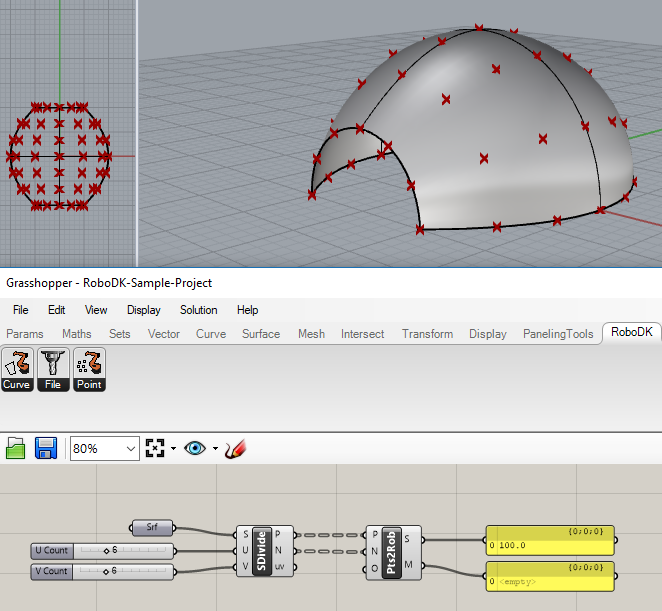
Barra de Herramientas de Grasshopper

El plug-in de RoboDK para Rhino incluye 3 componentes de Grasshopper:

Plugin Rhino - Imagen 8

●Plugin Rhino - Imagen 9 Puntos al robot (Pts2Rob): carga un punto (P) o un grupo de puntos en RoboDK. Opcionalmente, también puedes proporcionar los vectores normales correspondientes (o el vector de aproximación) para cada punto (N).

●Plugin Rhino - Imagen 10 File to robot (File2Rob) – Load a file (F) in RoboDK. The path of that file must be provided. RoboDK supports loading APT or G-code files that are meant for 5-axis manufacturing purposes, such as 3D printing or robot machining. Read the robot machining section for more information.

●Plugin Rhino - Imagen 11 Curva a robot (Crv2Rob): carga una curva (C) o un grupo de curvas en RoboDK. Opcionalmente, se pueden proporcionar una o más superficies (S) para extraer las normales de superficie de cada punto de la curva.

●Archivo a robot (File2Rob) – Cargue un archivo (F) en RoboDK. Se debe proporcionar la ruta de ese archivo. RoboDK admite la carga de archivos APT o de Código G destinados a la fabricación de 5 ejes, como la impresión 3D o el mecanizado robotizado. Lea la sección de mecanizado robotizado para obtener más información.

Todos los componentes devuelven un estado (S) como porcentaje (100% significa que el robot puede completar el programa con éxito). Además, se puede leer un mensaje descriptivo (M) de cada componente.

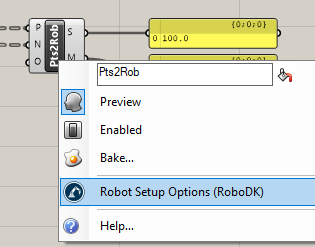
Puede hacer clic con el botón derecho en cualquier componente y seleccionar Opciones de configuración del robot (RoboDK) para personalizar la configuración específica de un componente.

Plugin Rhino - Imagen 12