Barra de Herramientas de Rhino
La barra de herramientas predeterminada proporcionada para Rhino consta de 5 botones:
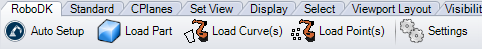
●Configuración Automática – Este botón le permite seleccionar cualquier geometría (curvas o puntos) y cargarla en RoboDK junto con el modelo 3D. Este botón corresponde al comando RoboDK_AutoSetup.
●Cargar Pieza – Cargue el modelo 3D de Rhino a RoboDK. Las características como curvas o puntos no se cargarán. Este botón corresponde al comando RoboDK_Part2Robot.
●
●
●
●Cargar Curva(s) – Cargue todas las curvas seleccionadas en RoboDK como un elemento nuevo. Todas las superficies seleccionadas se utilizarán para calcular las normales de las curvas. Estas normales son importantes ya que definirán el eje de aproximación del robot. Este botón corresponde al comando RoboDK_Curve2Robot.
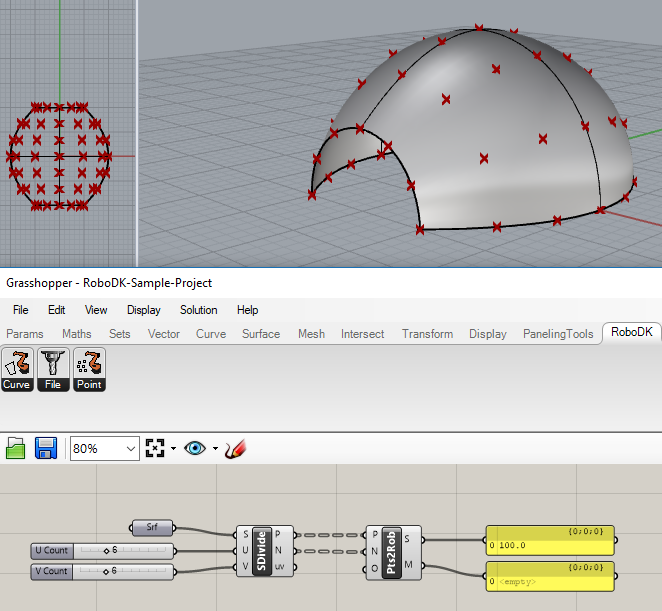
●Cargar Punto(s) – Cargue todos los puntos seleccionados en RoboDK como un nuevo objeto. Todas las superficies seleccionadas se utilizarán para calcular las normales de los puntos. Estas normales son importantes ya que definirán el eje de aproximación del robot. Este botón corresponde al comando RoboDK_Points2Robot.
●Configuración – Abra la ventana Configuración predeterminada. Esta es la misma ventana de configuración que se muestra para cada componente grasshopper. Este botón corresponde al comando RoboDK_SetDefaults.
La principal diferencia entre Configuración Automática y Cargar Curva(s) o Cargar Punto(s) es que Configuración Automática carga la pieza y crea un nuevo proyecto de seguimiento de curva/punto. El uso de Cargar Curva(s) o Cargar Punto(s) es más rápido y solo actualizará las características geométricas existentes en RoboDK, manteniendo la configuración definida previamente.


