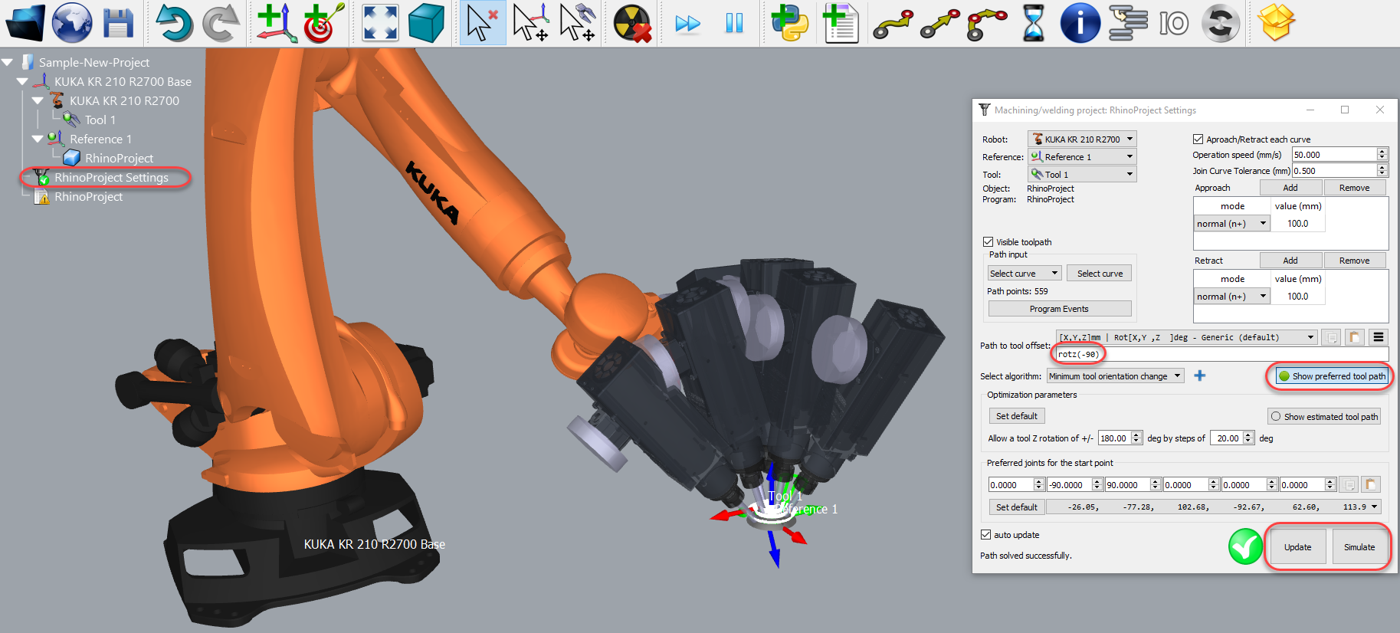
Ejemplo Grasshopper
Este ejemplo muestra cómo usar el plug-in de RoboDK para Grasshopper dividiendo una superficie como una cuadrícula de puntos y siguiéndolos con un robot para una operación de taladrado en RoboDK:
1.Cargue el ejemplo de Grasshopper provisto con el plug-in de RoboDK (archivo 3dm y archivo gh).
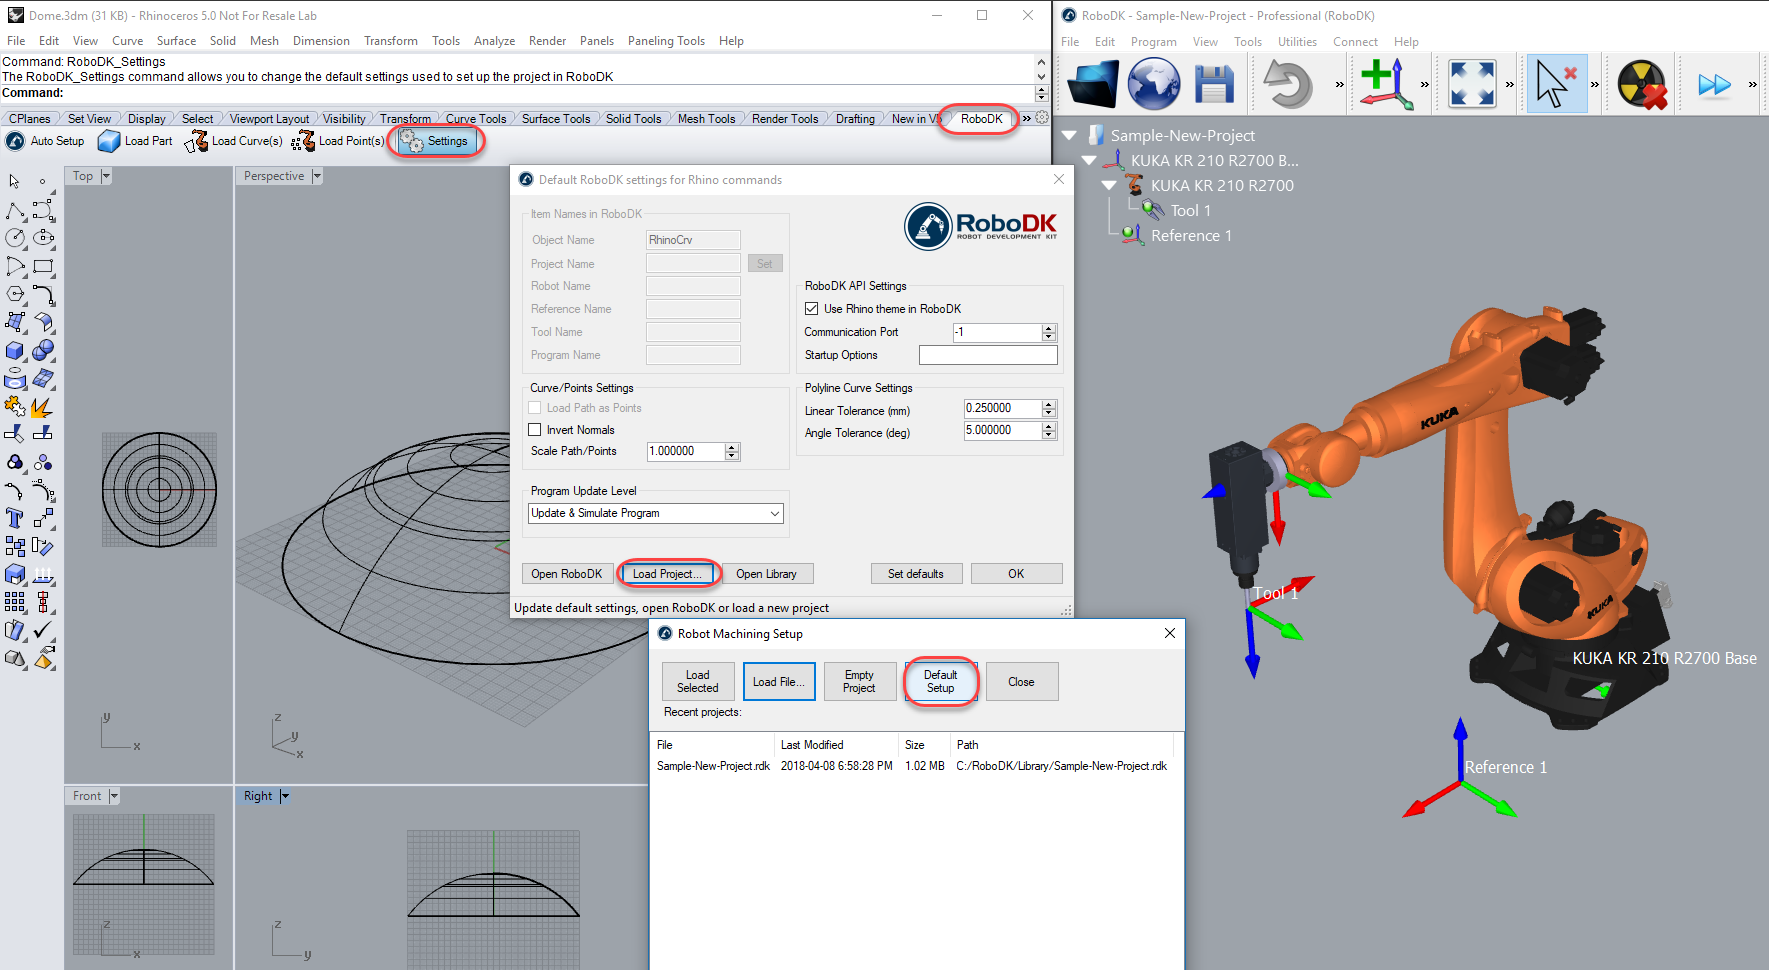
2.Haga clic con el botón derecho en el componente Pts2Rob y seleccione Opciones de configuración del robot (RoboDK). Seleccione Cargar proyecto... y seleccione Configuración predeterminada para cargar una estación RoboDK de muestra (el mismo proyecto de muestra que se muestra en la sección anterior).
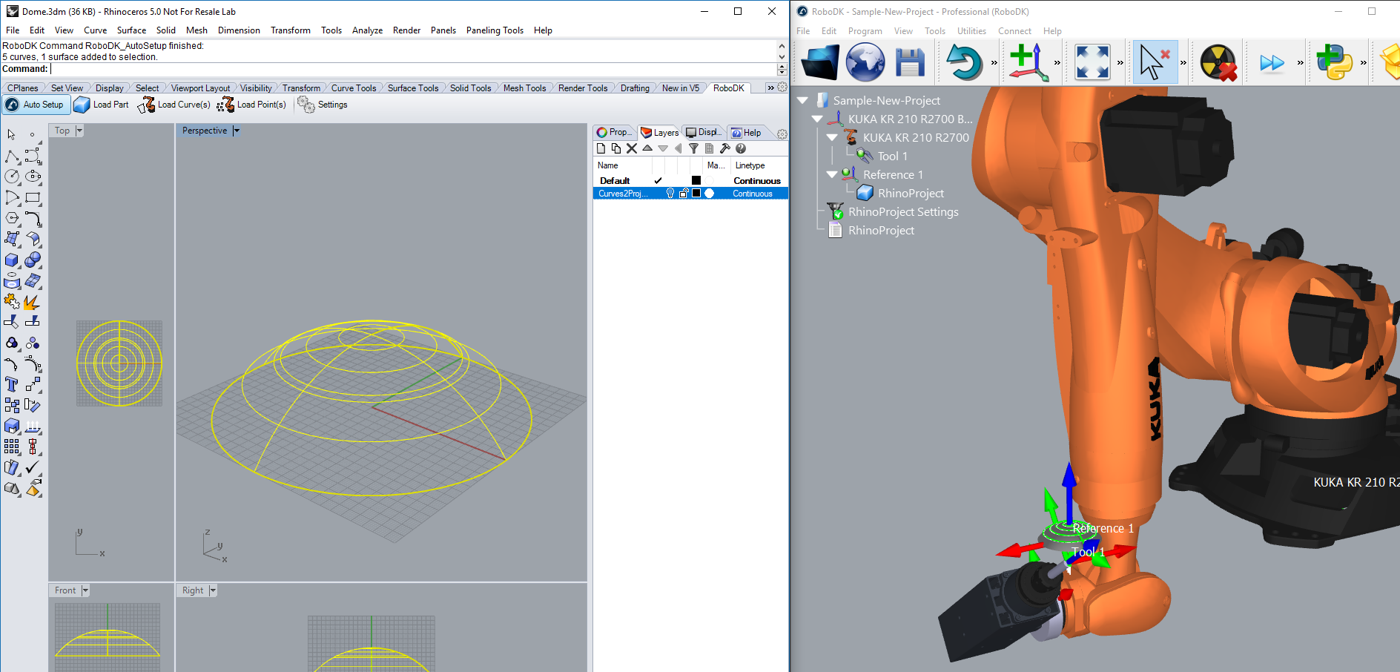
Opcionalmente, puede proporcionar el nombre del objeto como una entrada de componente (O). También puede especificar un proyecto en las opciones del componente para que se utilice el proyecto RoboDK deseado con cada componente.
3.En Grasshopper, seleccione Solution➔Recompute (F5) para actualizar la pieza y el programa en RoboDK.