Plug-in de RoboDK para Rhino
El plug-in de RoboDK para Rhino le permite combinar el modelado paramétrico de Rhino con RoboDK para la simulación de robots y la programación fuera de línea.
Con el plug-in de RoboDK para Rhino puede cargar fácilmente modelos 3D creados con Rhino en RoboDK. Este plug-in le permite programar cualquier robot compatible con RoboDK directamente desde Rhino.
Los programas de robot se pueden generar directamente a partir de un grupo de curvas, puntos o programas CAM (como archivos APT o archivos de Código G). Los robots se pueden programar fácilmente como máquinas de 5 ejes para una amplia variedad de aplicaciones de fabricación, como taladrado, soldadura, recorte, impresión 3D o mecanizado robotizado. Más información disponible en la sección de mecanizado robotizado.
La sección de postprocesadores de robots muestra una lista de las marcas de robots y los controladores compatibles. También es posible modificar o crear nuevos postprocesadores para personalizar la generación de programas.
El plug-in de RoboDK para Rhino es gratuito, no obstante, ciertas opciones en RoboDK requieren la compra de una licencia.

Instalación
Siga estos pasos para instalar el plug-in de RoboDK para Rhino:
Descargas:
1.Descargue e instale Rhinoceros.
2.Descargue e instale RoboDK. Los archivos de instalación de Rhino estarán disponibles en C:/RoboDK/Other/Plugin-Rhino/.
3.Descargue el plugin de RoboDK para Rhino directamente o desde Food4Rhino.
4.Descomprima los archivos.
Haga doble clic en el archivo de instalación de RoboDK.RUI y siga las instrucciones para instalar el plugin. Si este procedimiento falla, puede instalar el plugin manualmente.
El plug-in de RoboDK para Rhino contiene comandos de Rhino (que comienzan con el prefijo RoboDK_...), componentes de Grasshopper y una barra de herramientas. Cada botón de la barra de herramientas está vinculado a un comando de RoboDK.


Barra de Herramientas de Rhino
La barra de herramientas predeterminada proporcionada para Rhino consta de 5 botones:
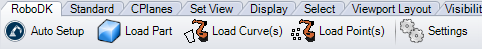
●Configuración Automática – Este botón le permite seleccionar cualquier geometría (curvas o puntos) y cargarla en RoboDK junto con el modelo 3D. Este botón corresponde al comando RoboDK_AutoSetup.
●Cargar Pieza – Cargue el modelo 3D de Rhino a RoboDK. Las características como curvas o puntos no se cargarán. Este botón corresponde al comando RoboDK_Part2Robot.
●
●
●
●Cargar Curva(s) – Cargue todas las curvas seleccionadas en RoboDK como un elemento nuevo. Todas las superficies seleccionadas se utilizarán para calcular las normales de las curvas. Estas normales son importantes ya que definirán el eje de aproximación del robot. Este botón corresponde al comando RoboDK_Curve2Robot.
●Cargar Punto(s) – Cargue todos los puntos seleccionados en RoboDK como un nuevo objeto. Todas las superficies seleccionadas se utilizarán para calcular las normales de los puntos. Estas normales son importantes ya que definirán el eje de aproximación del robot. Este botón corresponde al comando RoboDK_Points2Robot.
●Configuración – Abra la ventana Configuración predeterminada. Esta es la misma ventana de configuración que se muestra para cada componente grasshopper. Este botón corresponde al comando RoboDK_SetDefaults.
La principal diferencia entre Configuración Automática y Cargar Curva(s) o Cargar Punto(s) es que Configuración Automática carga la pieza y crea un nuevo proyecto de seguimiento de curva/punto. El uso de Cargar Curva(s) o Cargar Punto(s) es más rápido y solo actualizará las características geométricas existentes en RoboDK, manteniendo la configuración definida previamente.
Barra de Herramientas de Grasshopper
El plug-in de RoboDK para Rhino incluye 3 componentes de Grasshopper:

●
●
●
●Archivo a robot (File2Rob) – Cargue un archivo (F) en RoboDK. Se debe proporcionar la ruta de ese archivo. RoboDK admite la carga de archivos APT o de Código G destinados a la fabricación de 5 ejes, como la impresión 3D o el mecanizado robotizado. Lea la sección de mecanizado robotizado para obtener más información.
Todos los componentes devuelven un estado (S) como porcentaje (100% significa que el robot puede completar el programa con éxito). Además, se puede leer un mensaje descriptivo (M) de cada componente.
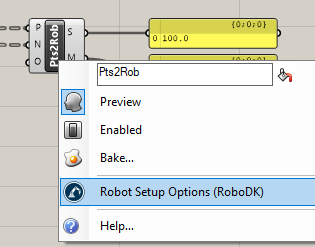
Puede hacer clic con el botón derecho en cualquier componente y seleccionar Opciones de configuración del robot (RoboDK) para personalizar la configuración específica de un componente.

Configuración
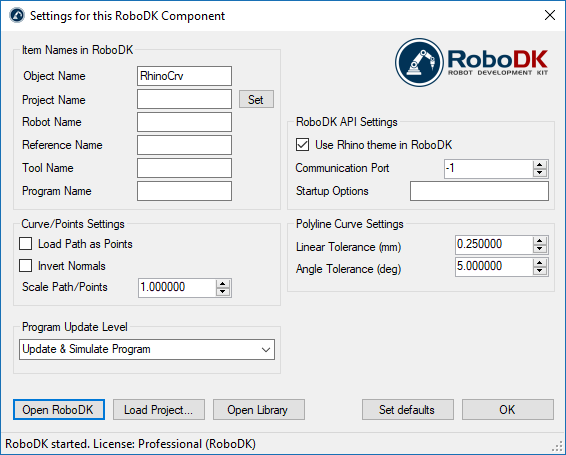
Cada componente de Grasshopper tiene configuraciones específicas que se pueden personalizar. También es posible cambiar la configuración predeterminada que se aplica a los comandos de RoboDK (o botones de la barra de herramientas) seleccionando el botón Configuración.

●Nombre del objeto – establezca el nombre del objeto de curva/puntos que se cargará en RoboDK. El objeto en RoboDK se sobrescribe cada vez que se vuelve a calcular la trayectoria. Este valor se ignora si el nombre del objeto se proporciona como una entrada de componente (O).
●Nombre del proyecto – establezca el nombre/ruta del proyecto/estación de RoboDK (archivo .RDK) que se utilizará. Si el archivo ya está cargado, utilizará el proyecto existente. Si el proyecto abierto en RoboDK no coincide con el nombre del archivo, abrirá el proyecto si se especifica la ruta completa.
●Nombre del robot – establezca el nombre del objeto del robot que se cargará en RoboDK. El nombre del robot debe coincidir con el nombre visible en el árbol de estaciones de RoboDK. Deje este valor vacío (predeterminado) para usar el primer robot disponible.
●Nombre de referencia – establezca el nombre del sistema de referencia para colocar la trayectoria con respecto al robot. El nombre debe coincidir con el nombre visible en el árbol de estaciones de RoboDK.
●Nombre de la herramienta – establezca el nombre de la herramienta (TCP) para usar con el robot para seguir la trayectoria. El nombre debe coincidir con el nombre visible en el árbol de estaciones de RoboDK.
●Nombre del programa– establezca el nombre o la ruta del programa a generar.
●Cargar trayectoria como Puntos – marque esta opción para crear el objeto como puntos y un proyecto de seguimiento de punto en RoboDK. Esto es útil para operaciones de fabricación como el taladrado. Desmarque esta opción para cargar la trayectoria como un proyecto de seguimiento de curva.
●Invertir Normales – marque esta opción para invertir las normales de superficie calculadas. Esto cambiará la orientación de la herramienta del robot.
●Utilice el tema de Rhino en RoboDK – inicie RoboDK con un tema de Rhino. Esto incluye cambiar el comportamiento del mouse para la navegación 3D y el color de fondo. Esta configuración se aplica solo cuando RoboDK se inicia con Rhino. Estos ajustes se pueden cambiar en el menú Herramientas-Opciones de RoboDK.
●Puerto de Comunicación – configure el puerto de comunicación para comunicarse con RoboDK. Se pueden ejecutar varias instancias de RoboDK al mismo tiempo y usar diferentes configuraciones si se usa un puerto diferente. Cuando este valor se establece en -1 (predeterminado), se utiliza el puerto predeterminado (20500).
●Opciones de inicio – establezca los argumentos para pasar a RoboDK la primera vez que se inicia. Por ejemplo, para iniciar RoboDK en silencio, puede configurar '/NOSPLASH /NOSHOW /HIDDEN'. Los programas aún se pueden generar incluso si RoboDK no se muestra. Más información en la sección Línea de comandos de la API de RoboDK.
●Tolerancia lineal (mm) – establezca la precisión lineal para dividir curvas como un conjunto de puntos.
●Tolerancia angular (mm) – establezca la precisión angular para dividir curvas como un conjunto de puntos.
Botones:
●Abrir RoboDK – abre un proyecto en RoboDK... Se abrirá una nueva ventana con opciones adicionales.
●Cargar Proyecto … – cargue el proyecto RoboDK (archivo RDK) con el que desea utilizar este componente.
●Abrir Biblioteca – abra la Biblioteca en línea de RoboDK.
●Establecer valores predeterminados– establezca la configuración predeterminada para el componente.
●Aceptar – aplica esta configuración y cierra esta ventana. Si no selecciona Aceptar, no se aplicará ninguna configuración que haya modificado.
Ejemplos
Esta sección muestra ejemplos básicos para cargar un proyecto de Rhino en RoboDK para fines de simulación de robots y programación fuera de línea.
Grabado de una cúpula
Franjas de la cúpula
Este ejemplo muestra cómo cargar una estación RoboDK de muestra (configuración predeterminada) y seguir un conjunto de curvas definidas en Rhino con el robot.
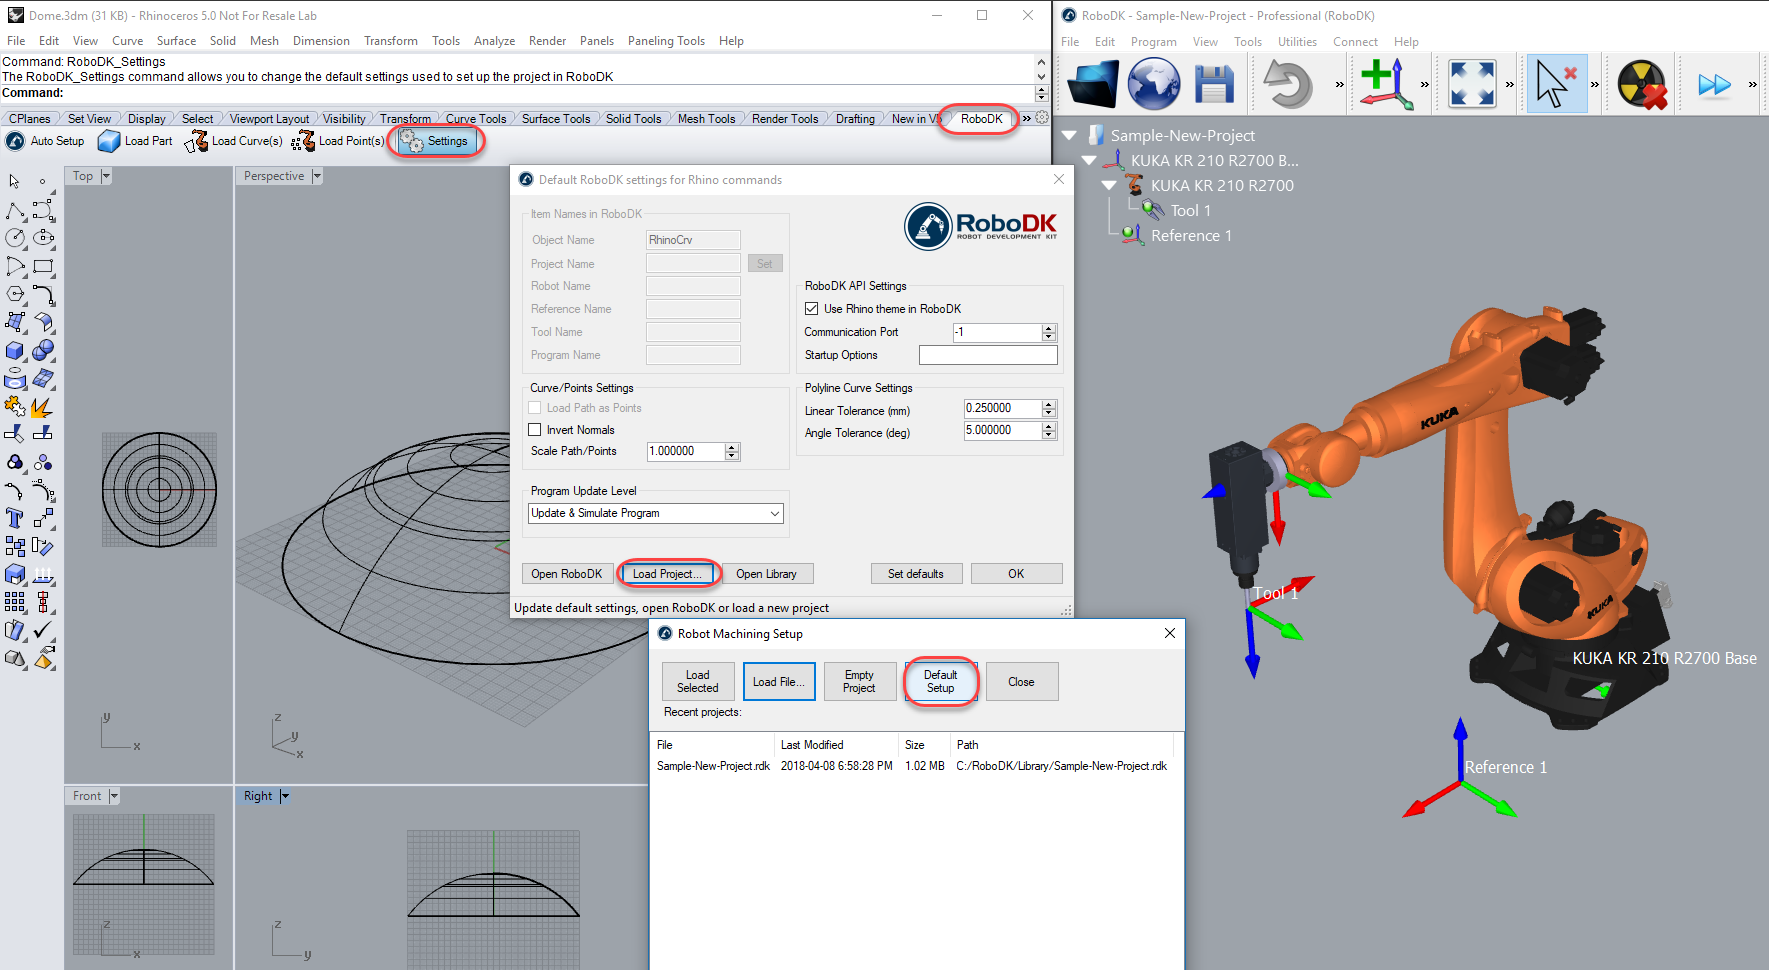
1.Cargue el ejemplo de Dome en Rhino.
2.Seleccione la pestaña RoboDK y seleccione
3.Seleccione Cargar proyecto…
4.Seleccione Configuración predeterminada. RoboDK iniciará y cargará un proyecto de muestra con un robot KUKA, una herramienta (un husillo como Herramienta 1) y un sistema de referencia (Referencia 1).

5.Cierre la Ventana Configuración o seleccione Aceptar.
6.Seleccione el botón 
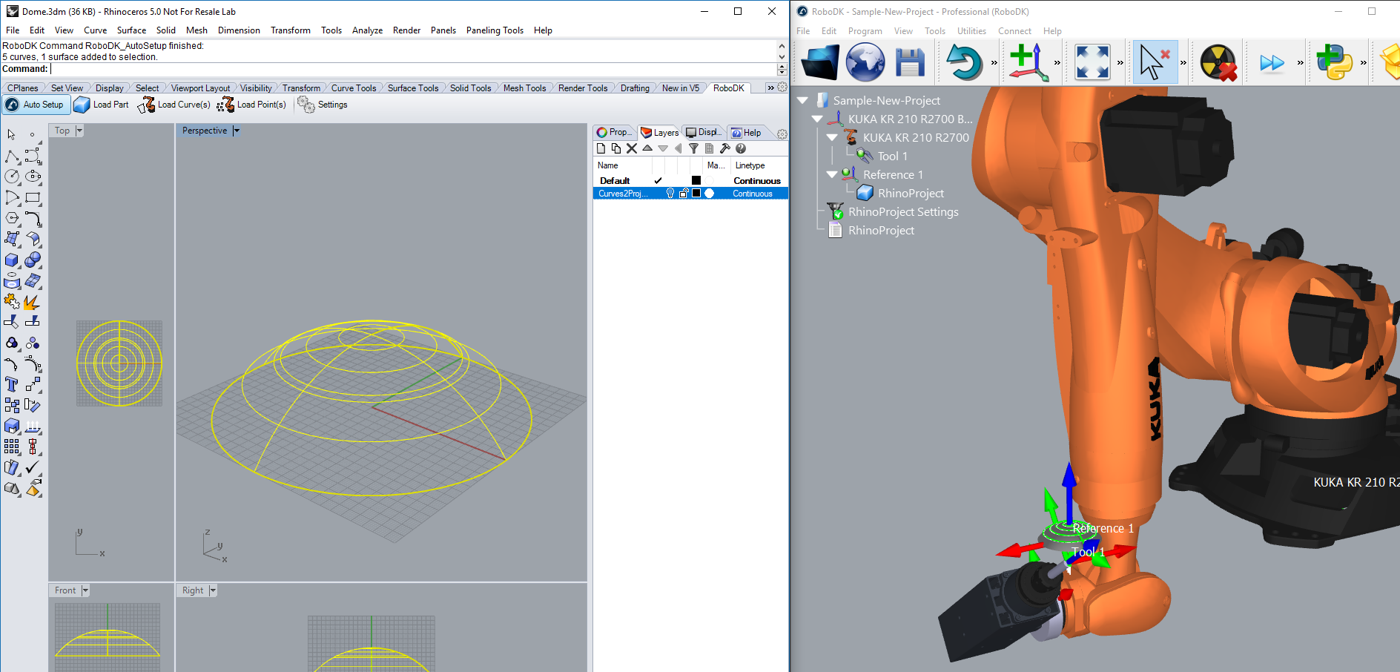
7.Seleccione todas las curvas y superficies y presione Entrar (o haga clic con el botón derecho del mouse). El proyecto se cargará en RoboDK como se muestra en la siguiente imagen.
Debería ver la pieza cargada en el sistema de referencia activo (Referencia 1) y un nuevo proyecto de seguimiento de curva en RoboDK que sigue las curvas con la herramienta de robot activa (Herramienta 1).
También puede ver que las normales de la superficie se han extraído en la dirección opuesta. Siga estos pasos para resolver este problema:
8.Seleccione Configuración.
9.Marque la opción Invertir Normales.
10.Seleccione Aceptar.
11.Repita los pasos 6 y 7.
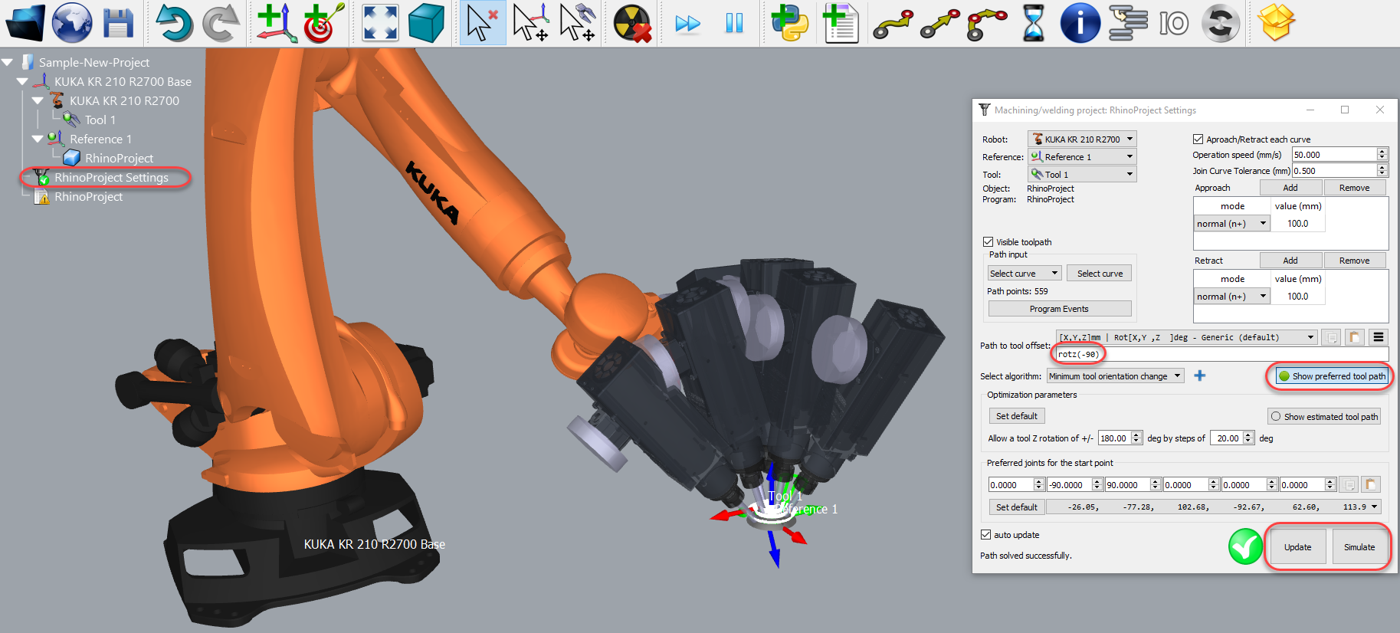
Ahora debería ver las normales de la superficie invertidas y que el movimiento de aproximación proviene de la parte superior de la pieza. El robot debería poder moverse a lo largo de la trayectoria sin ningún problema.
Haga doble clic en
Por ejemplo, puede seleccionar Mostrar trayectoria preferida de la herramienta para ver y modificar la orientación predeterminada de la herramienta en relación a la pieza. Cambie el valor de Desplazamiento de trayectoria a herramienta para definir una rotación adicional. Para hacerlo, puede añadir un nuevo valor o simplemente usar la rueda del mouse para ver una vista previa rápida del resultado.
Más información para cambiar estos ajustes está disponible en la sección de mecanizado robotizado.
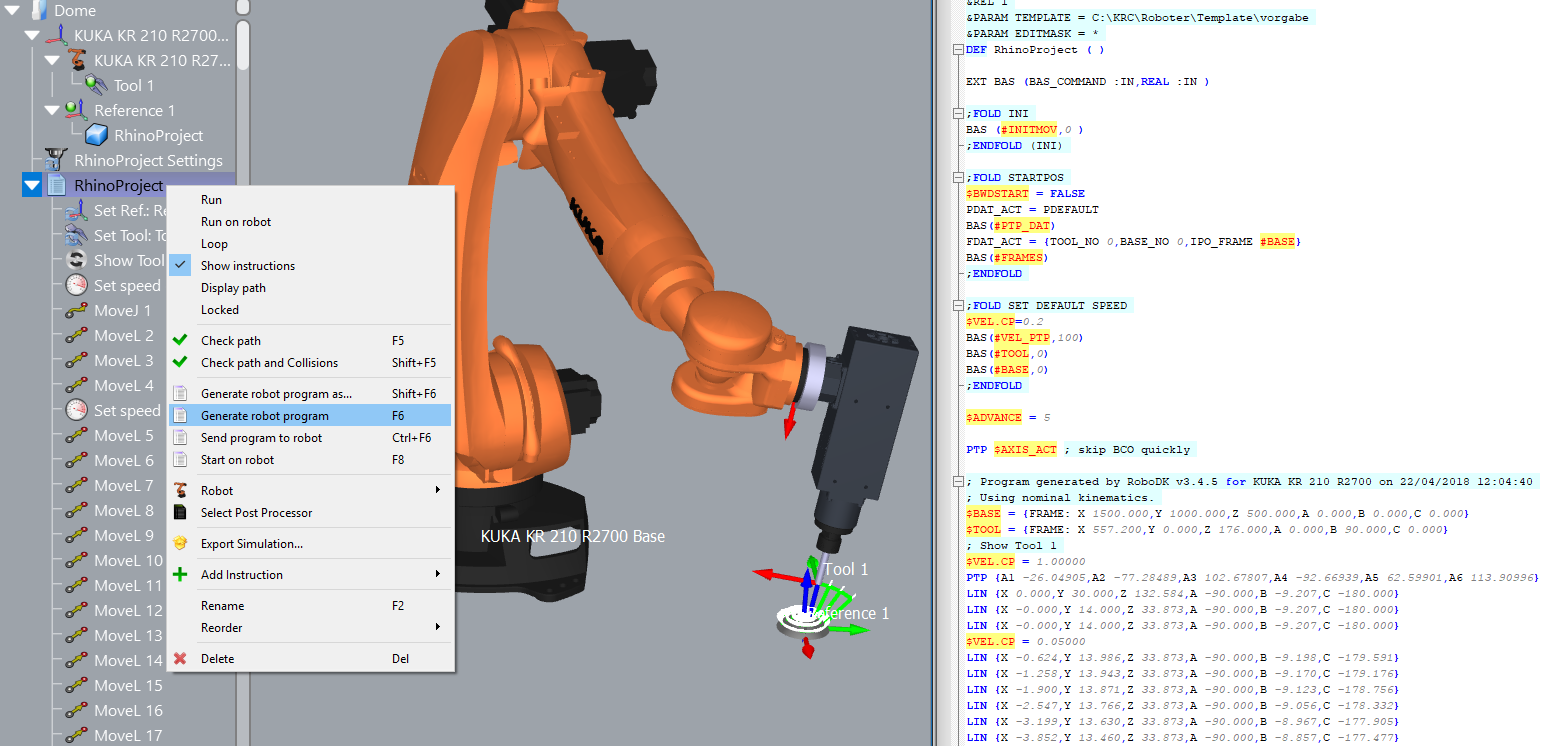
Finalmente, cuando la simulación produzca el resultado deseado puede generar el programa o exportar la simulación:
12.Haga clic derecho en el programa RhinoProject
13.Seleccione Generar programa de robot (F6). Se generará y mostrará el programa del robot.
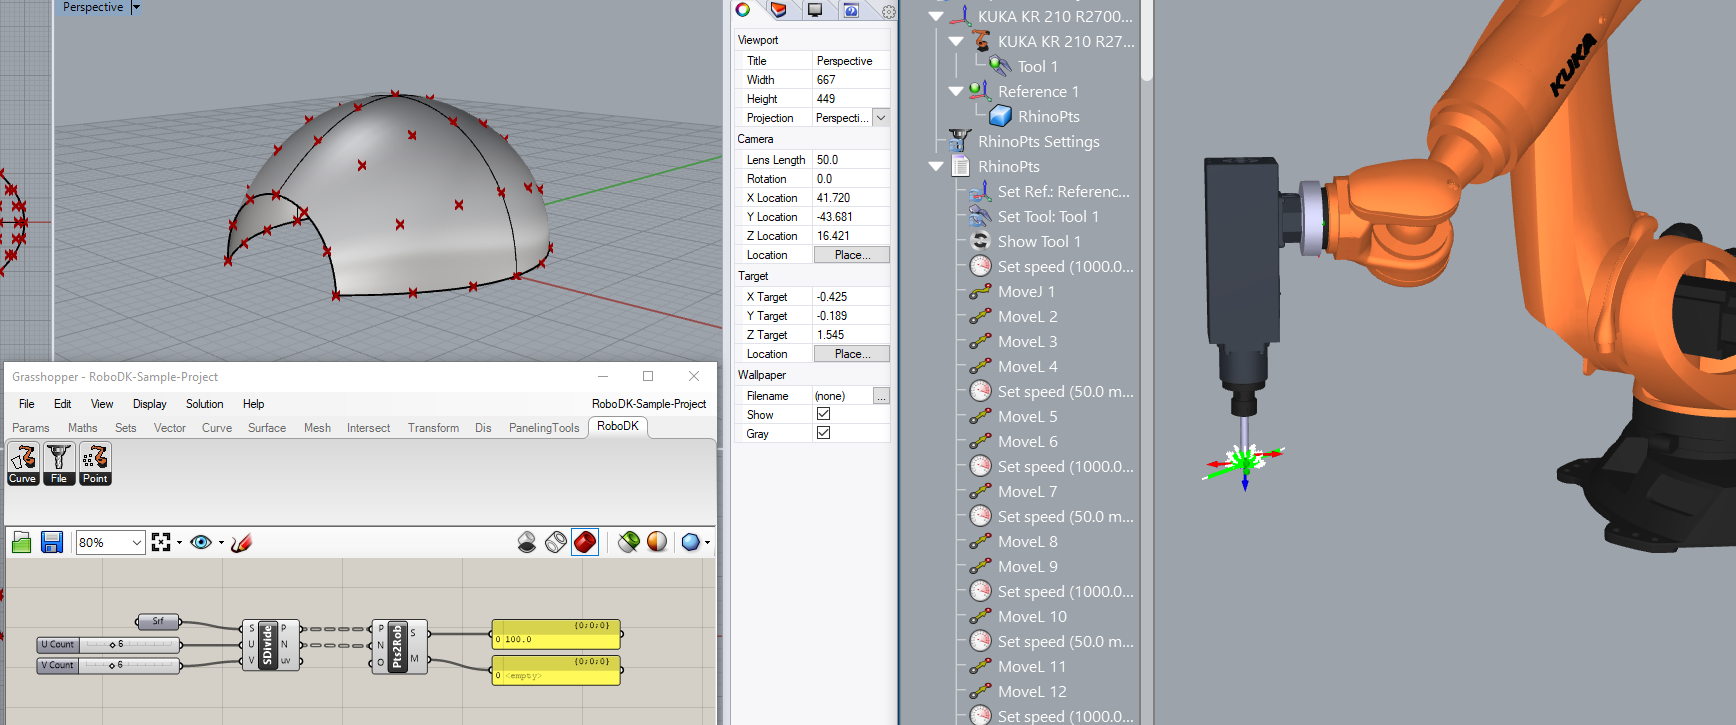
Ejemplo Grasshopper
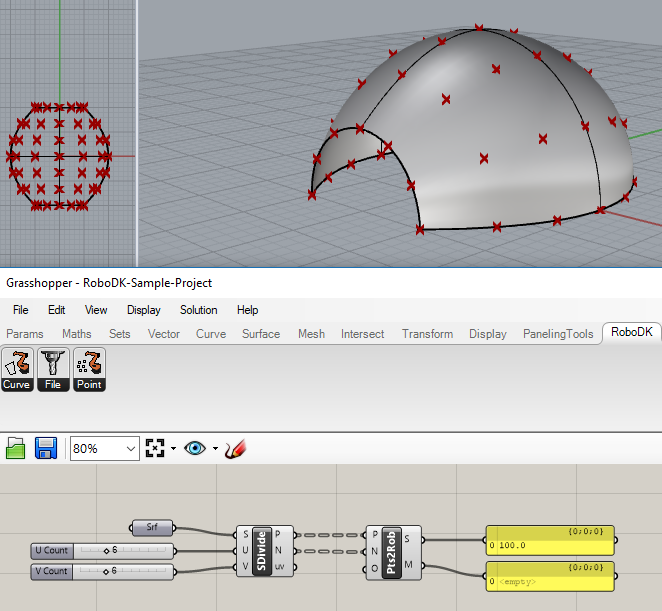
Este ejemplo muestra cómo usar el plug-in de RoboDK para Grasshopper dividiendo una superficie como una cuadrícula de puntos y siguiéndolos con un robot para una operación de taladrado en RoboDK:
1.Cargue el ejemplo de Grasshopper provisto con el plug-in de RoboDK (archivo 3dm y archivo gh).
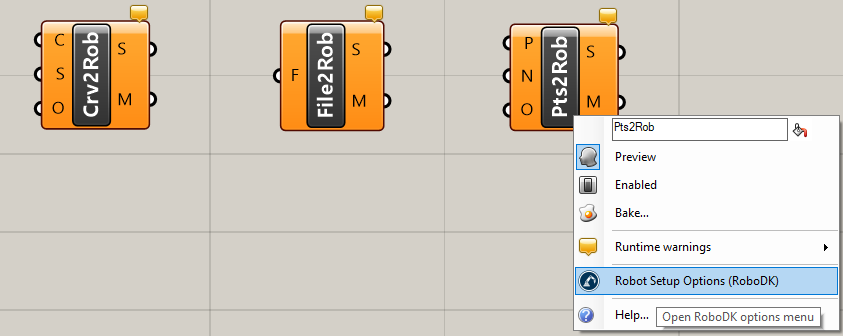
2.Haga clic con el botón derecho en el componente Pts2Rob y seleccione Opciones de configuración del robot (RoboDK). Seleccione Cargar proyecto... y seleccione Configuración predeterminada para cargar una estación RoboDK de muestra (el mismo proyecto de muestra que se muestra en la sección anterior).
Opcionalmente, puede proporcionar el nombre del objeto como una entrada de componente (O). También puede especificar un proyecto en las opciones del componente para que se utilice el proyecto RoboDK deseado con cada componente.
3.En Grasshopper, seleccione Solution➔Recompute (F5) para actualizar la pieza y el programa en RoboDK.
Instalación manual
Se recomienda probar el instalador automático de RUI. Si este instalador falla, puede instalar manualmente el plug-in de RoboDK para Rhino siguiendo estos pasos:
Descargas:
1.Descargue e instale Rhinoceros.
2.Descargue e instale RoboDK.
3.Descargue el plug-in de RoboDK para Rhino directamente o desde Food4Rhino.
4.Descomprima los archivos.
Desbloquear Propiedades:
5.Haga clic derecho en el archivo RhinoRoboDKcmd.rhp y seleccione Propiedades.
6.Seleccione Desbloquear y Aplicar.
7.Repita los pasos 5 y 6 para RhinoRoboDKgh.gha.
Cargue el plug-in de RoboDK en Rhino:
8.Cargue el plug-in de RoboDK para Rhino: Abra el archivo RhinoRoboDKcmd.rhp con Rhino.
9.Cargue la barra de herramientas RoboDK predeterminada para Rhino: Abra el archivo RhinoToolbar-Add-RoboDK.rui con Rhino.
10.Cargue los componentes de RoboDK para Grasshopper: Abra el archivo RhinoRoboDKgh.gha con Grasshopper (abra Grasshopper escribiendo el comando grasshopper).
Reinicie Rhino:
11.Cierre Rhino y ábralo de nuevo para ver el plug-in de Grasshopper.


