Introducción a hyperMILL
El plugin RoboDK para OpenMind hyperMILL le permite configurar rápidamente proyectos de mecanizado robotizado directamente desde hyperMILL. Con la integración de RoboDK para el software OpenMind, puede combinar fácilmente el software de mecanizado CAD/CAM hyperMILL con RoboDK para simular y programar brazos robóticos industriales para el mecanizado robotizado.
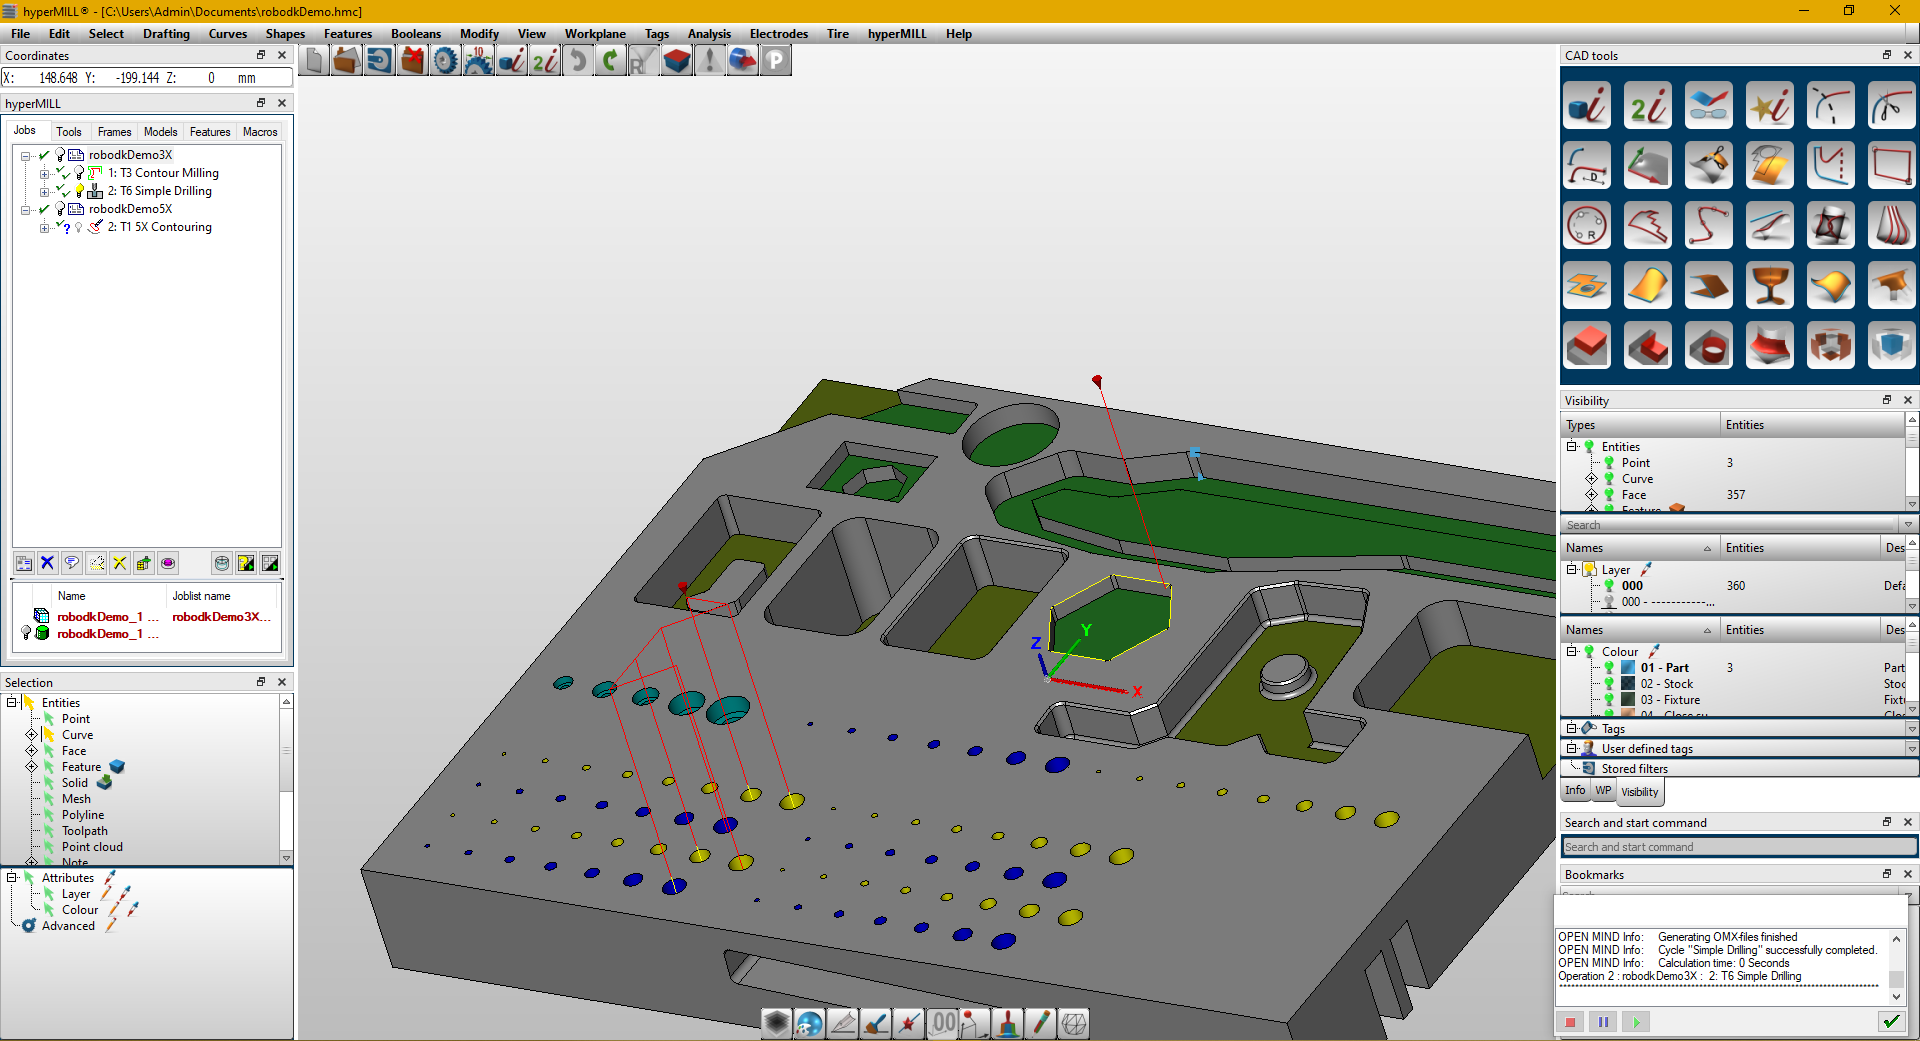
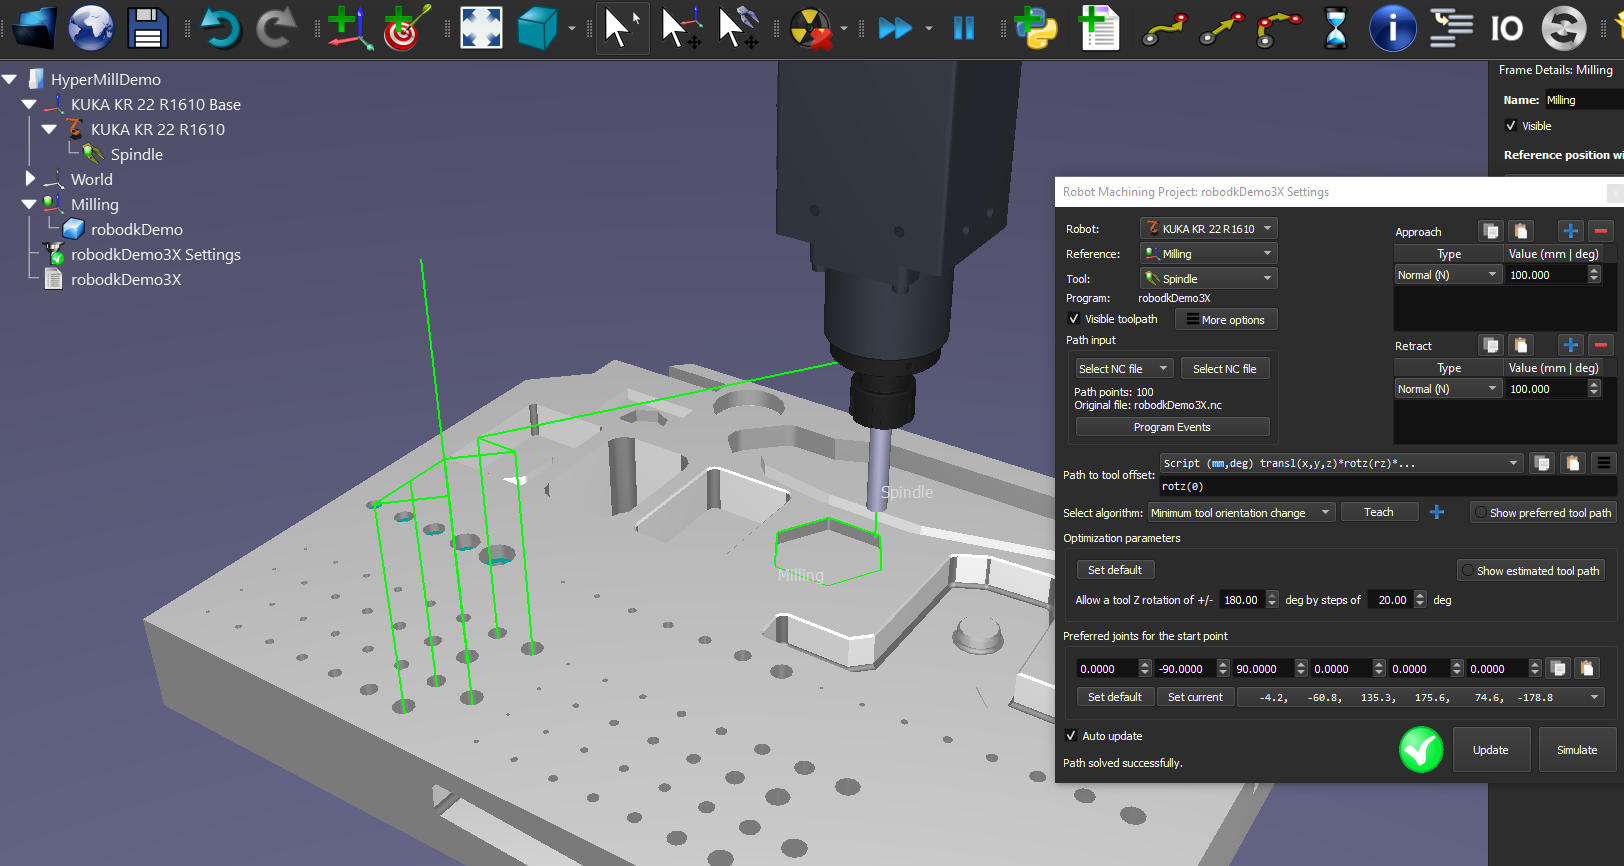
Con este plugin de hyperMILL puede generar fácilmente programas sin errores para el mecanizado robotizado directamente desde hyperMILL. Alternativamente, RoboDK también admite archivos de mecanizado estándar APT CLS y Código G.
Más información sobre RoboDK para el mecanizado robotizado está disponible en la sección de Mecanizado Robotizado. Obtenga más información sobre hyperMILL e hyperCAD-s visitando https://www.openmind-tech.com/en/.
Este documento describe cómo configurar el plugin de RoboDK para el software hyperMILL y cómo usar hyperMILL para configurar proyectos de mecanizado robotizado en RoboDK.


