Proceso de trabajo de hyperMILL
En hyperMILL/hyperCAD-S puede utilizar el plug-in de RoboDK para facilitar el envío de trabajos de mecanizado a RoboDK. Esto le permite simular y programar robots para el mecanizado robotizado.
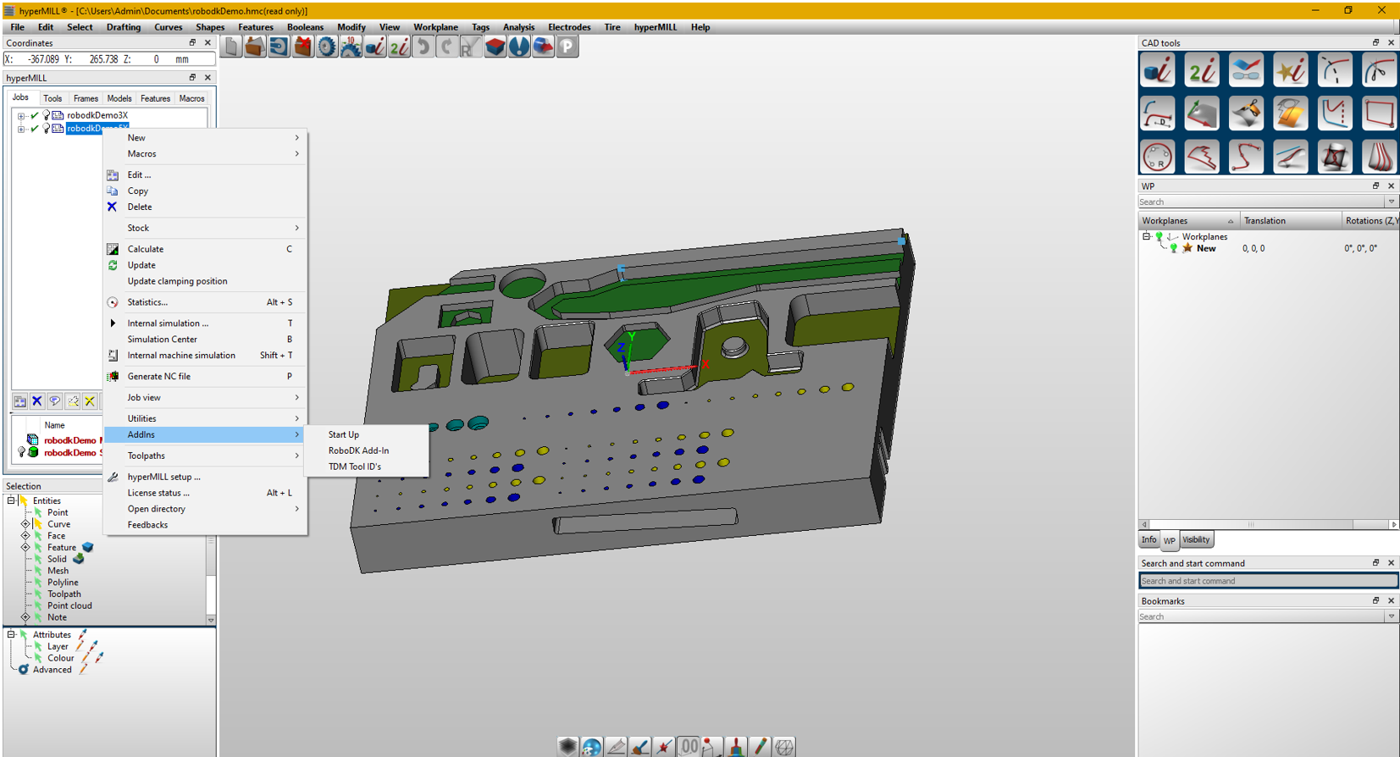
Siga estos pasos para configurar automáticamente su proyecto de mecanizado robotizado desde hyperMILL/hyperCAD-S:
1.Haga clic con el botón derecho en su Trabajo.
2.Seleccione Plugins.
3.Seleccione el Plugin de RoboDK.
Se mostrará una marca de verificación verde si el programa es factible con el robot seleccionado. Si hay algún problema (como singularidades, límites de eje o problemas de alcance), se mostrará una marca roja con un mensaje del problema.
Haga doble clic en el proyecto de mecanizado robotizado para abrir la configuración de mecanizado robotizado específica de una operación. Encontrará más información sobre la configuración de mecanizado robotizado disponible en la sección Mecanizado robotizado.
Haga clic derecho en un programa y seleccione Ejecutar para simularlo (o haga doble clic en el programa). También puede seleccionar Generar programa de robot (F6) para obtener el programa de robot que debe cargarse en el controlador de robot. Más información sobre cómo generar programas de robot está disponible en la sección Programación fuera de línea.
Si es necesario, haga clic con el botón derecho en un programa y seleccione Seleccionar postprocesador para cambiar el postprocesador. Este paso puede ayudarlo a personalizar la apariencia de su código generado. Más información sobre la selección y personalización de postprocesadores está disponible en la sección de postprocesadores.


