API de Python
Pythones un lenguaje de programación de alto nivel ampliamente utilizado para la programación de propósito general. Python es un lenguaje de programación que le permite trabajar más rápido e integrar sus sistemas más efectivamente. La sintaxis de Python permite a los programadores expresar conceptos en menos líneas de código en comparación con otros lenguajes, haciéndolo agradable y fácil de aprender.
La sección previa explica las ventajas de utilizar la API de RoboDK con un lenguaje de programación ampliamente utilizado para la programación de robots como Python.
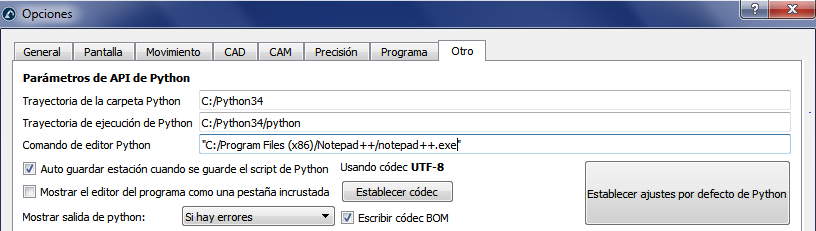
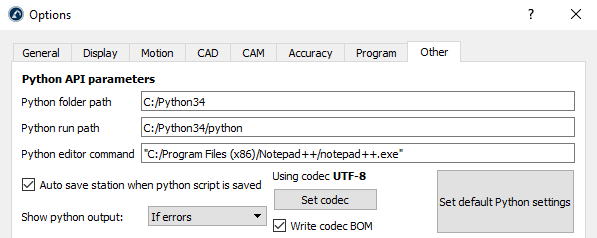
Python se instala automáticamente y se integra con RoboDK por defecto. Seleccione Herramientas➔Opciones➔Otro para cambiar la configuración predeterminada (ubicación de Python y Editor de Python).
La API de RoboDK para Python se divide en los siguientes módulos:
●El paquete robodk es el punto de entrada distribuido de la API de Python. Es el padre común de todos los subpaquetes y módulos. El submódulo robolink (robolink.py) es la interfaz entre RoboDK y Python. Cualquier objeto en el árbol de la estación de RoboDK puede recuperarse mediante un objeto Robolink y está representado por el objeto Item. Es posible realizar diferentes operaciones en ese elemento según la clase Robolink.Item.
1.El submódulo roboapps (roboapps.py) es una caja de herramientas de RoboDK Apps. Para obtener más información sobre Apps, consulta aquí: AppLoader.
2.El submódulo robofileio (robofileio.py) es un conjunto de herramientas para la gestión de archivos. Propiedades de archivos, CSV, FTP, etc.
3.El submódulo robodialogs (robodialogs.py) es un conjunto de herramientas para cuadros de diálogo. Por ejemplo, cuadros de diálogo para abrir y guardar archivos, mensajes de aviso, etc.
4.El submódulo robomath (robomath.py) es una caja de herramientas de robótica para Python que permite trabajar con transformaciones de pose y obtener ángulos de Euler para robots de distintos fabricantes. Todos los postprocesadores dependen de este módulo.
●El submódulo robomath (robomath.py) es una caja de herramientas robóticas para Python que permite operar con transformaciones de pose y obtener ángulos de Euler para diferentes fabricantes de robots. Todos los post-procesadores dependen de este módulo. El submódulo robodialogs (robodialogs.py) es una caja de herramientas de diálogos, por ejemplo, diálogos para abrir y guardar archivos, mensajes, etc. El submódulo robofileio (robofileio.py) es una caja de herramientas de operaciones con archivos: propiedades de archivos, CSV, FTP, etc. El submódulo roboapps (roboapps.py) es una caja de herramientas para las Apps de RoboDK. Hay más información sobre las Apps disponible aquí: AppLoader.
Puede encontrar los módulos de Python en la carpeta C:/RoboDK/Python/. Esta carpeta se incluye automáticamente por defecto (usada como PYTHONPATH) cuando ejecuta programas de Python y post-procesadores en RoboDK.
Las siguientes secciones muestran cómo crear un programa sencillo para la simulación, programación fuera de línea y programación en línea, respectivamente. Hay más ejemplos disponibles en la página API de Python para RoboDK. Además, la biblioteca de RoboDK incluye scripts de Python de ejemplo en la carpeta Scripts and Macros, disponible en la biblioteca predeterminada (C:/RoboDK/Library/). Consejo: Los archivos de Python disponibles en la carpeta Scripts se pueden ejecutar directamente desde RoboDK como scripts seleccionando Herramientas Ejecutar script (Shift+S).
Simulación en Python
Este ejemplo muestra cómo crear una nueva estación utilizando un robot UR y simular un movimiento hexagonal con el robot.
1.Seleccione Archivo➔
2.Abra el robot UR10
3.Seleccione Archivo➔
4.Abra el archivo Paint_gun.tool
5.Abra el programa de ejemplo de Python SampleOfflineProgramming.py desde C:/RoboDK/Library/Macros/
6.
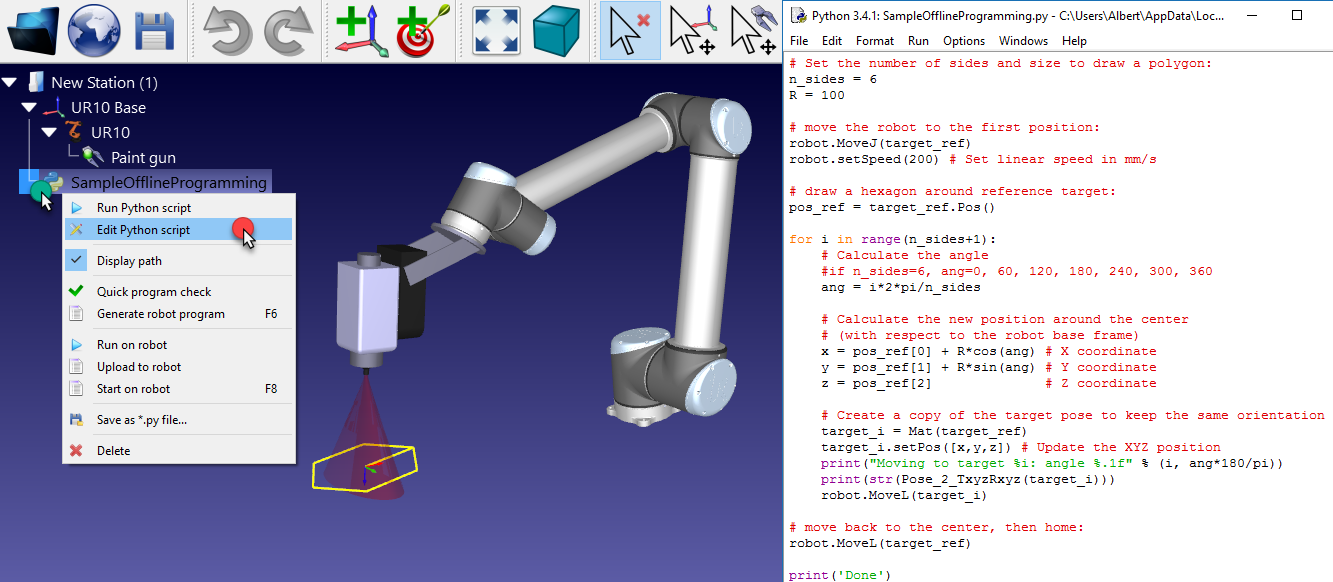
7.Haga doble clic en el elemento SampleOfflineProgramming para ejecutar la simulación. El robot debe dibujar un hexágono alrededor de la posición actual del robot y la traza del TCP se mostrará en amarillo.
Alternativamente, haga clic derecho en el programa y seleccione 
8.Haga clic derecho en el elemento 
La macro SampleOfflineProgramming dibujará un polígono de n_sides lados y radio R en la posición actual del robot, con respecto al sistema de referencia del robot. Si lo desea, mueva el robot a una ubicación diferente cambiando las dimensiones del polígono y volviendo a ejecutar el programa.
Este ejemplo es similar al programa que se muestra en la sección programación fuera de línea del sitio web (vídeo incluido).
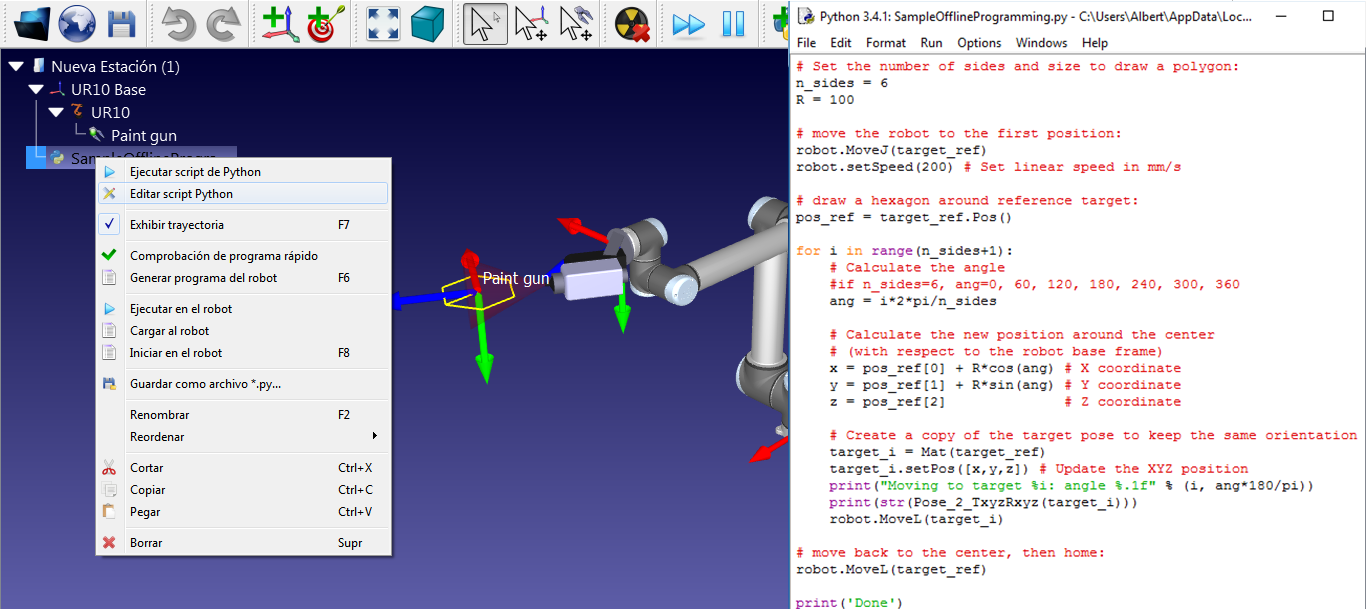
Python OLP
Los programas de Python pueden ser generados fuera de línea utilizando el mismo código Python utilizado para simular el robot (como se muestra en la sección anterior Simulación Python). La programación fuera de línea permite generar programas de robot que pueden ser ejecutados en un controlador de robot específico:
1.Haga clic derecho en un
2.Seleccione Generar programa de robot (F6)
En este caso el programa no se simula, sino que se ejecuta rápidamente para obtener el resultado: un programa de robot específico para un controlador de robot.
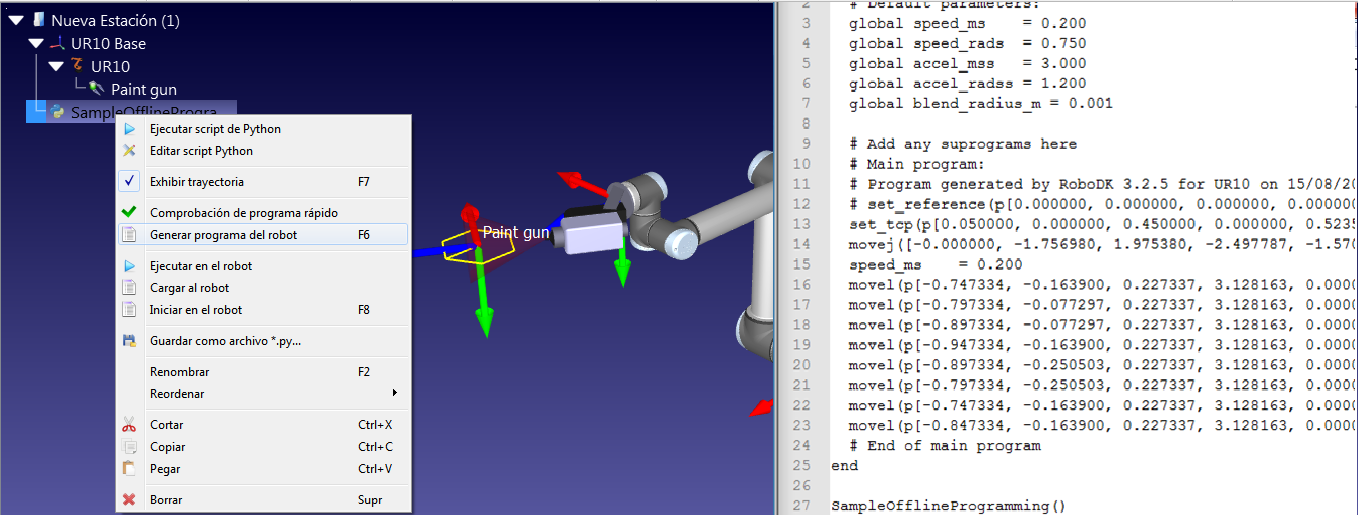
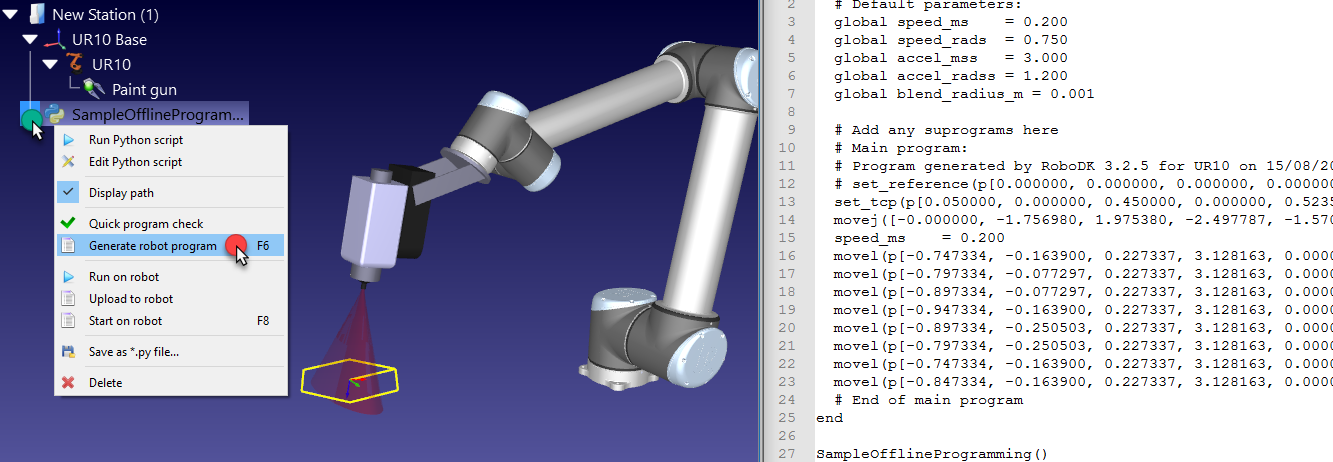
RDK = Robolink()
RDK.setRunMode(RUNMODE_MAKE_ROBOTPROG)
Programación en línea de Python
Los programas de Python se pueden ejecutar directamente en el robot utilizando el mismo código Python utilizado para simular el robot (como se muestra en la sección Simulación de Python). La programación en línea permite la ejecución de un programa genérico en un controlador de robot específico utilizando controladores de robot:
1.Haz clic con el botón derecho del ratón en un programa de
2.Seleccione Ejecutar en robot
El programa se ejecutará en el robot en la medida en que se ejecute el programa en Python.
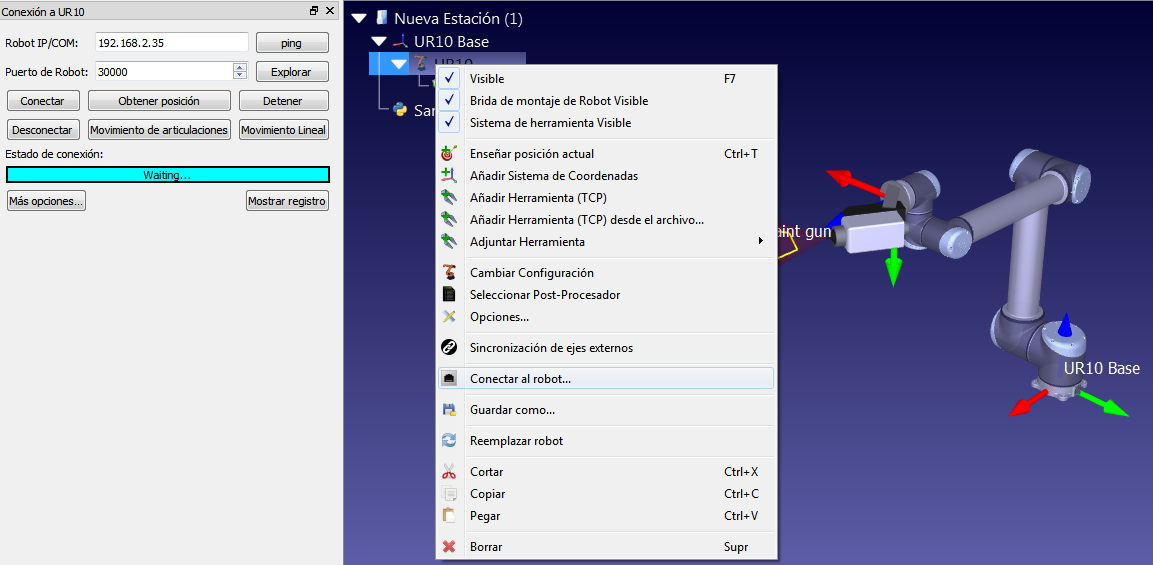
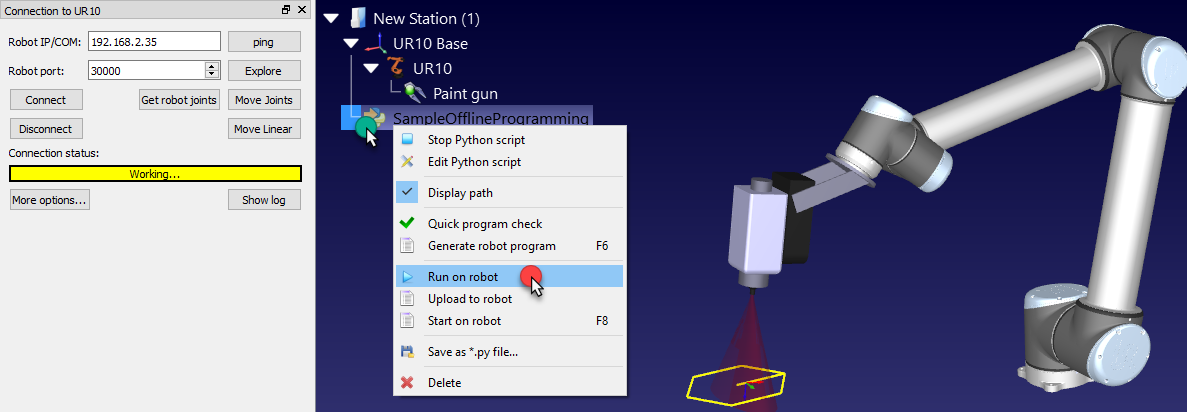
RDK = Robolink()
RDK.setRunMode(RUNMODE_RUN_ROBOT)
Solución de problemas de configuración de Python en RoboDK
Si instaló RoboDK después de instalar Python, es posible que RoboDK no pueda ejecutar correctamente los scripts de Python o generar programas. Esta sección muestra los pasos que debe seguir para configurar correctamente el intérprete de Python en RoboDK y ejecutar scripts de Python sin problemas.
Debe seguir estos pasos si ve un mensaje de error como: “Set the path to the Python interpreter in Tools-Options-Python” o “Failed to run Python script. Set the path to the Python interpreter in: Tools-Options-Python tab”.
Siga estos pasos para configurar correctamente la ruta del intérprete de Python si ya tiene Python instalado:
1.Seleccione el Menú Inicio de Windows y escriba python.
2.Haga clic derecho en la versión de Python que desea utilizar con RoboDK y seleccione Abrir ubicación de archivo.
Repita este procedimiento en la carpeta que se abre:
1.Haga clic derecho en Python 3.7 y seleccione Abrir ubicación de archivo.
2.Seleccione Copiar en la ruta de la barra de título de la ruta.
Proporcione la ruta de Python en la configuración de RoboDK:
3.Abra RoboDK.
4.Seleccione Herramientas-Opciones.
5.Seleccione la pestaña Python.
6.Pegue la ruta en el cuadro del intérprete de Python agregando /python.exe, como se muestra en la siguiente imagen. Usar barras diagonales o barras invertidas debería funcionar en ambos casos.