Calibración del robot
La calibración del robot se divide en 4 pasos. Cada paso requiere tomar un conjunto de mediciones. Estos cuatro pasos se deben seguir en orden:
1.Mediciones de referencia base (3 minutos).
2.Mediciones de referencia de la herramienta (3 minutos).
3.Mediciones de calibración (7 minutos, 60 mediciones).
4.Mediciones de validación (7 minutos, 60 mediciones).
El siguiente video muestra cómo realizar esta calibración en 20 minutos: https://youtu.be/Htpx-p7tmYs. Las mediciones de validación (paso 4) no son obligatorias para calibrar el robot, sin embargo, ofrecen un punto de vista objetivo de los resultados de precisión. También es posible ver el impacto de la calibración del robot en un área y validarlo en un área diferente.
Seleccione el botón de Medir para cada uno de los cuatro conjuntos de mediciones. Esto abrirá una nueva ventana que permite tomar nuevas medidas, así como la importación y exportación de mediciones existentes en un archivo de texto (en formato csv o txt).
De forma predeterminada, el robot y el sistema de medición se sincronizan automáticamente a través del robot conectado. Si no dispone de un controlador de robot, aún puede realizar la calibración del robot generando un programa de robot que solicitará al usuario la sincronización manual en el pendant.
●Desmarque Sincronizar automáticamente.
●Haga clic en el botón Generar programa de robot.
●Use el postprocesador adecuado para generar el programa de robot.

Midiendo la base
Estas mediciones se pueden realizar en cualquier lugar de la brida de montaje de la herramienta si mide el mismo objetivo para todas las 6 mediciones. Para iniciar las mediciones, seleccione Medir en la sección de Configuración de la Base. La siguiente ventana se abrirá. Entonces, seleccione Iniciar Medición y el robot se moverá secuencialmente a través de las mediciones programadas.

Cierre la ventana cuando las mediciones estén completas y el sistema de referencia Mediciones será actualizado con respecto al sistema de referencia de la base del robot. Si no ha seleccionado ningún sistema de referencia, puede añadir una referencia (seleccione Programa➔Añadir Sistema de Referencia) y colóquela debajo de la referencia de la base del robot (arrastrándola y soltándola en el árbol de elementos).

El resumen mostrará la posición y la orientación del sistema de referencia del robot con respecto al sistema de referencia de calibración (formato [x, y, z, w, p, r], en mm y radianes)
Una vez completado este paso puede mostrar con precisión el espacio de trabajo del rastreador con respecto al robot en RoboDK en tiempo real.
Medición de la herramienta
Al igual que el apartado anterior: seleccione Medir en la sección de Configuración de Herramienta. La siguiente ventana se abrirá. Seleccione Iniciar medición y el robot se moverá secuencialmente a través de las mediciones planeadas. Haga doble clic en una medida para continuar midiendo desde esa posición.

El resumen mostrará el TCP calibrado (posición y orientación) cuando se haya completado el procedimiento. La definición del TCP (en la siguiente imagen “Spindle”) se actualizará automáticamente. Si no ha seleccionado ningún TCP, puede añadir uno nuevo (seleccione “Programa➔Añadir Herramienta vacía”) y seleccione “Recalcular”.

Calibración
Seleccione Medir en la sección Calibración para abrir la ventana de mediciones de calibración del robot. A continuación, seleccione Iniciar Medición y el robot se moverá secuencialmente a través de las mediciones planificadas. Haga doble clic en una medición para continuar midiendo desde esa posición.
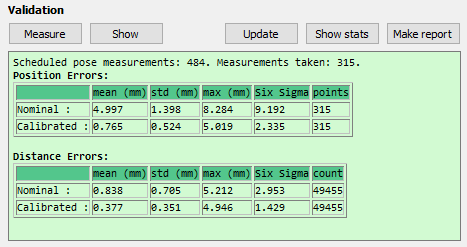
Cierre la ventana cuando se hayan completado las mediciones. El robot se calibra automáticamente y se mostrará el siguiente mensaje si no hay problemas.
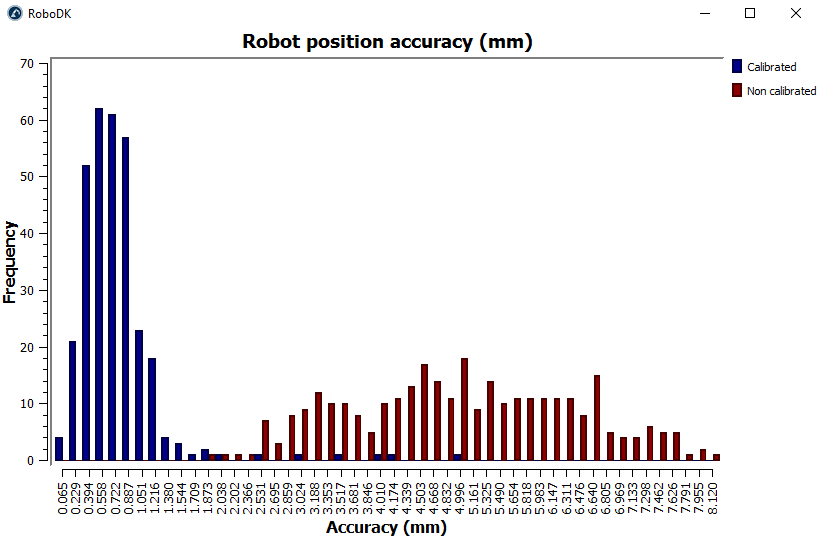
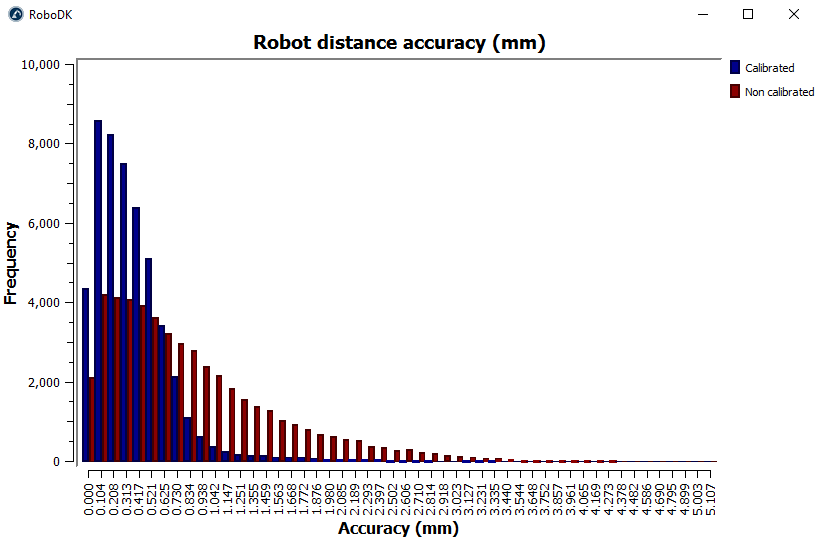
Por último, la pantalla verde mostrará algunas estadísticas con respecto a las mediciones de calibración y cuánto se mejora la precisión para esas mediciones.
Validación
No debe validar la precisión del robot utilizando las mismas mediciones que utilizó para calibrar el robot; por lo tanto, se recomienda tomar mediciones adicionales para validar la precisión (para tener un punto de vista más objetivo de los resultados de precisión).
El mismo procedimiento de calibración debe ser seguido para tomar las mediciones de validación. El resumen mostrará las estadísticas de validación. Véase la siguiente Sección Resultados para más información.


