Generar objetivos de calibración
Hay cuatro conjuntos de mediciones que son requeridas para lograr con éxito la calibración del robot:
1.Configuración de la Base: Se requieren seis mediciones (o más) de movimiento en los ejes 1 y 2 para colocar la referencia de calibración con respecto al robot. Seleccione Mostrar en la ventana de configuración de calibración y el robot se moverá a lo largo de la secuencia.
2.Configuración de la herramienta: Se requieren siete o más mediciones para calibrar la brida de la herramienta y los objetivos de la herramienta (moviendo los ejes 5 y 6). Seleccione Mostrar y el robot se moverá a lo largo de la secuencia.
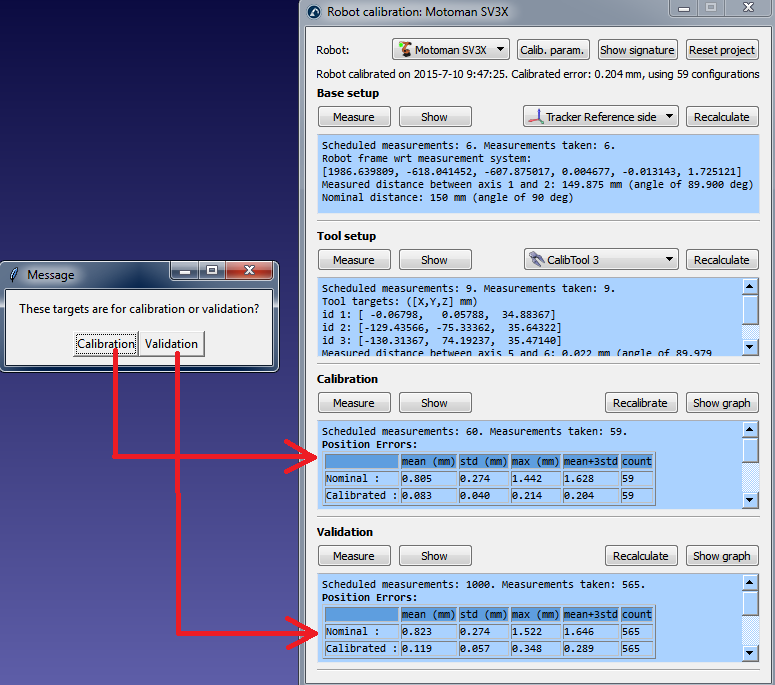
3.Mediciones de calibración: Se requieren 60 mediciones o más para calibrar el robot. Estas mediciones pueden ser colocadas aleatoriamente en el espacio de trabajo del robot y libres de colisiones con los objetos circundantes.
4.Mediciones de validación (opcional): se pueden usar tantas mediciones como se desee para validar la precisión del robot. Estas mediciones se utilizan únicamente para validar la precisión del robot y no para calibrar el robot.
Los dos primeros conjuntos de mediciones se generan automáticamente por RoboDK. Seleccione Mostrar y el robot seguirá la secuencia (como se muestra en las siguientes imágenes). Si la secuencia tiene que ser cambiada, seleccione Medir y exporte las medidas de calibración como un archivo CSV seleccionando Exportar datos. Este archivo puede ser editado usando una hoja de Excel y volver a importarse haciendo clic en Importar datos.
Las dos últimas series de mediciones (calibración y validación) se pueden generar mediante el script de macro denominado «Crear mediciones». Este script se añade automáticamente a la estación al iniciar el proyecto de calibración del robot. Haz doble clic en la
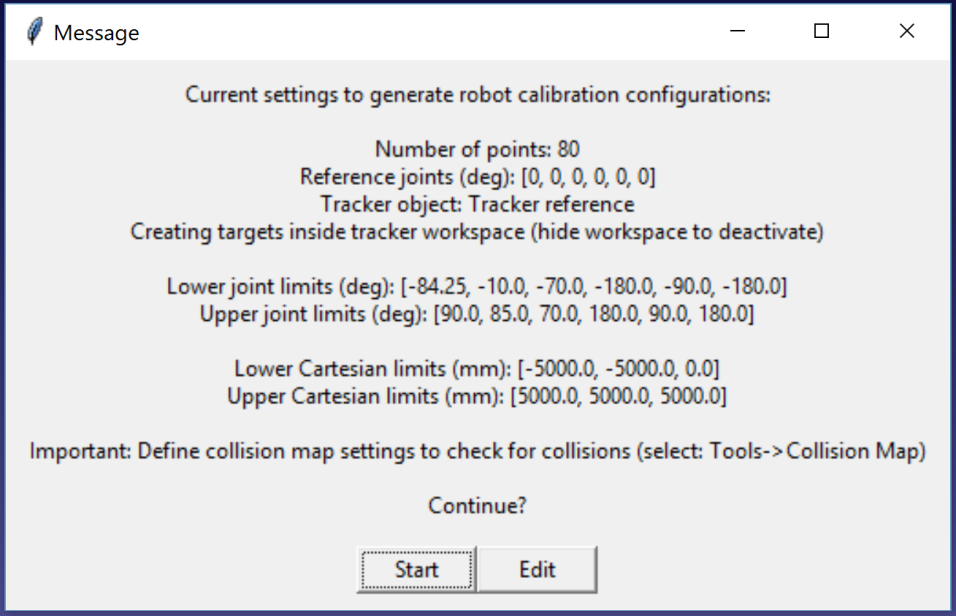
●Número de mediciones: El número de mediciones a generar. Por defecto, se utilizan 80 mediciones porque se requiere un mínimo de 60 mediciones para la calibración del robot.
●Posición de referencia: La posición de referencia debe ser una posición del robot donde la herramienta está orientada hacia el rastreador con objetivos visibles.
●Límites de articulación: Se deberán precisar los límites inferior y superior de cada articulación.
●Límites cartesianos: Puede proporcionar límites cartesianos (valores X,Y,Z) con respecto al sistema de referencia del robot.
El script genera automáticamente mediciones en las que la herramienta está orientada hacia el rastreador, respetando además las restricciones articulares y cartesianas. Se permite una rotación de +/- 180 grados alrededor de la herramienta en torno a la dirección orientada hacia el rastreador en la posición de referencia. Además, la secuencia de movimientos de las articulaciones es libre de colisiones y está dentro del espacio de trabajo de medición (si el espacio de trabajo está configurado como visible). La siguiente imagen muestra el resumen que se presenta al usuario antes de que comience la secuencia automática. La secuencia puede tardar hasta 5 minutos en finalizar.

Un nuevo mensaje aparecerá una vez que el algoritmo termine. Seleccione Calibración para usar las 60 mediciones para la calibración del robot. Puede volver a ejecutar el mismo script para generar otra serie de mediciones para la validación. Este paso es opcional, pero se recomiendan 60 mediciones o más para fines de validación.
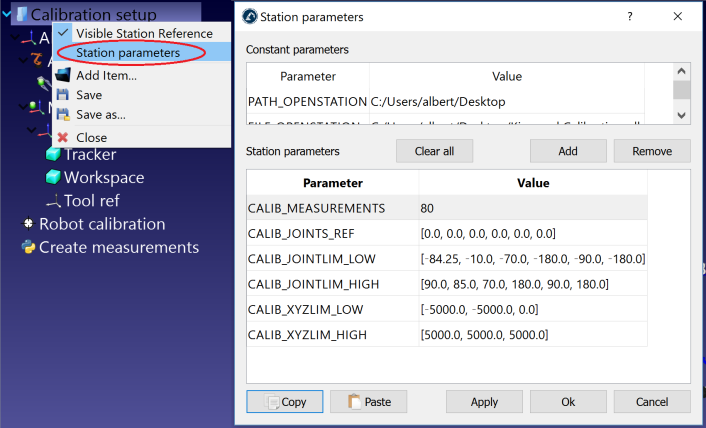
Si se desea, se puede modificar el script haciendo clic derecho en el script Crear mediciones y seleccionando Editar script, luego, modifique los parámetros adicionales del algoritmo. El script guarda automáticamente la entrada del usuario como parámetros de la estación. Puede ver, editar o borrar estos ajustes haciendo clic derecho en la estación y seleccionando Parámetros de la estación, como se muestra en la siguiente imagen.
Por último, también es posible importar configuraciones que han sido seleccionadas de forma manual seleccionando Importar datos (dentro del menú Medir). Puede importar un archivo CSV o TXT como una matriz Nx6, donde N es el número de configuraciones.