Introducción
Los brazos robóticos industriales son altamente repetibles pero no precisos, por lo tanto, la precisión de un robot industrial se puede mejorar a través de la calibración del robot. La precisión nominal de un robot depende de la marca y el modelo del robot. Con la calibración del robot puede mejorar la precisión del robot en un factor de 2 a 10.
Con RoboDK puede calibrar brazos robóticos de 6 ejes y puede obtener precisiones de hasta 0.050 mm para robots pequeños y 0.150 mm para robots de tamaño mediano. La precisión que puede obtener después de la calibración depende en gran medida del modelo del robot y de la configuración. Con RoboDK no puede calibrar brazos robóticos de 5 ejes ni de 7 ejes.
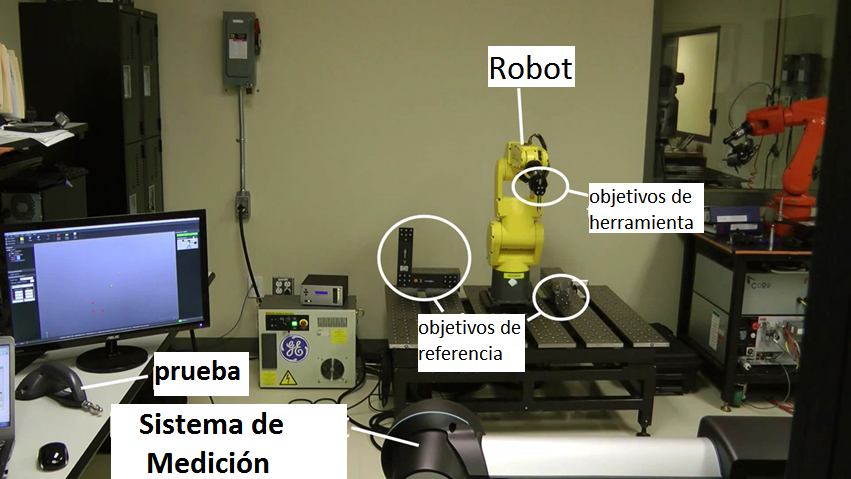
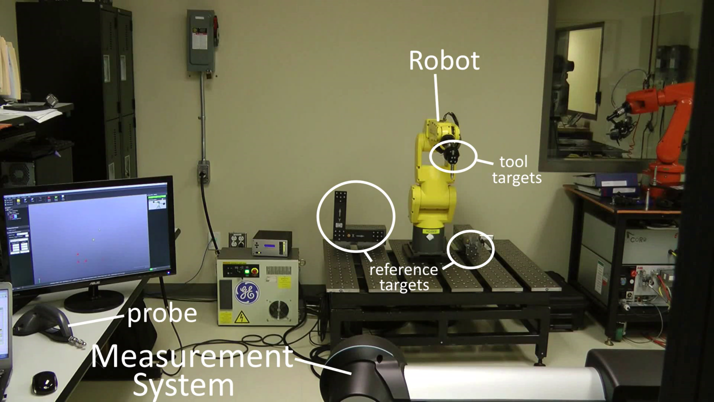
Se requiere un sistema de medición para calibrar un robot. RoboDK puede ser utilizado para calibrar los robots, así como para generar programas precisos de robots (esto incluye el filtrado de los programas y el uso del motor de programación fuera de línea de RoboDK). RoboDK también se puede utilizar para probar la precisión del robot antes y después de la calibración a través de pruebas de ballbar o fresado del robot.
La calibración del robot puede mejorar notablemente la precisión de los robots programados fuera de línea, también conocido como programación fuera de línea (OLP). Un robot calibrado tiene una mayor precisión de posicionamiento absoluto y relativo que uno no calibrado.


