Masterización del robot
Una vez que el robot ha sido calibrado, normalmente necesitará RoboDK para filtrar los programas, por lo tanto, es requerida una licencia RoboDK (una licencia básica OLP es suficiente para generar programas precisos de robot una vez que el robot haya sido calibrado). Filtrar un programa significa que los objetivos en un programa son alterados/optimizados para mejorar la precisión del robot, teniendo en cuenta todos los parámetros de calibración (alrededor de 30 parámetros).
Alternativamente, puede calibrar solamente los desplazamientos de articulaciones más los sistemas de referencia base y de herramienta (4 parámetros de desplazamiento de articulación más 6 parámetros para el sistema base más 6 parámetros para el sistema de herramienta). La calibración no será tan precisa como si se hubiera utilizado la calibración completa por defecto, pero podría permitir introducir ciertos parámetros en el controlador del robot y no depender de RoboDK para generar programas de robot.
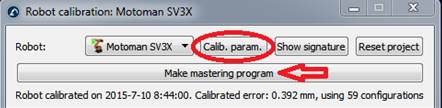
Para obtener la calibración sólo para los desplazamientos de articulación debe seleccionar el botón Calib. Param. y luego el botón Masterización (dentro del menú de calibración del robot).
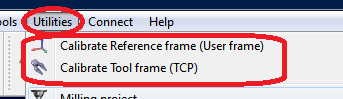
Aparecerá una nueva ventana después de seleccionar Crear programa de masterización. En esta ventana puede seleccionar qué ejes desea considerar para la creación de la nueva posición de inicio.
El botón Crear programa de masterización aparecerá en la ventana de calibración del robot. Seleccione este botón para generar un programa que llevará el robot a la nueva posición de inicio. Transfiéralo al robot y ejecútelo, entonces, la nueva posición de inicio debe ser registrada.
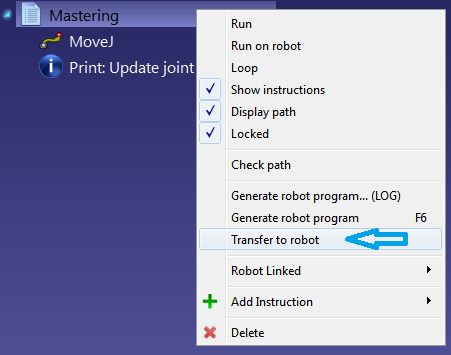
Si el robot y el PC están conectados, puede hacer clic derecho en el programa y seleccionar Enviar programa al robot para enviar automáticamente el programa al robot. De lo contrario, puede seleccionar Generar programa de robot para ver los nuevos valores de articulación para la posición de inicio.