Anexo II - Prueba del láser tracker de Faro
La calibración del robot requiere tomar mediciones del robot con un sistema de medición. Para tomar estas medidas se requiere un láser tracker Faro que se comunique con una computadora. La comunicación se realiza a través de un archivo exe del controlador que se puede ejecutar en modo de consola.
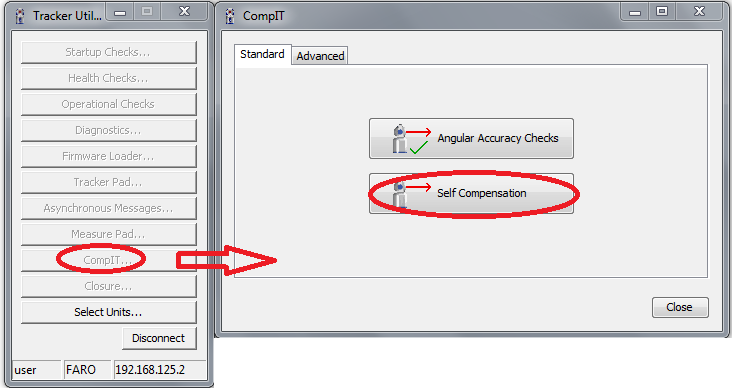
Por ejemplo, Faro ofrece una aplicación gratuita llamada “Tracker Utilities”. Esta aplicación puede inicializar el láser tracker y realizar algunas comprobaciones de estado, entre otras cosas.
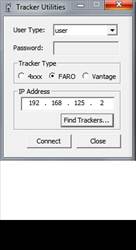
Para inicializar el tracker debe iniciar la aplicación “Tracker Utilities”, conectarse usando la IP del tracker y, luego, seleccionar “Comprobaciones de Inicio”. Cuando el tracker se inicializa, debe colocar un objetivo SMR de 1.5” en la posición de “inicio” antes de la inicialización. De lo contrario, la luz verde parpadeará después de la inicialización y las mediciones no serán válidas.
Una vez realizada la inicialización debe leer el mensaje “Inicio completo”, como se muestra en la siguiente imagen.
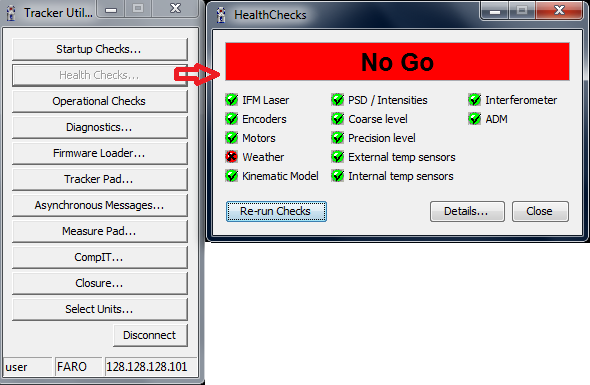
Si experimenta problemas con el tracker, puede ejecutar algunas comprobaciones de estado presionando “Comprobaciones de Estado...”. Las siguientes dos imágenes muestran una comprobación exitosa y una comprobación fallida, respectivamente. A veces, los problemas se resuelven después de volver a conectar los cables y reiniciar el láser tracker.
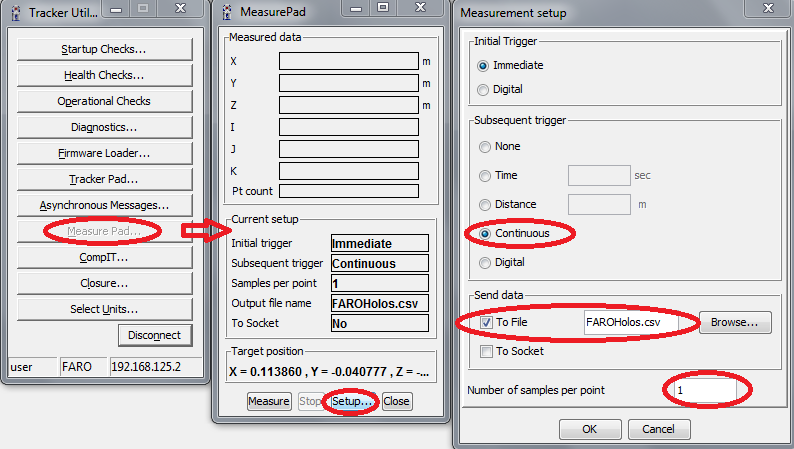
Por último, puede utilizar la “Plataforma de Medida” para tomar algunas medidas. El láser tracker puede seguir un objetivo y medir la posición XYZ a una frecuencia de 1000 Hz. Si establece 1 muestra por punto y disparo continuo, el tracker grabará 1000 mediciones por segundo en un archivo CSV.
Puede utilizar esta función para medir una trayectoria del robot y usar la comprobación de precisión de la trayectoria de RoboDK para comprobar la precisión, la velocidad y la aceleración a lo largo de la trayectoria.


