Conectar con el rastreador
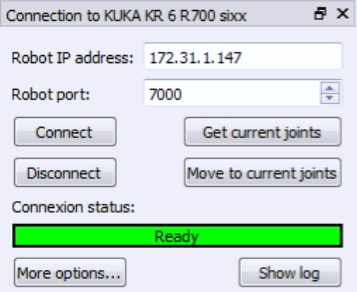
La IP del láser tracker es necesaria para configurar correctamente la comunicación con RoboDK. Siga estos pasos para comprobar la comunicación con el láser tracker:
a.Seleccione el menú «Conectar➔Conectar láser tracker». Debería abrirse una nueva ventana.
b.Establezca la IP del láser tracker.
c.Haga clic en el botón “Conectar”.
Si la conexión se realiza correctamente debería ver un mensaje verde que muestra “Listo”. La ventana se puede cerrar y la conexión permanecerá activa.