Medición de los objetivos de referencia
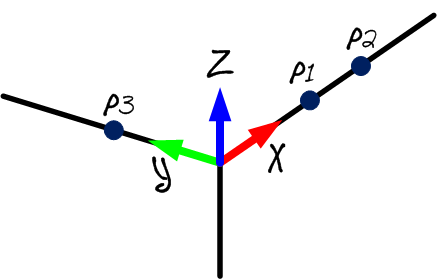
Puede utilizar un sistema de referencia de calibración si planea mover el láser tracker durante la calibración o si desea recuperar la masterización del eje 1. El sistema de referencia de calibración debe fijarse a la base del robot; esto será útil si desea mover el rastreador durante la calibración o comparar dos calibraciones del robot. El sistema de referencia de calibración debe definirse mediante 3 puntos tangibles o SMR.
Puede omitir este paso si no va a mover el rastreador con respecto al robot o no necesita recuperar la posición de inicio para el eje 1. En este caso, se utilizará la referencia del láser tracker.
Debe seguir estos pasos cada vez que se mueva el láser tracker:
1.Seleccione Conectar➔Conectar láser tracker Faro. O el rastreador correspondiente que tenga.
2.Establezca la IP del láser tracker y seleccione Conectar (si el láser tracker no está conectado).
3.Establezca la referencia de calibración y la referencia del rastreador como se muestra en la imagen. La referencia de calibración también se conoce como “Referencia de mediciones”.
4.Seleccione Establecer objetivos Base.
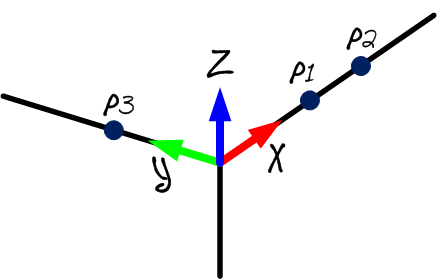
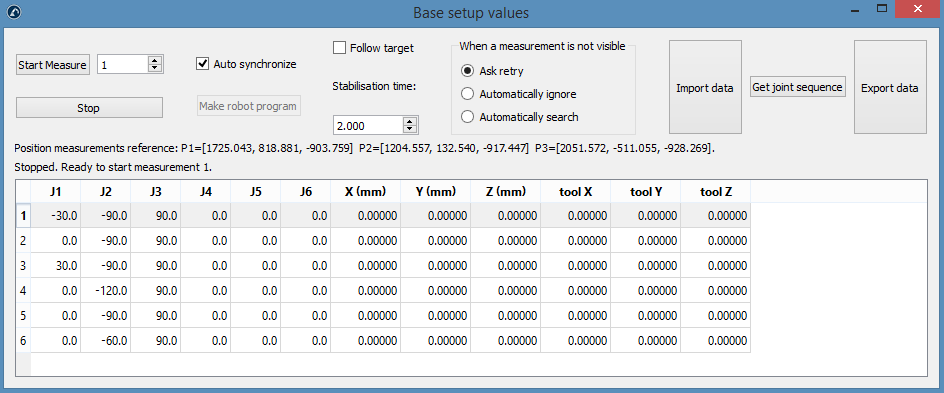
RoboDK guiará al usuario con los menús mostrados en la siguiente imagen. La posición del láser tracker se actualizará automáticamente con respecto a la referencia de calibración cuando se haya completado el procedimiento.