Compensación de ruta de herramienta
La compensación de ruta de herramienta permite cambiar la orientación preferida de la herramienta a lo largo de la trayectoria. Esta opción se utiliza principalmente para girar la herramienta alrededor del eje Z del TCP. Esto permite gestionar el sexto grado de libertad alrededor del eje de la herramienta. Se ofrecen varias opciones en función de la aplicación y sus requisitos. Por ejemplo, puede elegir minimizar el cambio de orientación de la herramienta o seguir la orientación de la herramienta a lo largo de la trayectoria.
Debido a que se usa un robot de 6 ejes para ejecutar un programa de fabricación con CNC de 3 ó 5 ejes, tenemos un grado adicional de libertad para definir. Este grado de libertad es usualmente la rotación alrededor del eje Z del TCP. Este grado de libertad adicional es especialmente útil para evitar singularidades, límites de las articulaciones, colisiones o problemas de alcance.
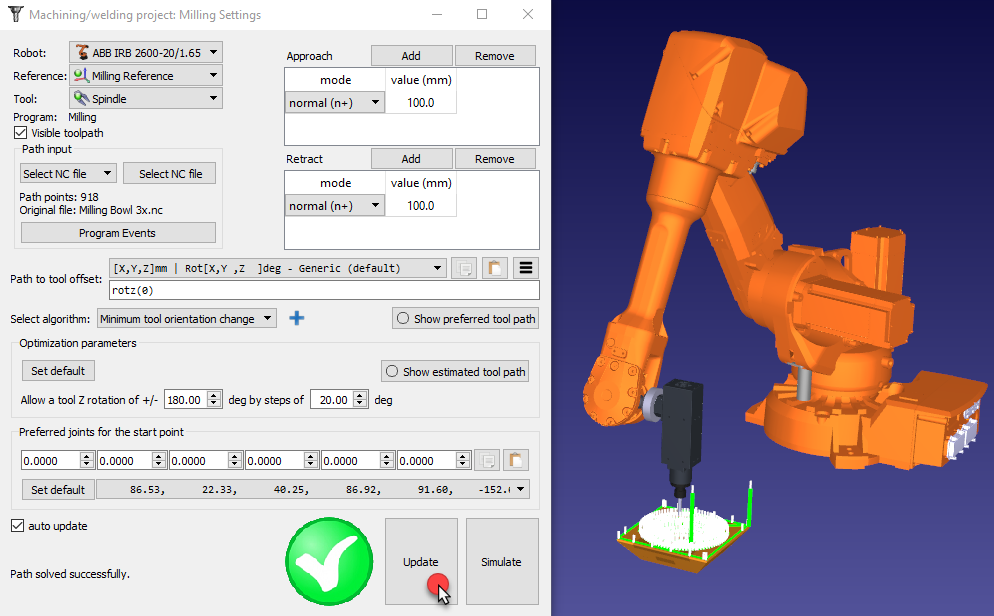
De forma predeterminada, la compensación de la ruta de herramienta muestra una transformación rotz(0). Esto significa que puede añadir una rotación adicional alrededor del eje Z de la herramienta. Este valor puede ser modificado para establecer la orientación preferida de la herramienta, modificando la orientación alrededor del eje Z del TCP o en combinación con otros ejes. La orientación preferida es la orientación que el robot tratará de mantener mientras sigue la trayectoria de herramienta.
De forma predeterminada, RoboDK utiliza el algoritmo de Cambio Mínimo de orientación de herramienta. Esto significa que la orientación de la herramienta se mantiene lo más constante posible a lo largo de la trayectoria. En general, esta opción es apta para operaciones de fresado ya que minimiza los movimientos de las articulaciones del robot. Alternativamente, otros algoritmos/métodos están disponibles, como la orientación de la herramienta siguiendo la trayectoria (útil para aplicaciones de corte, donde la cuchilla debe permanecer tangente a lo largo de la trayectoria), o el robot sosteniendo el objeto si es necesario seguir la trayectoria de herramienta unida a la herramienta del robot (por ejemplo, para aplicaciones de dispensado o pulido, también conocidas como configuraciones de TCP remoto).