Proyecto de Mecanizado Robotizado
Siga estos pasos para configurar un nuevo proyecto de mecanizado robotizado en RoboDK dado un archivo NC generado usando un software CAM (como Código G o APT):
1.Seleccione Utilidades➔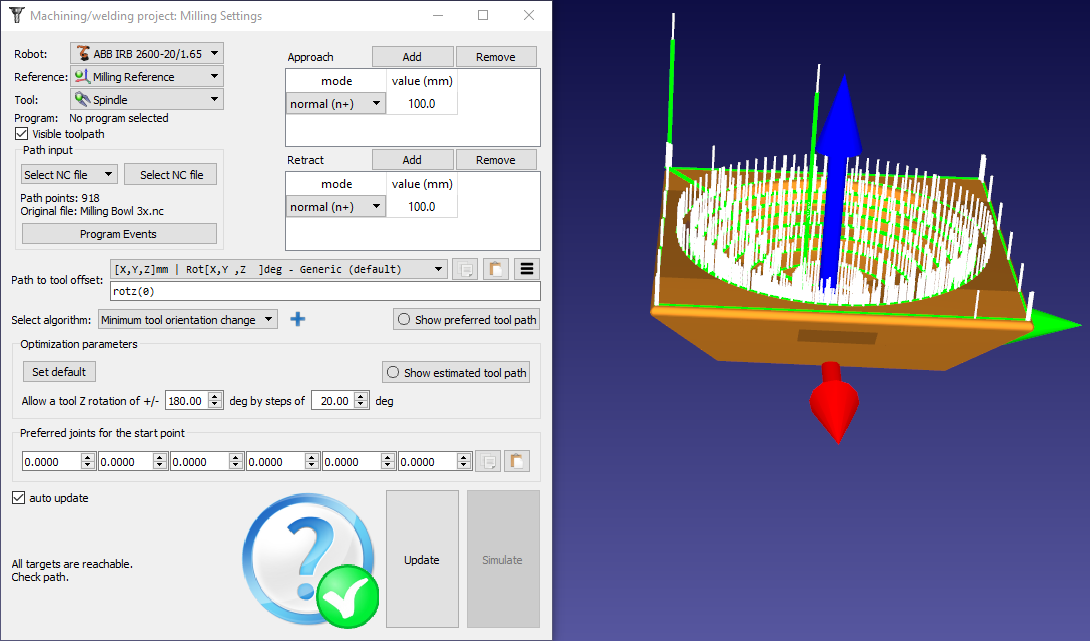
Aparecerá una nueva ventana, como se muestra en la imagen.
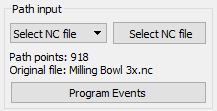
2.Seleccione Seleccionar Archivo NC en la sección de entrada de Trayectoria
3.Proporcione un archivo NC, como una desde la biblioteca predeterminada de RoboDK:
C:/RoboDK/Library/Milling Bowl 3x.nc
Cambie el nombre del proyecto de mecanizado robotizado a Machining Settings haciendo clic derecho en el nuevo elemento del árbol y seleccionando Cambiar nombre (F2).
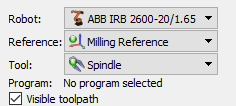
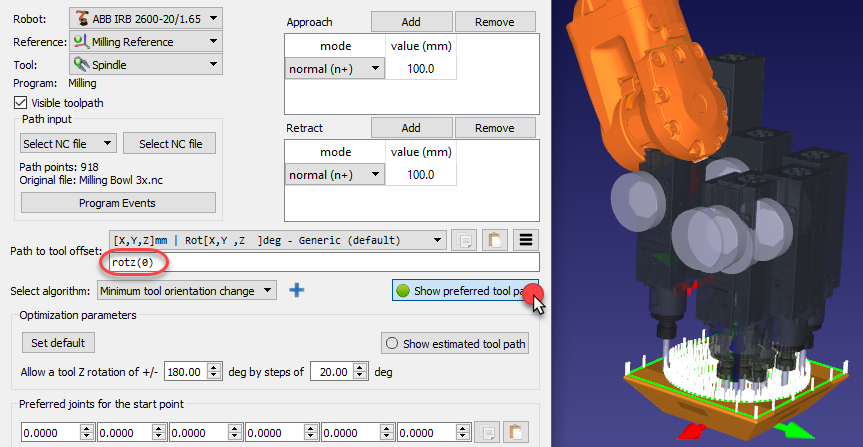
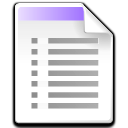
Seleccione el robot, el sistema de referencia y la herramienta en la sección superior izquierda del menú, como se muestra en la siguiente imagen. La trayectoria de herramienta debería mostrarse en verde con respecto al sistema de coordenadas correcto.
La trayectoria de herramienta de mecanizado se muestra en verde y las normales de la trayectoria se muestran como vectores blancos. Desmarque Trayectoria de herramienta visible para ocultar la trayectoria de la herramienta.
Puede seleccionar Actualizar para ver si es posible crear un programa de mecanizado robotizado con la configuración predeterminada. Si el programa se generó correctamente, verá una marca de verificación verde. Después puede seleccionar Simular o hacer doble clic en el programa generado para ver el inicio de la simulación.
Si ve una cruz roja con un mensaje de advertencia, significa que su programa de mecanizado robotizado no es viable. Es posible que deba cambiar algunos ajustes, como la orientación de la herramienta, los parámetros de optimización, el punto de inicio o la ubicación de la pieza.
Las siguientes secciones proporcionan más información sobre cómo personalizar la configuración de mecanizado robotizado.
Entrada de trayectoria
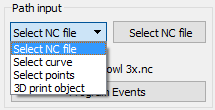
La entrada de trayectoria le permite seleccionar diferentes maneras de proporcionar una trayectoria de herramienta. La trayectoria de herramienta se puede definir mediante:
●Seleccionar archivo NC: Como un archivo NC (obtenido de un software CAM), como se describe en esta sección.
●Seleccionar curva: Como una o más curvas, como se describe en la sección Proyecto de seguimiento de curva.
Es posible importar curvas como una lista de coordenadas en RoboDK.
●Seleccionar puntos: Uno o más puntos, como se describe en la sección Proyecto de seguimiento de punto.
Es posible importar puntos como una lista de coordenadas en RoboDK.
●Objeto de impresión 3D: Como un objeto para la impresión 3D. Se utiliza un rebanador para convertir la geometría en una trayectoria de herramienta
Eventos de programa
Seleccione Eventos de programa para mostrar eventos especiales que deben tenerse en cuenta al generar programas de robot. Esto incluye activar un cambio de herramienta, establecer la velocidad del husillo en RPM o activar programas específicos al inicio o al final del programa.
Puede especificar un valor de redondeo en Eventos de programa. Esto creará automáticamente una instrucción de redondeo al principio de su programa y ayudará a que los programas de mecanizado robotizado sean más suaves, evitando que el robot vibre. Por ejemplo, en un robot ABB esto establecerá el valor ZoneData en mm, en un robot Fanuc esto establecerá el valor CNT como un porcentaje y en los controladores de Universal Robots establecerá el valor de blending en mm.
Si utiliza archivos de código G o NCI, los códigos M personalizados se activarán de forma predeterminada como llamadas a la función M_RunCode (el código M se pasa como parámetro). Puede eliminar las llamadas M personalizadas borrando la llamada a M_RunCode.
Mueva el cursor del ratón sobre el campo correspondiente para obtener más información sobre cómo personalizar cada sección.
Por ejemplo, al cambiar la herramienta puede usar el valor %1 para representar el ID de herramienta proporcionado por su software CAM. Si prefiere activar funciones estáticas en lugar de pasar argumentos, puede reemplazar SetTool(%1) por SetTool%1. Al usar la herramienta 2, esto generaría SetTool2 en lugar de SetTool(2).
Aproximación/retracción
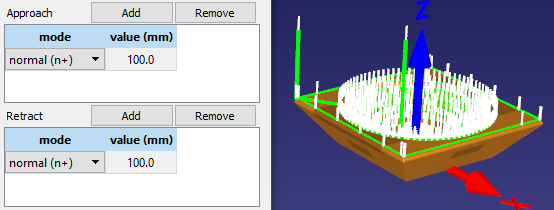
Puede personalizar los movimientos de aproximación y retracción desde la parte superior derecha del menú de mecanizado robotizado. Por defecto, RoboDK añade movimientos de aproximación y retracción de 100 mm a lo largo de la normal.
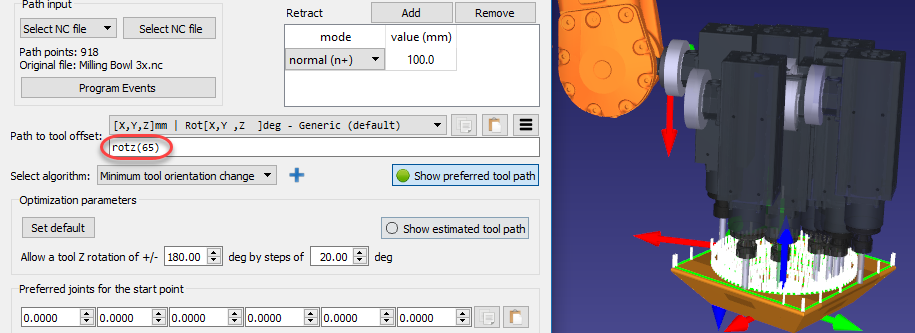
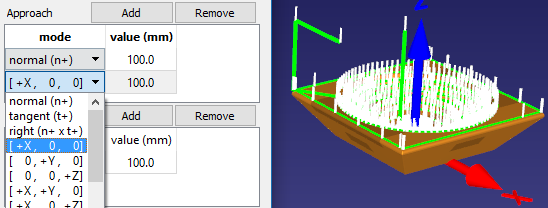
Seleccione Añadir para añadir un movimiento de retracción adicional. La trayectoria verde se actualizará en consecuencia. Es posible seleccionar entre moverse a lo largo de un eje específico, proporcionar coordenadas, realizar una aproximación en arco, etc. También puede combinar varios movimientos de aproximación/retracción seleccionando el botón Añadir.
Haga doble clic en el valor para modificar la longitud o seleccione Remover para quitar un movimiento específico.
Compensación de ruta de herramienta
La compensación de ruta de herramienta permite cambiar la orientación preferida de la herramienta a lo largo de la trayectoria. Esta opción se utiliza principalmente para girar la herramienta alrededor del eje Z del TCP. Esto permite gestionar el sexto grado de libertad alrededor del eje de la herramienta. Se ofrecen varias opciones en función de la aplicación y sus requisitos. Por ejemplo, puede elegir minimizar el cambio de orientación de la herramienta o seguir la orientación de la herramienta a lo largo de la trayectoria.
Debido a que se usa un robot de 6 ejes para ejecutar un programa de fabricación con CNC de 3 ó 5 ejes, tenemos un grado adicional de libertad para definir. Este grado de libertad es usualmente la rotación alrededor del eje Z del TCP. Este grado de libertad adicional es especialmente útil para evitar singularidades, límites de las articulaciones, colisiones o problemas de alcance.
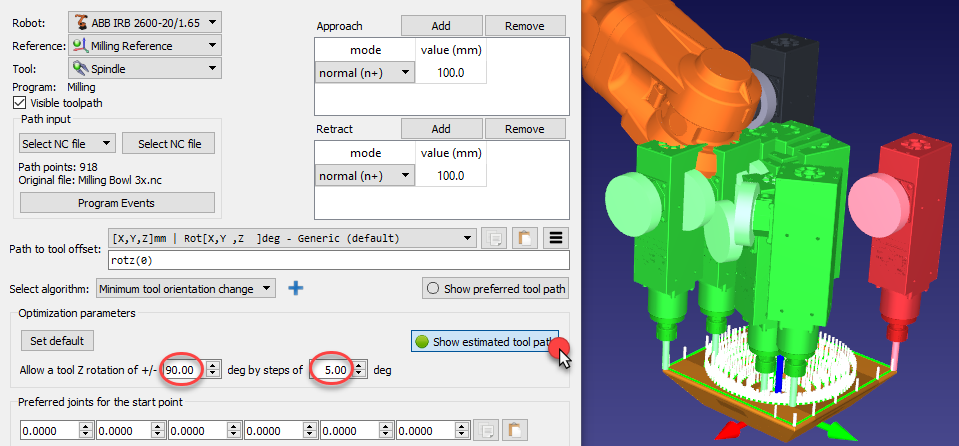
De forma predeterminada, la compensación de la ruta de herramienta muestra una transformación rotz(0). Esto significa que puede añadir una rotación adicional alrededor del eje Z de la herramienta. Este valor puede ser modificado para establecer la orientación preferida de la herramienta, modificando la orientación alrededor del eje Z del TCP o en combinación con otros ejes. La orientación preferida es la orientación que el robot tratará de mantener mientras sigue la trayectoria de herramienta.
De forma predeterminada, RoboDK utiliza el algoritmo de Cambio Mínimo de orientación de herramienta. Esto significa que la orientación de la herramienta se mantiene lo más constante posible a lo largo de la trayectoria. En general, esta opción es apta para operaciones de fresado ya que minimiza los movimientos de las articulaciones del robot. Alternativamente, otros algoritmos/métodos están disponibles, como la orientación de la herramienta siguiendo la trayectoria (útil para aplicaciones de corte, donde la cuchilla debe permanecer tangente a lo largo de la trayectoria), o el robot sosteniendo el objeto si es necesario seguir la trayectoria de herramienta unida a la herramienta del robot (por ejemplo, para aplicaciones de dispensado o pulido, también conocidas como configuraciones de TCP remoto).
Parámetros de optimización
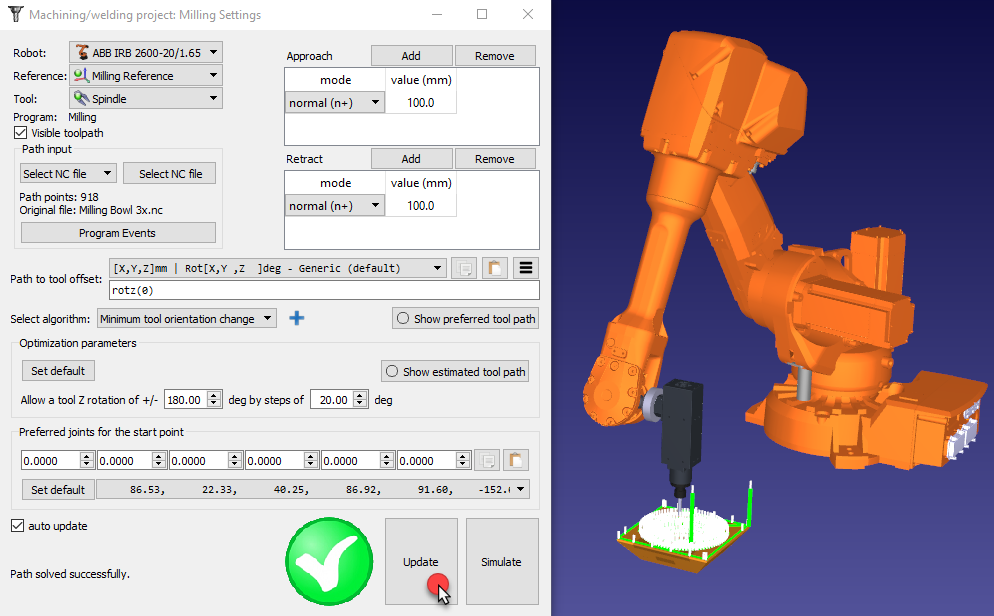
Dada una orientación preferida de la herramienta, el robot puede tener una cierta libertad para girar alrededor del eje Z de la herramienta. Esto permite al robot resolver el programa evitando singularidades del robot y límites de las articulaciones, y asegurando que todos los puntos sean alcanzables. De forma predeterminada, RoboDK permite que la herramienta gire hasta +/-180 grados alrededor del eje TCP por pasos de 20 grados.
Se recomienda restringir esta rotación en función de la aplicación. Por ejemplo, es posible introducir +/-90 grados para restringir la rotación permitida a la mitad. Reducir este parámetro también reducirá el tiempo de procesamiento para obtener el programa.
Si algunos puntos de la trayectoria no son alcanzables, se recomienda rotar el sistema de referencia o ser más permisivo con la rotación Z de la herramienta. El sistema de referencia se puede mover manteniendo pulsada la tecla Alt y arrastrando el sistema de coordenadas para ajustar mejor la pieza dentro del espacio de trabajo del robot.
Configuración preferida
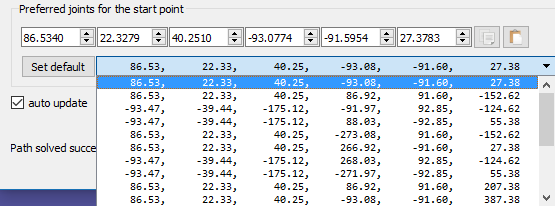
RoboDK selecciona automáticamente la configuración de inicio que está más cerca de las articulaciones de inicio preferidas (Articulaciones preferidas para el punto de partida). A partir de ese punto, el robot seguirá movimientos lineales, por lo que la configuración del robot no cambiará.
Un menú desplegable mostrará todas las posibles soluciones para iniciar el programa. Si es necesario, seleccione una configuración de articulaciones del robot preferida y seleccione Actualizar para recalcular el programa.
Actualizar Programa
Seleccione Actualizar para generar el programa del robot de acuerdo con los ajustes proporcionados. Se muestra una marca de verificación verde si el programa se puede crear con éxito. A continuación, verá un nuevo programa en la estación llamado Machining.
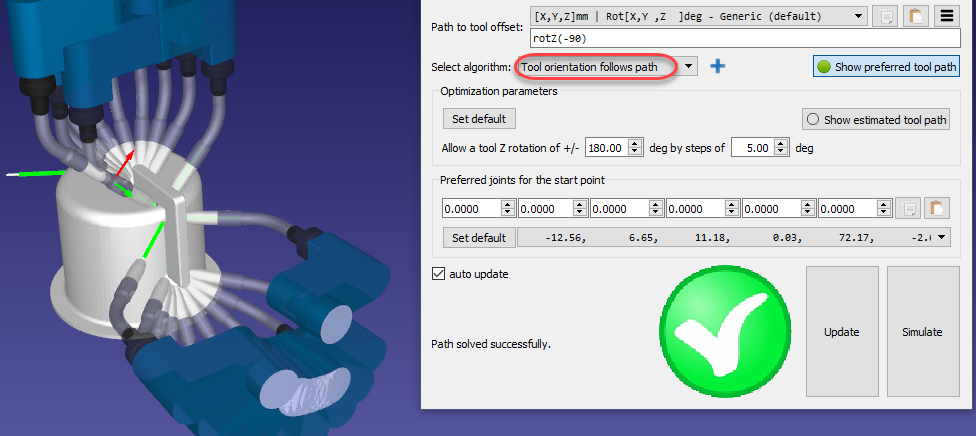
Haz doble clic en el programa generado o selecciona «Simular» para iniciar la simulación del mecanizado robotizado.
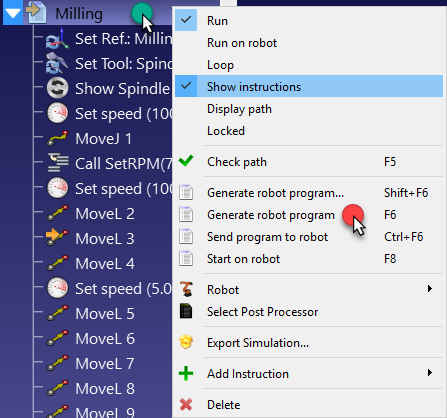
Haga clic derecho en el programa y seleccione Generar programa de robot (F6) para generar el programa del robot. Más información sobre la generación de programas en la sección Programa.