Precisión y repetibilidad de posición
El mismo procedimiento que se utiliza para la validación de la precisión posicional durante la calibración del robot también puede utilizarse para las pruebas de precisión posicional. Asimismo, se puede obtener información y estadísticas sobre la repetibilidad si las mediciones se realizan de forma secuencial a través del mismo grupo de puntos.
El mismo procedimiento que se utiliza para la validación de precisión de la posición durante la calibración del robot se puede utilizar también para la prueba de precisión de la posición. También se puede obtener información y estadísticas de repetibilidad si se toman las mediciones secuencialmente a través del mismo grupo de puntos. La única diferencia entre realizar solamente la validación o realizar la calibración y la validación es que la primera opción no requiere una licencia de calibración del robot (solo una licencia de pruebas ISO9283).
Para realizar dichas validaciones se debe seleccionar el menú:
●Utilidades➔Prueba de precisión de posición y repetibilidad (ISO 9283)
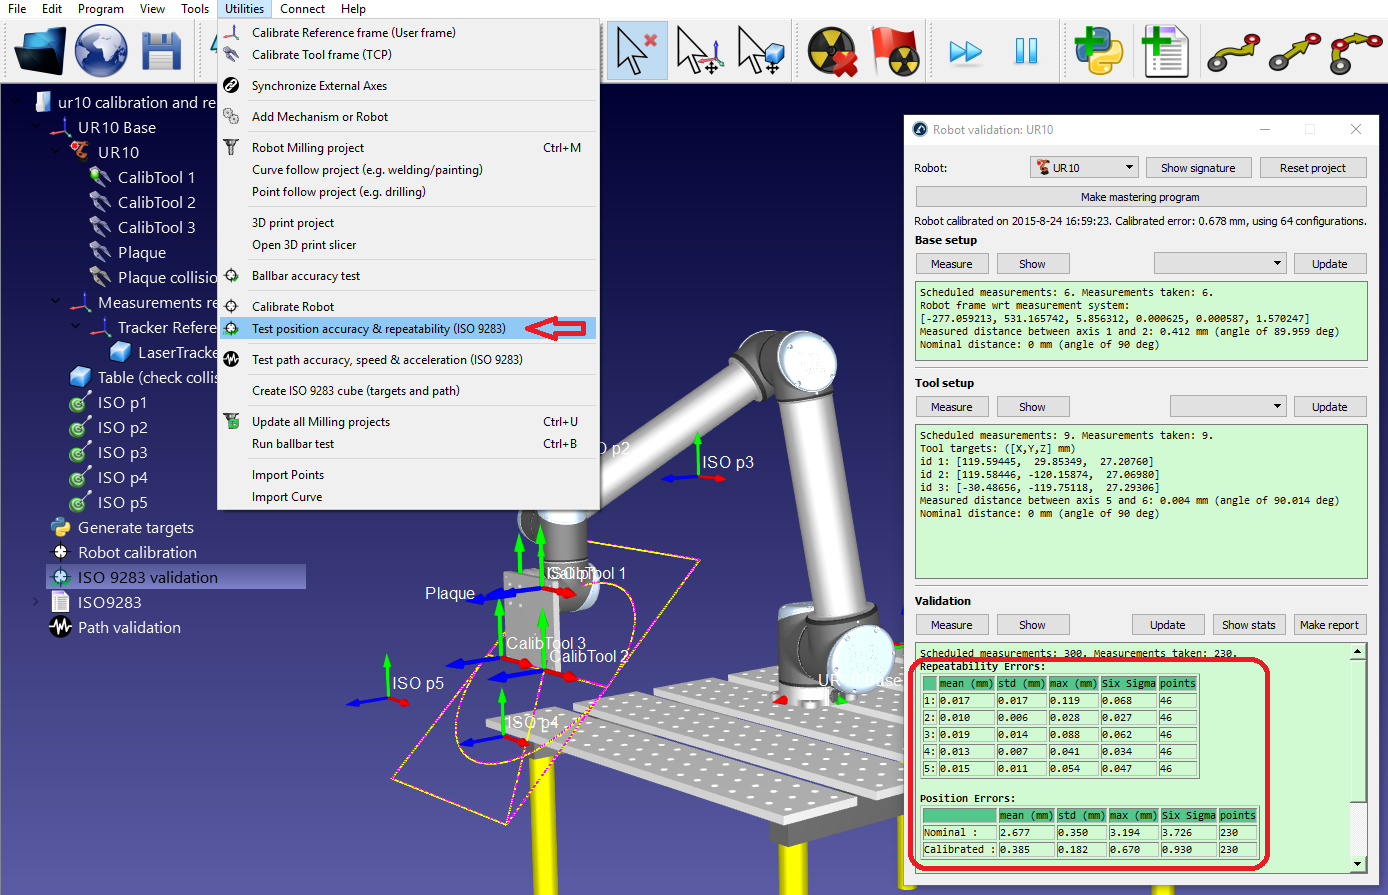
Estas pruebas requieren identificar el sistema de la base del robot con respecto al sistema de referencia de las mediciones (configuración de base) y también el sistema de herramienta con respecto a la brida de montaje del robot (configuración de la herramienta).
Es posible obtener un reporte PDF cuando se hayan completado las pruebas de precisión y repetibilidad de posición.


