Robots ABB
RoboDK soporta todos los robots ABB que se programan con lenguaje RAPID, incluyendo los archivos PRG y MOD (controladores de robot IRC5, S4 y S4C). Esta documentación se basa en el controlador de robot ABB IRC5. RoboDK gestionará automáticamente la división de programas de robot para programas grandes en función del postprocesador que seleccione.
RoboDK se encargará automáticamente de dividir los programas de robot de gran tamaño, en función del postprocesador que seleccione.
Las siguientes secciones muestran operaciones típicas usando el teach pendant del robot ABB, por ejemplo, para preparar un nuevo programa de robot en RoboDK y transferirlo al robot.
Transferir un programa del robot
Siga estos pasos para cargar un módulo de programa (archivo MOD) desde un disco USB a su controlador de robot ABB IRC5:
1.Seleccione ABB➔Program Editor
2.Seleccione Modules, en la parte superior de la pantalla
3.Seleccione File➔Load Module (si está empezando un nuevo proyecto, no es importante si se pierde el puntero del programa, o program pointer - PP)
4.Seleccione el archivo MOD desde el disco USB
5.Seleccione OK
Iniciar un programa de robot
Siga estos pasos para iniciar un programa de robot específico en el controlador del robot ABB IRC5:
1.Cambie el interruptor del controlador al modo manual. El mensaje "Manual" debe ser mostrado en la barra de menú superior.
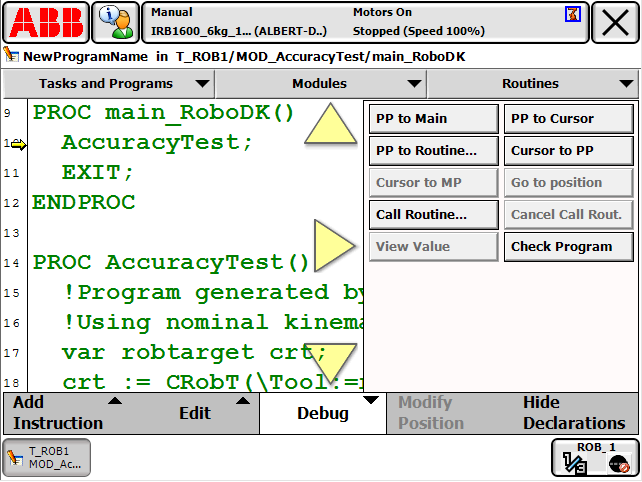
2.Seleccione: ABB➔Program editor➔Debug➔PP to routine
3.Seleccione el programa generado por RoboDK. Dependiendo del postprocesador que utilice, es posible que ya tenga la rutina Main en su módulo.
4.Mantenga presionado el interruptor “DeadMan” (hombre muerto) en el teach pendant si está operando en modo manual. El mensaje "Motors On" debería aparecer como estado del robot y la luz naranja del robot debería estar encendida.
5.Seleccione el botón de empezar/ejecutar (play) en el teach pendant para iniciar el programa
Obtener el TCP
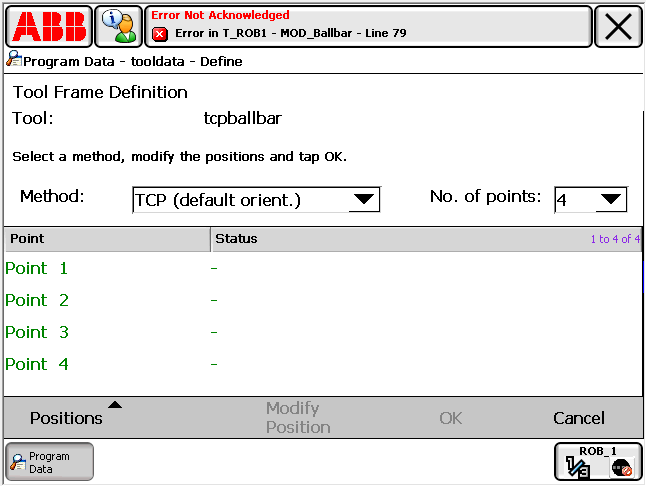
Los siguientes pasos permiten crear o modificar herramientas para el robot (TCP, también conocido como tooldata en programación de robot ABB):
1.Seleccione ABB➔Datos del programa➔tooldata (doble clic)
2.Es posible crear o modificar variables de herramienta existentes
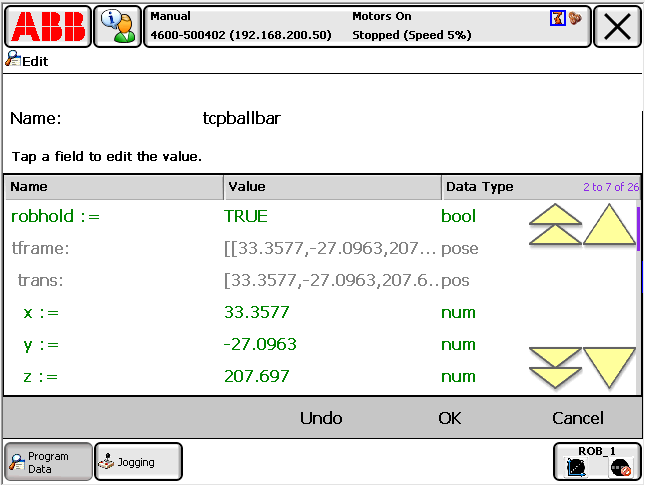
3.Una vez que se ha definido la herramienta se pueden recuperar los valores X, Y, Z del TCP
Transferir programas a través de FTP
Los programas pueden ser transferidos fácilmente a través del FTP desde RoboDK para robots ABB.
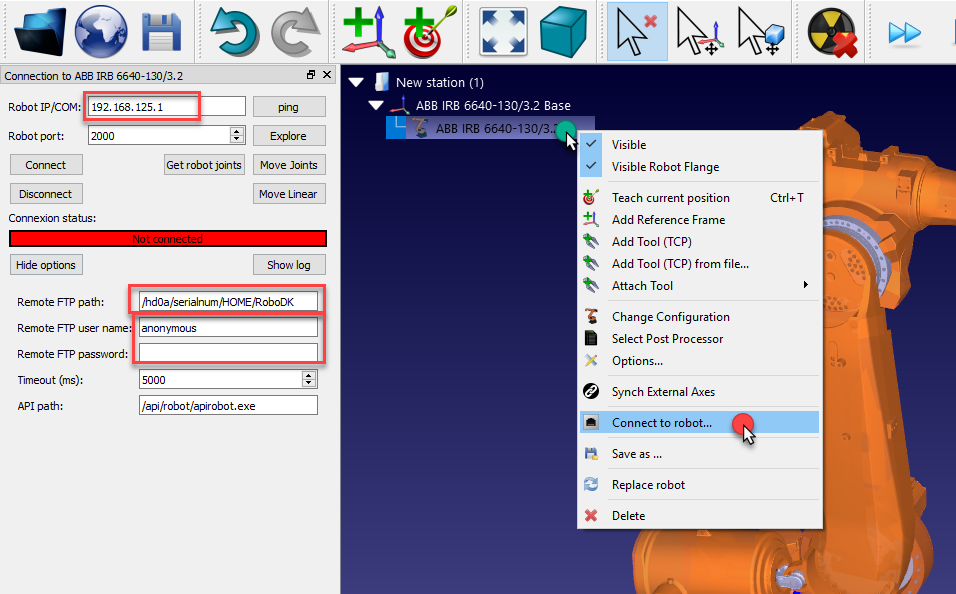
1.Haga clic derecho en el robot en RoboDK
2.Seleccione Conectar al robot...
3.Introduzca la IP del robot
4.Introduzca la carpeta FTP remota.
La ubicación completa de la carpeta puede ser recuperada desde el teach pendant o usando el cliente FTP FileZilla.
5.Introduzca las credenciales de FTP (anónimas por defecto)
Una vez que un programa RoboDK está listo para ser enviado al robot:
1.Haga clic derecho en un programa en RoboDK
2.Seleccione Enviar programa al robot (Ctrl+F6)
Esto generará el programa e intentará transferirlo al controlador del robot. Una ventana aparecerá mostrando si la transferencia FTP fue exitosa o no.
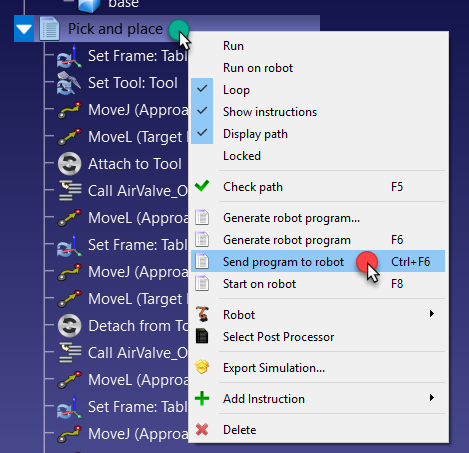
Cuando los programas se transfieren a través de FTP sobre la marcha, necesitan ser cargados usando la programación RAPID del lado del robot. El siguiente ejemplo ejecutará el programa main_RoboDK desde un módulo llamado MOD_Pick_and_place:
MODULE RoboDK_FTP_Run_Program
! Enter the path to a folder with write access rights. Example:
CONST string PATH_ROBODK := "/hd0a/robot-serial-num/HOME/RoboDK";
PERS string ftp_program_loaded := "";
PROC Main()
FTP_Run_Program;
ENDPROC
PROC FTP_Run_Program()
var num module_id := -1;
WHILE module_id <= 0 DO
TPErase;
TPReadNum module_id, "Enter the program to run. For example: to run Prog2 in Module Prog2.mod type 2.";
ENDWHILE
FTP_Run_Program_ID(module_id);
ENDPROC
PROC FTP_Run_Program_ID(num module_id)
VAR string path_module := "";
VAR string mod_to_unload;
IF module_id <= 0 THEN
RETURN;
ENDIF
path_module := PATH_ROBODK + "/Prog" + NumToStr(module_id, 0) + ".mod";
IF StrLen(ftp_program_loaded) > 0 THEN
mod_to_unload := ftp_program_loaded;
ftp_program_loaded := "";
UnLoad mod_to_unload;
ENDIF
Load path_module;
ftp_program_loaded := path_module;
TPWrite "Starting program: " + path_module;
! call the main program from the module sent and loaded
! %"main_RoboDK"%;
! call the numbered program (it should have the same effect)
%"Prog"+NumToStr(module_id,0)%;
TPWrite "Program completed";
ENDPROC
ENDMODULE
Controlador RoboDK para ABB
Los controladores de robot ofrecen una alternativa a la programación fuera de línea. Los controladores de robot permiten ejecutar una simulación directamente en el robot (programación en línea). Encontrará más información en la sección Controladores de robot.
Los controladores de robots proporcionan una alternativa a la programación fuera de línea (donde un programa es generado, luego es transferido al robot y es ejecutado). Con los controladores de robots, es posible ejecutar una simulación directamente en el robot (Programación en Línea). Más información disponible en la sección de Controladores de Robots.
Esto le permite usar la opción Ejecutar en el robot de RoboDK para la programación en línea y la depuración. La conexión puede establecerse a través de una conexión Ethernet (TCP/IP) o una conexión serie (RS232). Los controladores de robots proporcionan una alternativa a la programación fuera de línea. Los controladores de robots le permiten ejecutar una simulación directamente en el robot (Programación en línea). Más información disponible en la sección Controladores de robots.
Siga estos pasos para configurar el controlador RoboDK para los robots ABB:
1.Conecte el computador al robot usando un cable Ethernet (o una conexión RS232 si planea usar una conexión serie).
2.Descargue los archivos del controlador MOD para ABB desde el área de clientes. Cargue el módulo RDK_DriverSocket.mod en el robot (usando una unidad USB, transferencia FTP o ABB RobotStudio). Debe usarse como la tarea principal y este módulo ya contiene la llamada al programa Main. Como alternativa, use el módulo RDK_DriverSerial.mod si prefiere usar la conexión RS232.
3.Siga estos pasos en el teach pendant ABB para cargar el programa desde el teach pendant:
a.Seleccione ABB➔Editor de programas
b.Seleccione Tareas y Programas (en la parte superior)
c.Seleccione Mostrar módulos (en la parte inferior)
d.Seleccione Archivo➔Cargar módulo… (seleccione SÍ para perder el puntero del programa)
e.Seleccione el archivo RoboDK_COM.mod y, a continuación, seleccionar OK.
f.Seleccione el archivo RoboDK_Driver.mod y, a continuación, seleccionar OK.
4.Ejecute el programa Main (encontrará el programa Main en RoboDK_Driver.mod).
CONST string SERVER_IP := "192.168.125.1";
El puerto de comunicación por defecto para el programa proporcionado es 2000, pero también puede ser cambiado.


