Verificación de la cinemática del robot
Es necesario asegurarse de que las dimensiones del robot (por ejemplo, las longitudes de los eslabones y los desplazamientos) coincidan exactamente con las del robot real, ya que pueden variar en función de la versión del robot. Siga estos pasos para verificar si los parámetros DH de su robot RoboDK coinciden con los de su robot FAIRINO real.
1.En RoboDK, abra el panel del robot y haga clic en «Parámetros».
2.Realice la inspección de la tabla de parámetros DH (longitudes de los eslabones a, desplazamientos d y desplazamientos angulares de las articulaciones theta).
3.Compare estos valores con los dibujos mecánicos oficiales y los parámetros indicados en la configuración del controlador FAIRINO para evitar imprecisiones posicionales entre la simulación fuera de línea y la célula real.
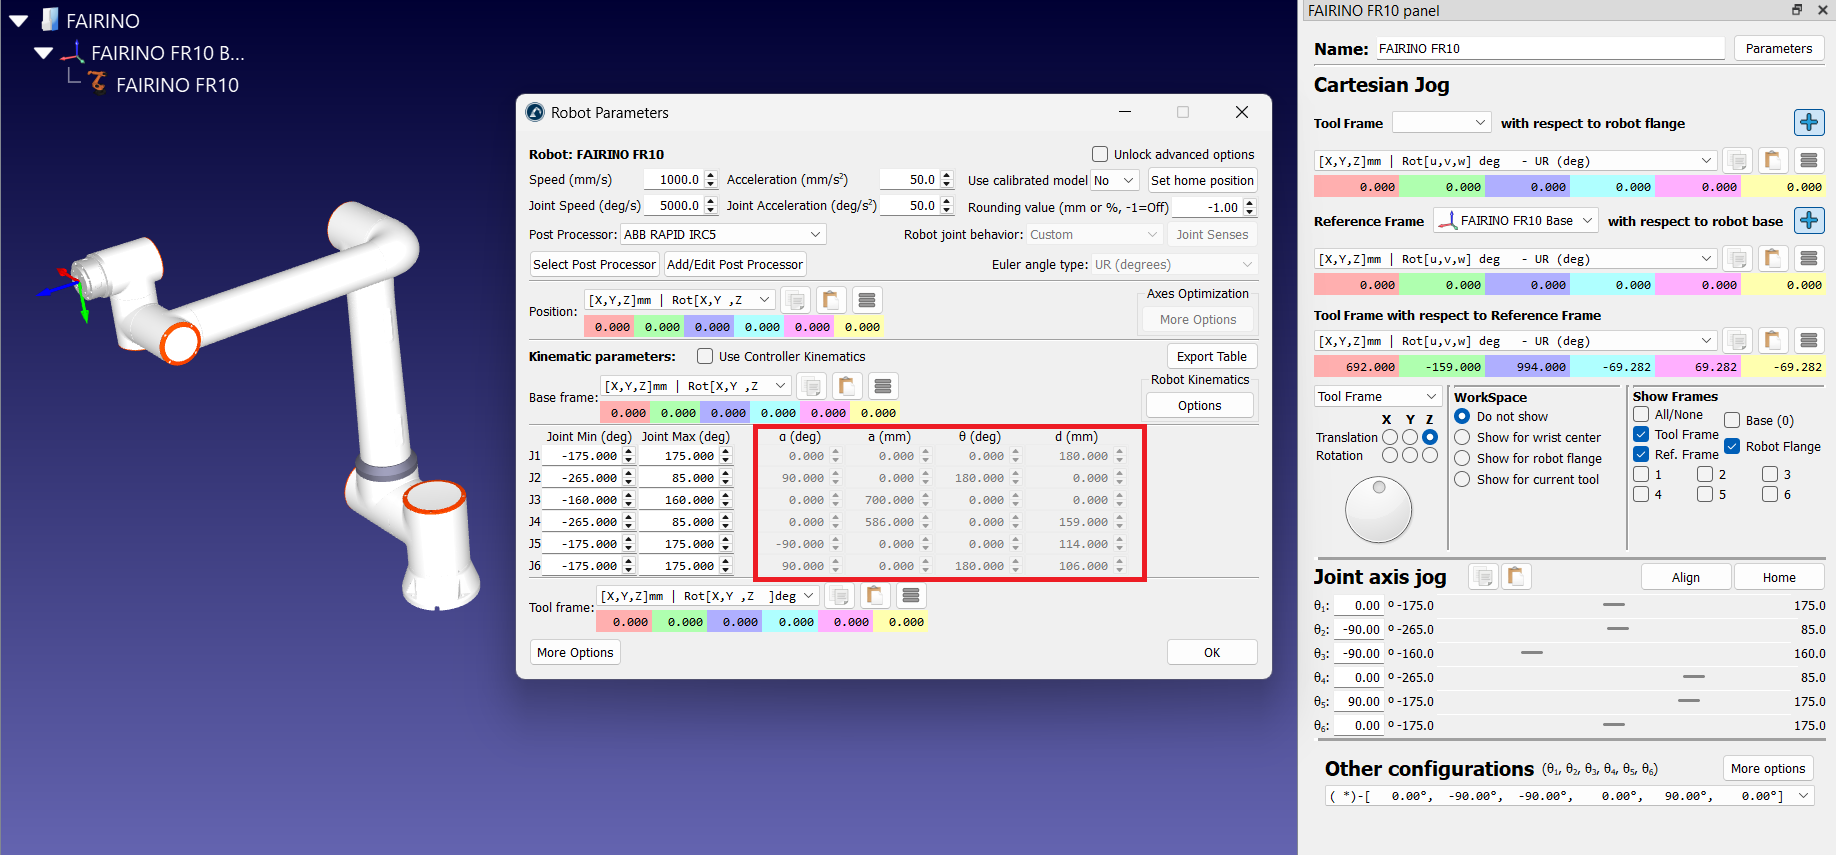
También puede comparar las coordenadas cartesianas del punto cero de la brida (también conocido como «herramienta nula») para valores de articulación similares. Este es un buen punto de partida para la comparación.


