Recuperar articulaciones del robot
Siga estos pasos en el teach pendant de Fanuc para recuperar las articulaciones de su robot real.
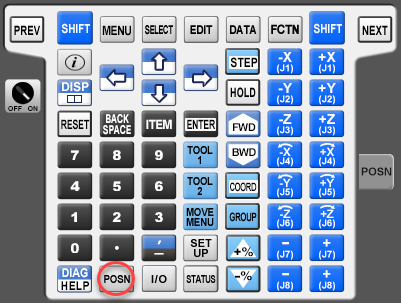
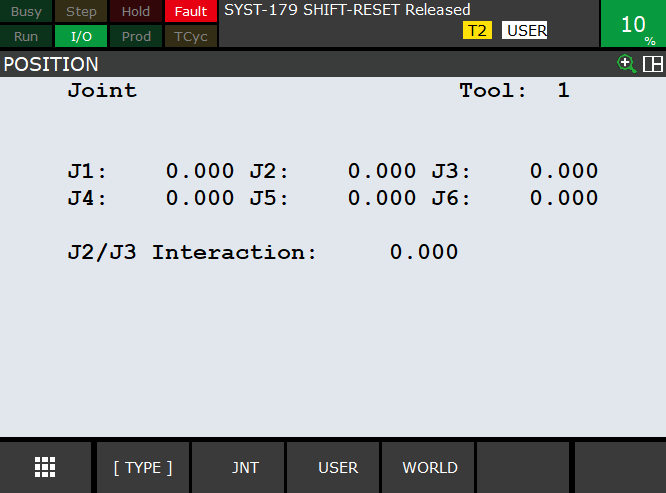
1.Seleccione POSN (botón en el teach pendant) para ver la posición actual del robot
2.Seleccione JNT en la pantalla o seleccione COORD (botón en el teach pendant) para seleccionar el modo de articulaciones.