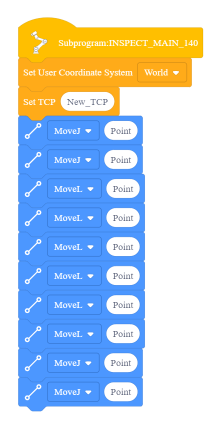
Sustituir manualmente el sistema de referencia del robot
Los siguientes pasos muestran cómo configurar manualmente el sistema de referencia del robot en la app JAKA Zu.
En primer lugar, debe crear un sistema JAKA Zu personalizado:
1.En JAKA Zu, vaya a Ajustes➔ Ajustes de operación➔ Sistema de coordenadas del usuario.
2.Pulse el botón de edición para establecer los valores X, Y, Z, RX, RY y RZ de un sistema personalizado.
3.Seleccione confirmar para guardar el sistema en JAKA Zu.
A continuación, deberá sustituir el sistema importado por el sistema JAKA Zu:
4.Siga los pasos indicados en Enviar un programa a JAKA Zu.
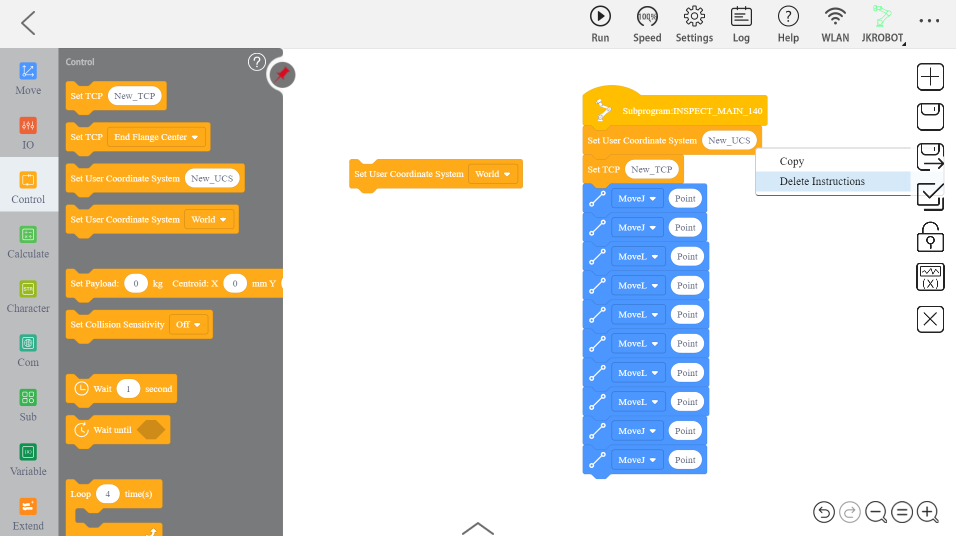
5.Abra la pestaña Control en la barra lateral y localice el mosaico "Establecer sistema de coordenadas del usuario" que contiene el cuadro desplegable.
6.Elimine el mosaico "New_UCS" que se importó automáticamente haciendo clic con el botón derecho y seleccionando eliminar.
7.Sustituya el mosaico eliminado por el mosaico "Establecer sistema de coordenadas del usuario" y seleccione el sistema personalizado en el desplegable.