Ejecutar programa desde RoboDK
Los controladores de robot proporcionan una alternativa a la programación fuera de línea (en la que se genera un programa y, a continuación, se transfiere al robot y se ejecuta). Puede ejecutar una simulación desde RoboDK directamente en el robot (Programación en línea). Encontrará más información sobre los controladores en la sección Controladores de robot.
Siga estos pasos para conectarse al robot desde RoboDK:
1.Haga clic con el botón derecho en el robot en RoboDK.
2.Seleccione: Conectar al robot...
3.Introduzca la IP del robot.
4.Seleccione Conectar.
Debería aparecer un mensaje verde indicando Listo si la conexión ha tenido éxito. Si no es así, asegúrese de que tiene la IP, el nombre de usuario y la contraseña correctos. Asegúrese también de formatear correctamente la dirección IP en RoboDK como se menciona en las secciones anteriores (127.0.0.1/nombreusuario@contraseña).
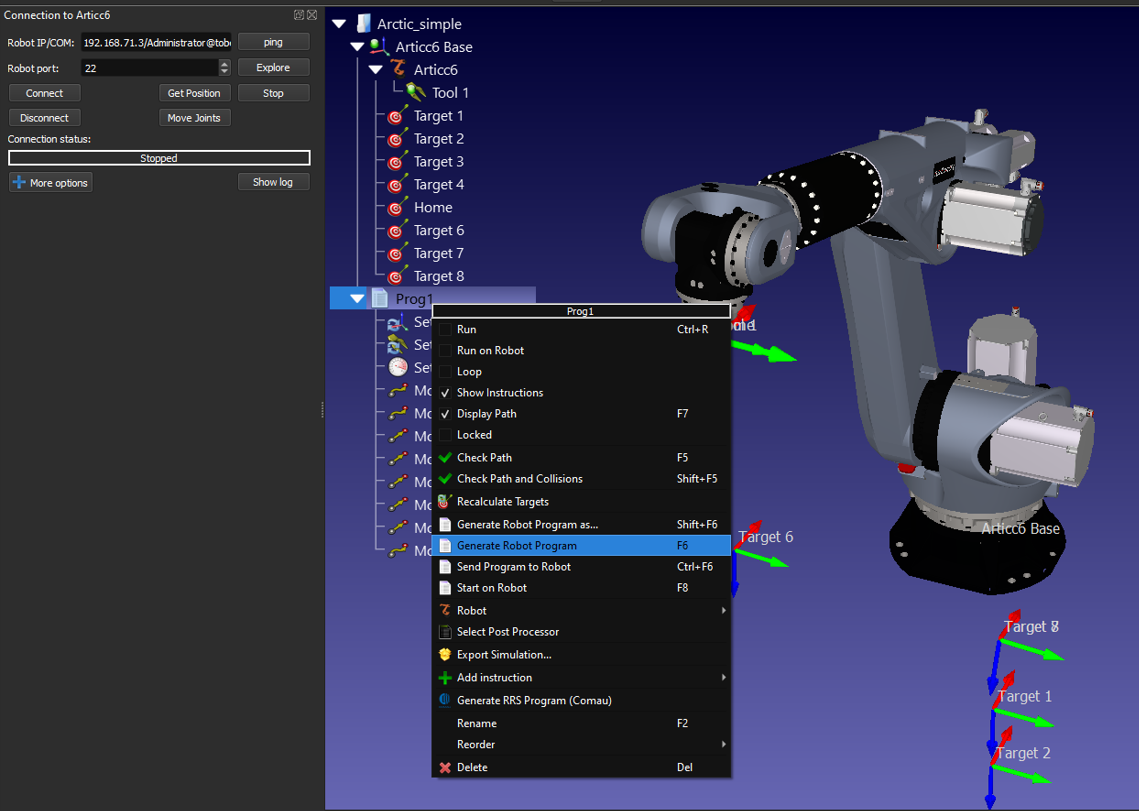
El robot se puede mover seleccionando Obtener posición en el menú de conexión, moviendo el robot y haciendo clic en Mover articulaciones para mover el robot desde el menú de conexión.
Para ejecutar programas desde el PC directamente en su robot debe habilitar la opción Ejecutar en robot en sus programas. Los siguientes pasos describen cómo habilitar la opción Ejecutar en robot:
a.Haga clic con el botón derecho del ratón en el programa (Print3D en este ejemplo)
b.Seleccione Ejecutar en robot
c.Haga doble clic en el programa para iniciarlo (o haga clic con el botón derecho y seleccione Ejecutar)
Este método de programación de robots es útil a efectos de depuración, sin embargo, para desplegar un programa de robot es mejor generar el programa fuera de línea como se ha mencionado en la sección anterior.
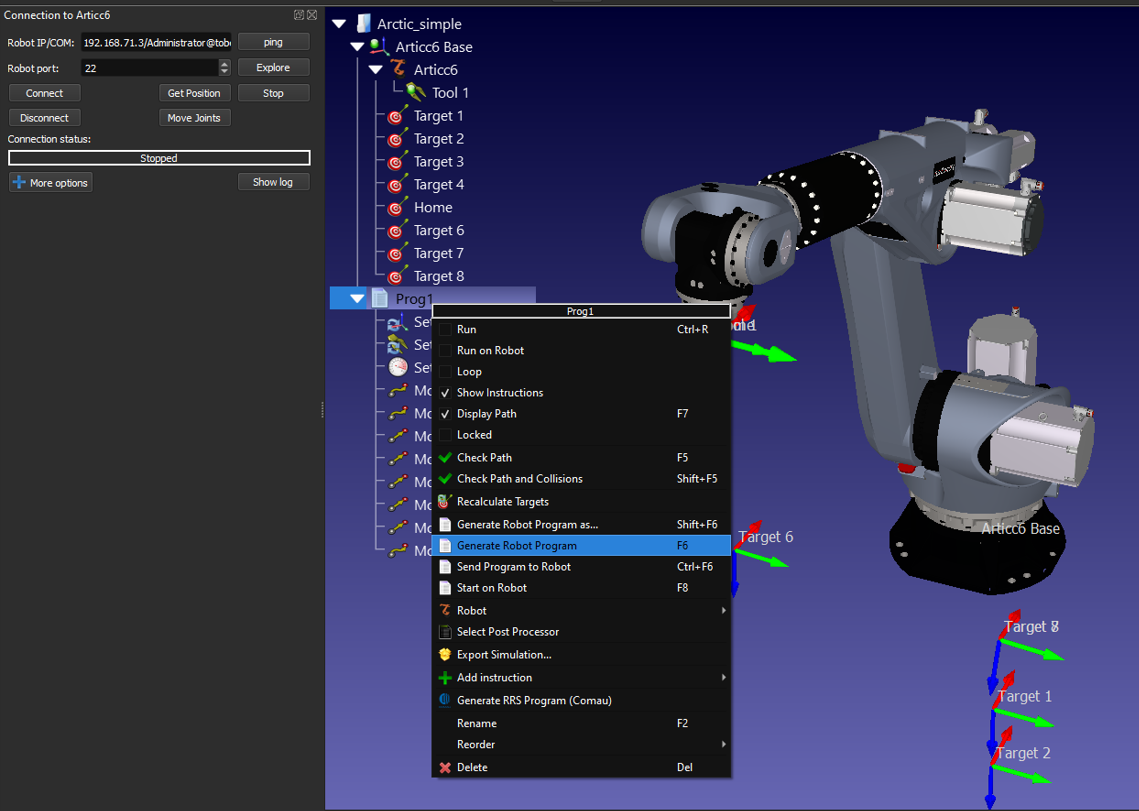
Una vez marcada la opción Ejecutar en robot, se conectará al robot real cada vez que hagamos doble clic en un programa (o clic con el botón derecho y, a continuación, seleccionemos Ejecutar).
Estas operaciones también están disponibles en la API de RoboDK y permite integrar la programación de robots con otras aplicaciones. La API está disponible en Python y C# y otros lenguajes de programación.


