Uso del Add-in Smart Motion
Para crear una trayectoria segura con Smart Motion, seleccione los objetivos a los que debe dirigirse el robot y haga clic en «Generar trayectoria». El Add-in realiza los cálculos por usted.
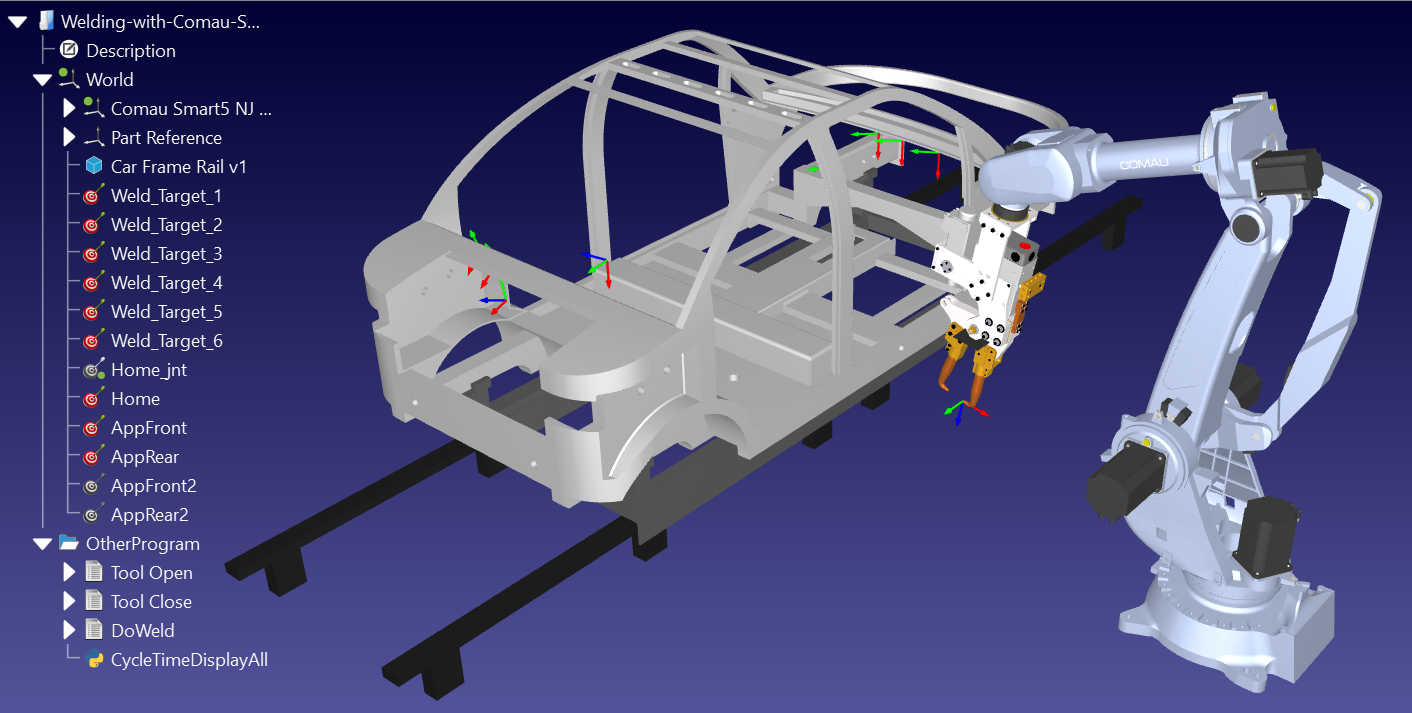
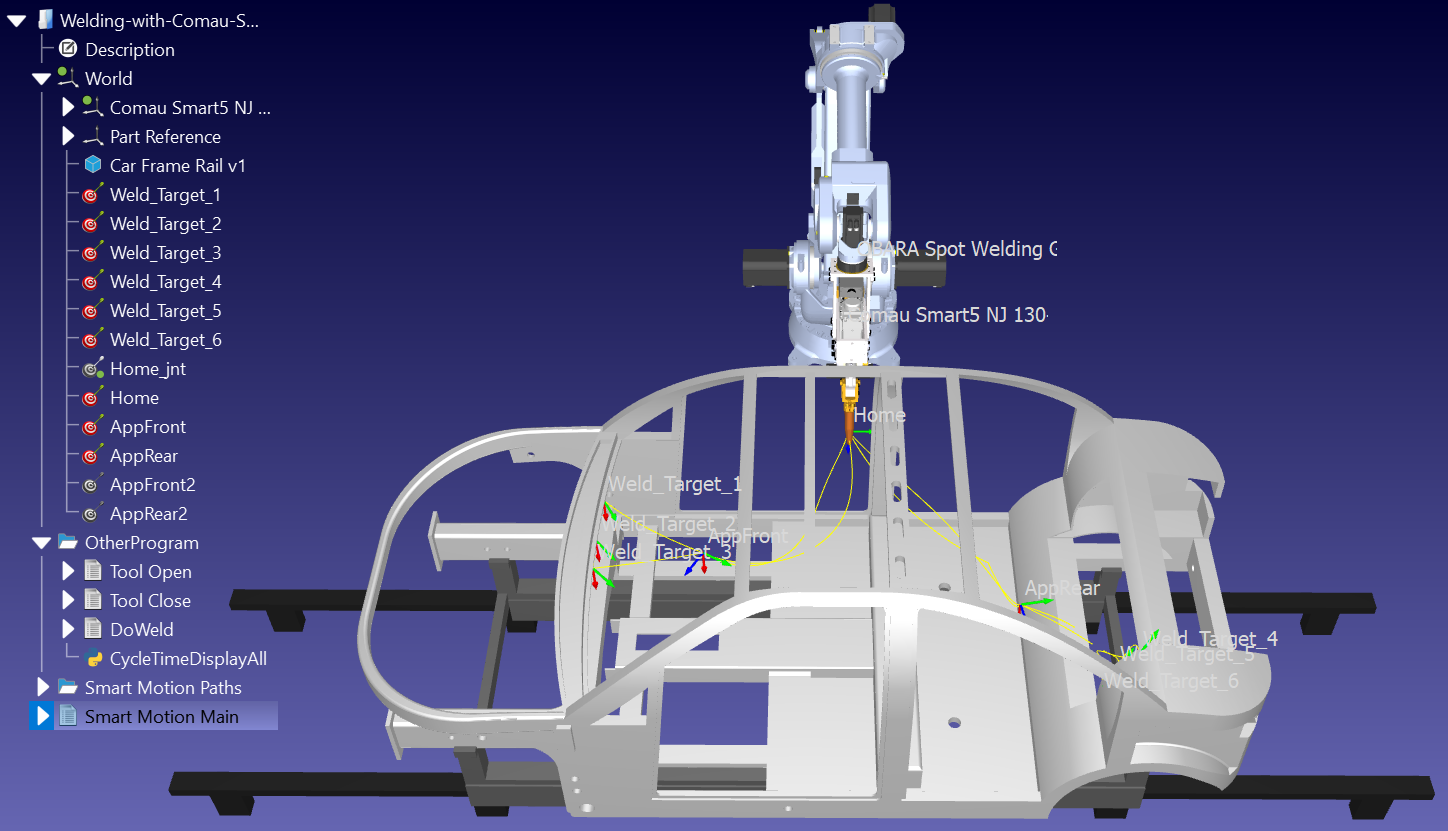
Utilizaremos el siguiente ejemplo de soldadura por puntos para mostrar el funcionamiento del Add-in Smart Motion: «Soldadura por puntos con Comau». Este ejemplo incluye los cuatro componentes que hemos descrito anteriormente.
Este proyecto también incluye trayectorias sin colisiones en forma de scripts creados mediante el plug-in PRM. Con el fin de demostrar el Add-in Smart Motion, vamos a eliminar estos programas que se crearon automáticamente mediante el plug-in PRM:
●AppFrontPg
●AppRearPg
●HomePg
●HomeToAppFront
●AppRearToHome
●AppFrontToAppRear
●AppRearToAppFront
●Main
Pasos generales
Para utilizar el Add-in, siga estos pasos:
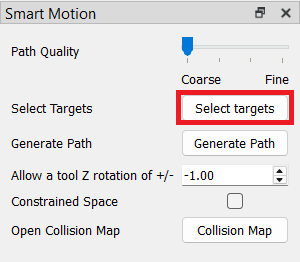
1.Abra el selector de objetivos: haga clic en el botón «Seleccionar objetivos» del menú «Smart Motion» para abrir la ventana de selección. Estos objetivos definen la trayectoria que desea generar.
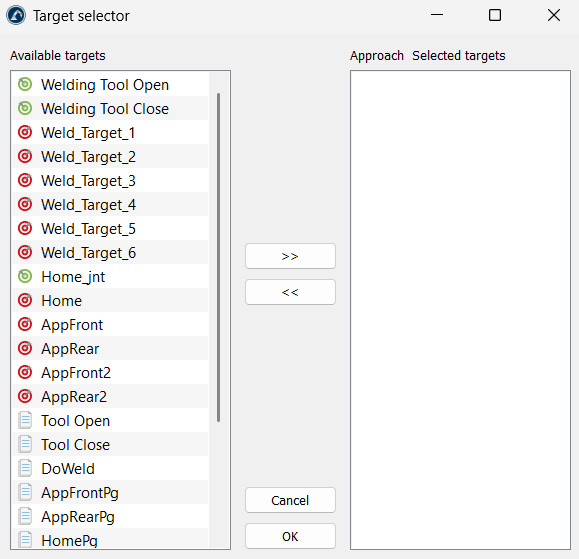
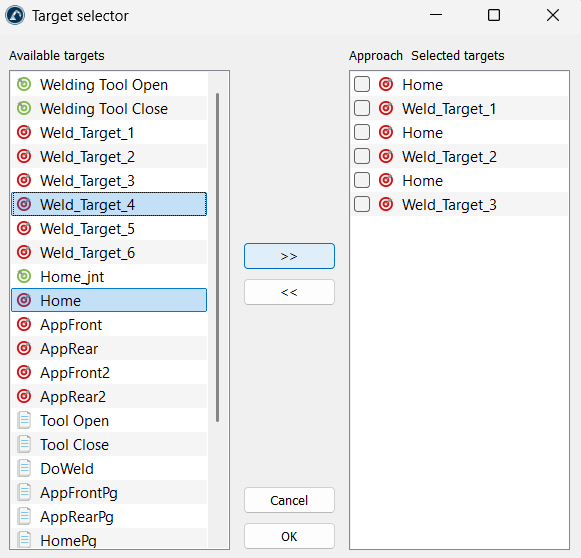
2.Elija y ordene los puntos: seleccione los objetivos que desee utilizar en la sección «Objetivos disponibles», situada a la izquierda, y haga clic en el botón >> para trasladarlos a la sección «Objetivos seleccionados», situada a la derecha. Puede cambiar su orden en la parte derecha (mediante la función de arrastrar y soltar) para decidir a dónde se dirige el robot en primer lugar. Una vez seleccionados los objetivos, puede confirmar la selección con el botón «Aceptar».
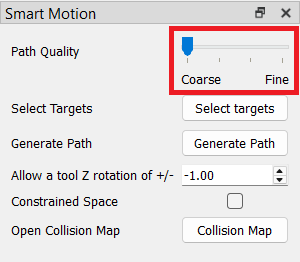
3.Seleccione la calidad de la trayectoria: mueva el control deslizante «Calidad de la trayectoria». Utilice «Aproximada» para comprobaciones rápidas, o muévalo hacia «Fina» para asegurarse de que el robot compruebe los espacios reducidos de forma segura.
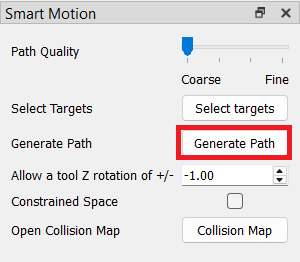
4.Cree la trayectoria: Haga clic en el botón «Generar trayectoria». La herramienta creará un movimiento seguro entre cada par de puntos de su lista.
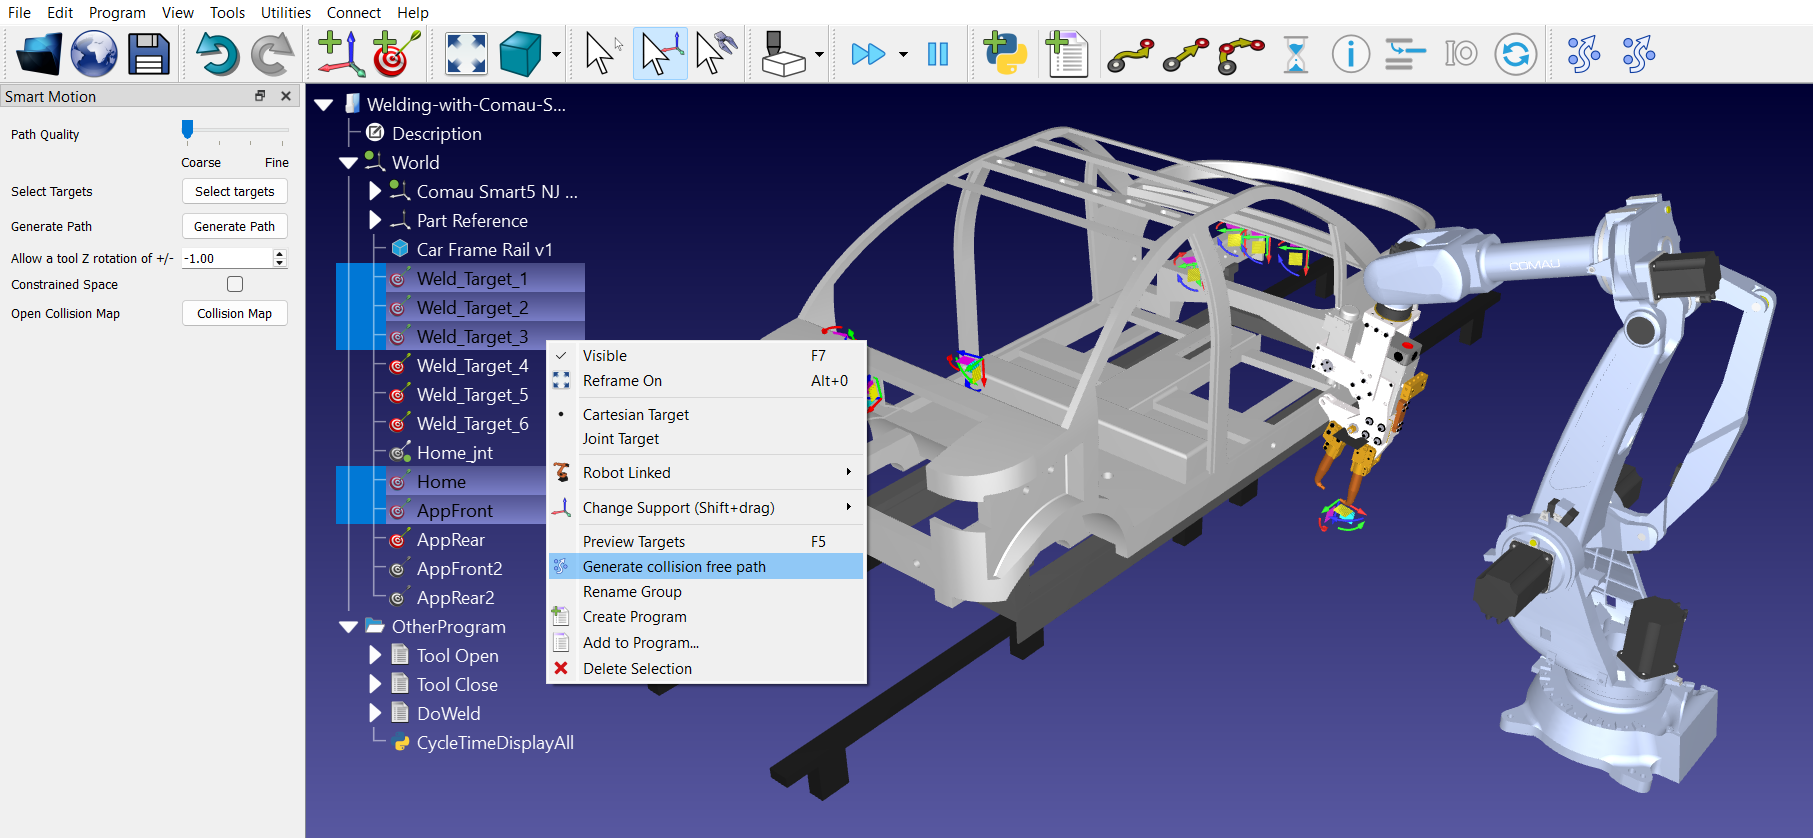
También puede «vincular elementos» seleccionando varios objetivos en el árbol de la estación (en el orden requerido) y haciendo clic en el icono «Vincular elementos seleccionados» de la barra de herramientas (el segundo icono, situado más a la derecha, de Smart Motion).
Casillas de selección en el selector de objetivos
Al configurar una trayectoria de movimiento a través del menú del selector de objetivos, se traslada una lista de puntos disponibles a la lista «Objetivos seleccionados». Junto a algunos de estos elementos seleccionados, se puede activar o desactivar una casilla de selección denominada «Aproximación».
Estas casillas de selección actúan como sugerencias inteligentes para el solucionador de planificación de trayectorias.
●Cuando no está marcada (Parada estándar): el robot trata el objetivo como un destino estricto. Planificará una trayectoria completa desde el punto A hasta el punto B y, a continuación, planificará una trayectoria completamente nueva desde el punto B hasta el punto C. El robot se comprometerá plenamente a llegar exactamente al punto B antes de pensar en el siguiente paso.
●Cuando está marcada («Pasar por» o «Punto de aproximación»): Al marcar la casilla, se indica al solucionador que este punto es solo un «trampolín» temporal o una puerta de entrada de camino al destino real. En lugar de dividir el movimiento en tramos separados y rígidos (de A a B y, a continuación, de B a C), el solucionador evalúa toda la cadena (A➔ B➔ C) como una única secuencia fluida.
Al marcar un objetivo de aproximación, cambia por completo la forma en que la herramienta «Simplificar programa» optimiza la trayectoria:
●Curvas fluidas: dado que el solucionador sabe que el robot no necesita detenerse por completo en el punto de aproximación, suaviza el movimiento. El robot se desplaza hacia el punto de aproximación y gira con elegancia hacia el destino final sin «tartamudear» ni detenerse bruscamente.
●Limpieza agresiva: cuando la herramienta de simplificación se aplica a una trayectoria de varios puntos, puede realizar un recorte de movimientos innecesarios y voluminosos mucho mejor si puede anticiparse a toda la secuencia, en lugar de detener sus cálculos en cada uno de los objetivos intermedios. Esto se traduce en menos líneas de código, una velocidad constante del robot y tiempos de producción generales más rápidos.


