Calibración del sistema de referencia
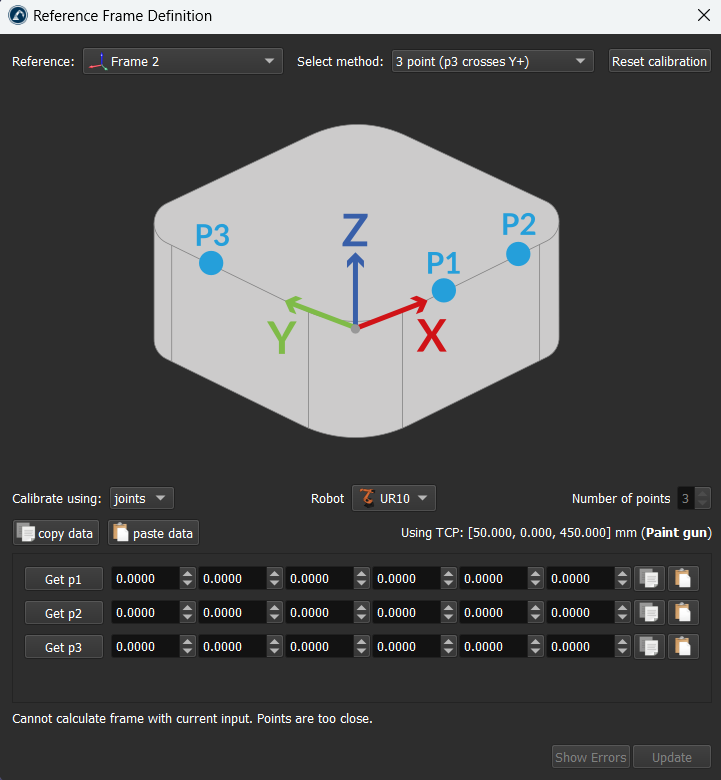
Seleccione Utilidades➔ Calibrar referencia para calibrar un sistema de referencia. Es posible establecer un sistema de referencia utilizando diferentes métodos. En el ejemplo de la figura, un sistema de referencia está definido por tres puntos: los puntos 1 y 2 definen la dirección del eje X y el punto 3 define el eje Y positivo.
Importante: Se recomienda utilizar objetivos de articulación y activar la precisión del robot antes de calibrar el sistema de referencia, ya que la precisión del brazo del robot ayudará a definir mejor el sistema de referencia.
Nota: Más información disponible sobre la calibración del sistema de referencia en la sección de consejos.


