Calibración del sistema
Esta sección le guiará para calibrar la sonda y, opcionalmente, su robot, y le explicará cómo hacer coincidir el sistema de medición con su configuración real.
Estos pasos sólo deben realizarse una vez, pero son importantes para obtener resultados precisos.
Si su sistema de medición no es lo suficientemente preciso para calibrar un robot (como los rastreadores HTC Vive), debe omitir el paso de calibración del robot. Sin embargo, asegúrese de seguir los pasos de la sección Configuración para la programación fuera de línea.
Calibración de robots
Esta sección describe cómo calibrar automáticamente su robot utilizando RoboDK TwinTrack y su sistema de medición. La calibración del robot le permite mejorar la precisión del robot hasta 0,150 mm cuando genera programas fuera de línea o utilizando TwinTrack teach by demonstration tools en RoboDK (el nivel de precisión depende en gran medida de la calidad y el tamaño del robot).
Se recomienda realizar el calibrado del robot después de construir su célula robotizada o de realizar modificaciones importantes (como cambiar la carga útil de su herramienta). Esto ayuda a obtener la mejor precisión.
Antes de comenzar la calibración, puede modelar su célula en RoboDK para evitar automáticamente las colisiones. Puede utilizar geometrías básicas como planos o cubos para evitar zonas no deseadas. También puede limitar el espacio articular del robot.
Puede seleccionar TwinTrack➔ Calibrar robot para iniciar el procedimiento de calibración del robot.
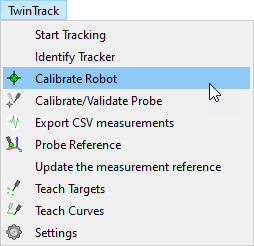
Esta operación le guiará para calibrar el robot, incluyendo la generación automática de puntos para la calibración y la validación. RoboDK puede generar automáticamente puntos visibles por el rastreador.
El procedimiento de calibración del robot requiere tomar unas 200 mediciones. El procedimiento comienza tomando algunas mediciones alrededor de la posición inicial del robot
Una vez que la configuración esté lista y la comunicación con el robot se haya establecido correctamente, el procedimiento de calibración debería durar entre 15 y 30 minutos.
El sistema no requiere útiles ni accesorios especiales; simplemente rastrea la posición de la herramienta con respecto a la referencia del rastreador.
No pasa nada si pierde algunas mediciones porque los objetivos no son visibles.
Calibración de la sonda
Es importante calibrar correctamente la punta de su sonda y asegurarse de que es precisa dentro de las tolerancias deseadas.
La calibración de la punta de la sonda se consigue moviendo la punta alrededor de un punto estático.
Seleccione TwinTrack➔ Calibrar/Validar punta de sonda para iniciar la calibración de la herramienta.
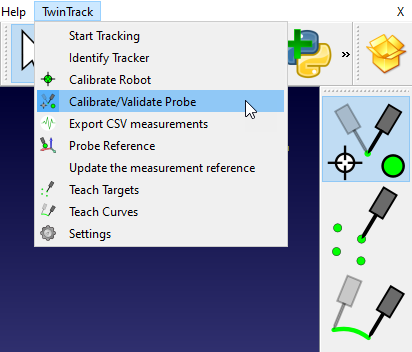
En este caso, como estamos utilizando la Creaform HandyProbe, puede calibrar la sonda con el software Creaform VXElements y validarla con RoboDK.
Para validar la punta de su sonda sólo tiene que moverse alrededor de un punto estático y RoboDK le mostrará la precisión.
Configuración para la programación fuera de línea
Esta sección le guía a través del procedimiento para hacer coincidir el sistema de medición real con su simulación fuera de línea. Esto le permite crear un gemelo digital que comparte un sistema de referencia común entre su simulación y la configuración real.
Puede utilizar las funciones de enseñanza mediante demostración de TwinTrack sin un robot calibrado o incluso sin un robot real. Esto significa que puede simular y programar su robot fuera de línea sólo con su sistema de medición antes de tener acceso al robot real.
Simplemente necesita una pieza con un sistema de coordenadas bien definido que pueda utilizar como referencia. La referencia debe ser la misma fuera de línea y en la configuración real.
Una vez que tenga listos el sistema de medición y su pieza (real o simulada), puede seguir estos pasos para definir el sistema de coordenadas de su dispositivo de medición:
1.Defina el sistema de coordenadas de la pieza con su robot real utilizando la opción Definir Sistema de Referencia del menú Utilidades. Si no dispone de un robot real, utilice una posición aproximada del sistema de coordenadas en su simulación de RoboDK. Puede repetir este procedimiento más adelante con una configuración real.
2.Haga clic con el botón derecho del ratón en el sistema de coordenadas de su pieza (o en el sistema de coordenadas del útil o la plantilla a la que está unida).
3.Seleccione Actualizar la referencia de mediciones.
4.Siga las instrucciones de la pantalla para enseñar 3 puntos de su pieza real utilizando la sonda. Estos 3 puntos definen el sistema de coordenadas en el orden correcto: el origen, un punto en X+ y un punto en Y+.
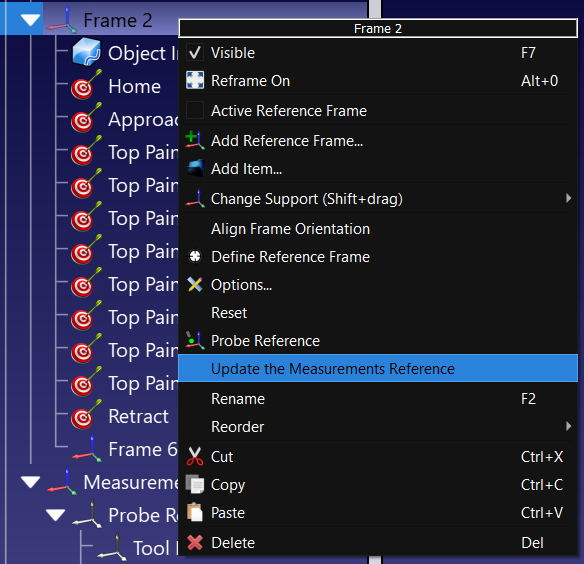
El sistema de medición se actualizará en consecuencia y podrá proceder a enseñar puntos, curvas u otros sistemas de coordenadas.


