Configuración para la programación fuera de línea
Esta sección le guía a través del procedimiento para hacer coincidir el sistema de medición real con su simulación fuera de línea. Esto le permite crear un gemelo digital que comparte un sistema de referencia común entre su simulación y la configuración real.
Puede utilizar las funciones de enseñanza mediante demostración de TwinTrack sin un robot calibrado o incluso sin un robot real. Esto significa que puede simular y programar su robot fuera de línea sólo con su sistema de medición antes de tener acceso al robot real.
Simplemente necesita una pieza con un sistema de coordenadas bien definido que pueda utilizar como referencia. La referencia debe ser la misma fuera de línea y en la configuración real.
Una vez que tenga listos el sistema de medición y su pieza (real o simulada), puede seguir estos pasos para definir el sistema de coordenadas de su dispositivo de medición:
1.Defina el sistema de coordenadas de la pieza con su robot real utilizando la opción Definir Sistema de Referencia del menú Utilidades. Si no dispone de un robot real, utilice una posición aproximada del sistema de coordenadas en su simulación de RoboDK. Puede repetir este procedimiento más adelante con una configuración real.
2.Haga clic con el botón derecho del ratón en el sistema de coordenadas de su pieza (o en el sistema de coordenadas del útil o la plantilla a la que está unida).
3.Seleccione Actualizar la referencia de mediciones.
4.Siga las instrucciones de la pantalla para enseñar 3 puntos de su pieza real utilizando la sonda. Estos 3 puntos definen el sistema de coordenadas en el orden correcto: el origen, un punto en X+ y un punto en Y+.
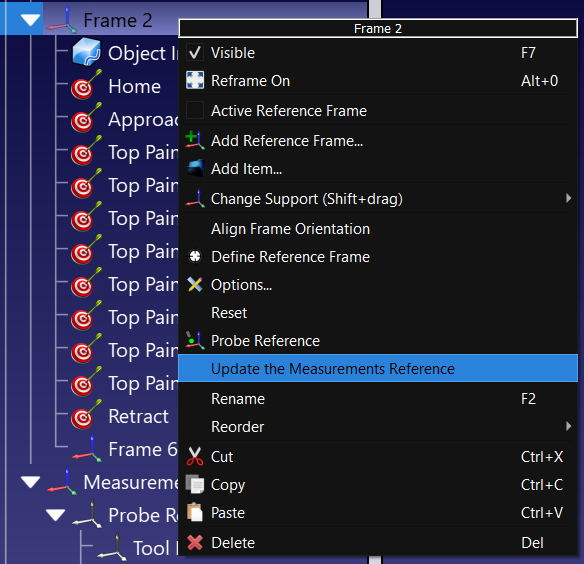
El sistema de medición se actualizará en consecuencia y podrá proceder a enseñar puntos, curvas u otros sistemas de coordenadas.


