Requisitos
Es necesario instalar el Add-in TwinTrack de RoboDK y disponer de un sistema de medición compatible para utilizar las herramientas TwinTrack.
Asegúrese de tener lo siguiente:
1.Uno o varios brazos robóticos industriales.
2.Un sistema de medición compatible (6 GDL). Los sistemas de medición admitidos incluyen (sólo los sistemas de calidad metrológica, como los láser trackers, son adecuados para la calibración de robots):
a.Láser tracker con capacidad para 6 GDL y controladores RoboDK compatibles (incluidos los rastreadores Leica y Faro).
b.Creaform C-Track.
c.Sistema de cámara OptiTrack (se recomienda utilizar 4 PrimeX13 para una mayor precisión).
d.Rastreadores HTC Vive o rastreadores compatibles con Valve/SteamVR.
1.Es necesario instalar el software RoboDK e instalar una licencia adecuada para TwinTrack.
2.Se recomienda disponer de controladores de robot compatibles para su controlador de robot si desea ejecutar programas de robot automáticamente. Como alternativa, puede utilizar un postprocesador compatible para su controlador.
3.Instale el Add-in TwinTrack de RoboDK:
a.Descargue el Add-in TwinTrack (archivo .rdkp).
b.Haga doble clic en el archivo para instalar el Add-in y abrirlo en RoboDK.
c.Si no ve el menú TwinTrack: seleccione Herramientas➔Gestor de Add-ins y haga doble clic en TwinTrack para ver el menú TwinTrack en la parte superior derecha.
Configuración con rastreadores SteamVR y HTC Vive
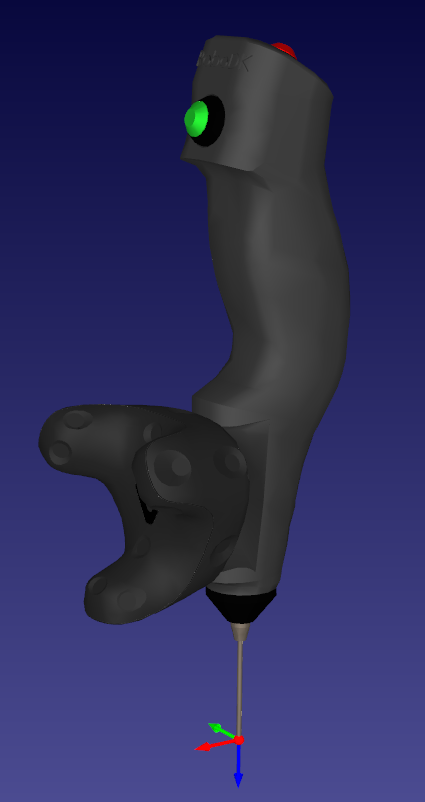
Esta sección le guía a través de los pasos para configurar SteamVR. Puede utilizar una herramienta hecha a medida con un rastreador para imitar sus operaciones de fabricación con la mano para que su robot pueda reproducir el mismo movimiento.
RoboDK TwinTrack es compatible con sistemas de realidad virtual y con todos los rastreadores compatibles con SteamVR, incluidos los rastreadores HTC Vive de la v1 a la v3.
Siga estos pasos para configurar su sistema SteamVR para TwinTrack:
1.Instale Steam si aún no lo ha hecho, puede que necesite crear una cuenta en Steam.
2.Instale SteamVR, se trata de una extensión de Steam que añade soporte para Realidad Virtual y Seguimiento 6D.
3.Elimine la necesidad de tener un casco de realidad virtual si no lo tiene o no lo necesita siguiendo estos pasos:
a.Edite el siguiente archivo con un editor de texto:
C:\Program Files (x86)\Steam\steamapps\common\SteamVR\drivers\null\resources\settings\
default.vrsettings
y configure
"enable": true, (por defecto es false)
b.Edite el siguiente archivo con un editor de texto:
C:\Program Files (x86)\Steam\steamapps\common\SteamVR\resources\settings\
default.vrsettings
y configure
"requireHmd": false, (por defecto es true)
"forcedDriver": "null", (por defecto está vacío "")
"activateMultipleDrivers": true, (por defecto es false)
Cierre SteamVR y vuelva a abrirlo.
4.Abra SteamVR y siga las instrucciones para configurar su sistema. Puede aceptar todos los ajustes predeterminados si no utiliza un casco de RV.
5.Empareje un rastreador como sonda:
a.Mantenga pulsado el botón de encendido del rastreador durante 2 segundos para encenderlo (la luz del rastreador debería volverse azul en el caso de un rastreador no emparejado).
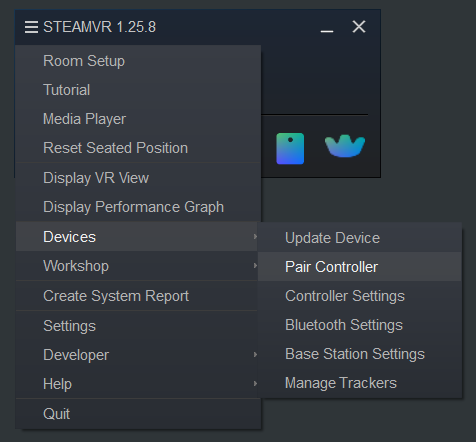
b.Abra el menú➔ Dispositivos➔ Emparejar controlador
c.Seleccione la opción: HTC ViveTracker. El rastreador debería emparejarse automáticamente y la luz del rastreador debería volverse verde.
Para eliminar el enlace puede mantener pulsado el botón de encendido durante 2 segundos y la luz debería volverse azul (puede parpadear).
6.Establezca la función del rastreador como Sostenido en la mano.
a.Seleccione el menú SteamVR➔ Configuración
b.Seleccione Controladores
c.Seleccione Gestionar rastreadores
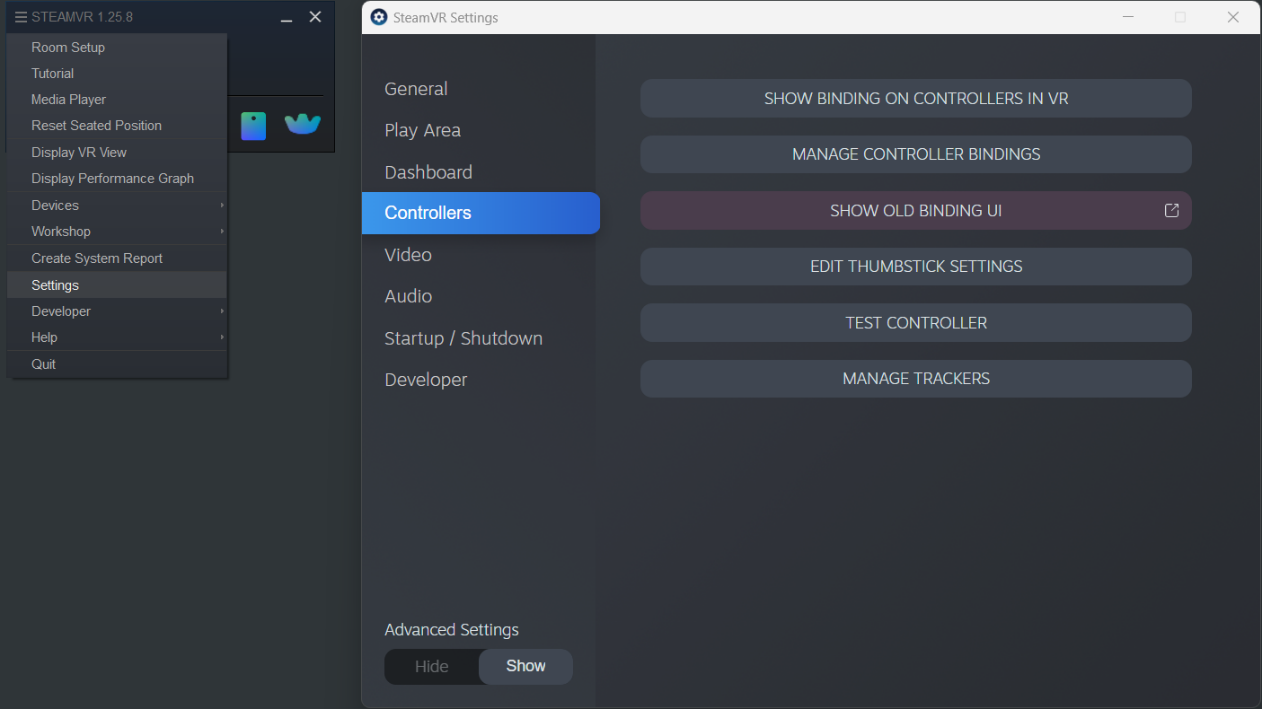
d.Establezca Función del rastreador➔ Sostenido en la mano
e.Fijar en Cualquier mano (por defecto)
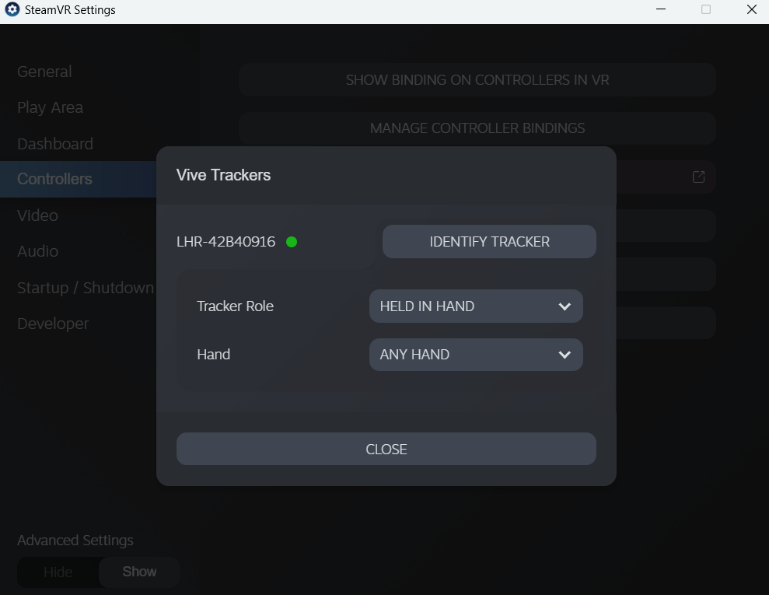
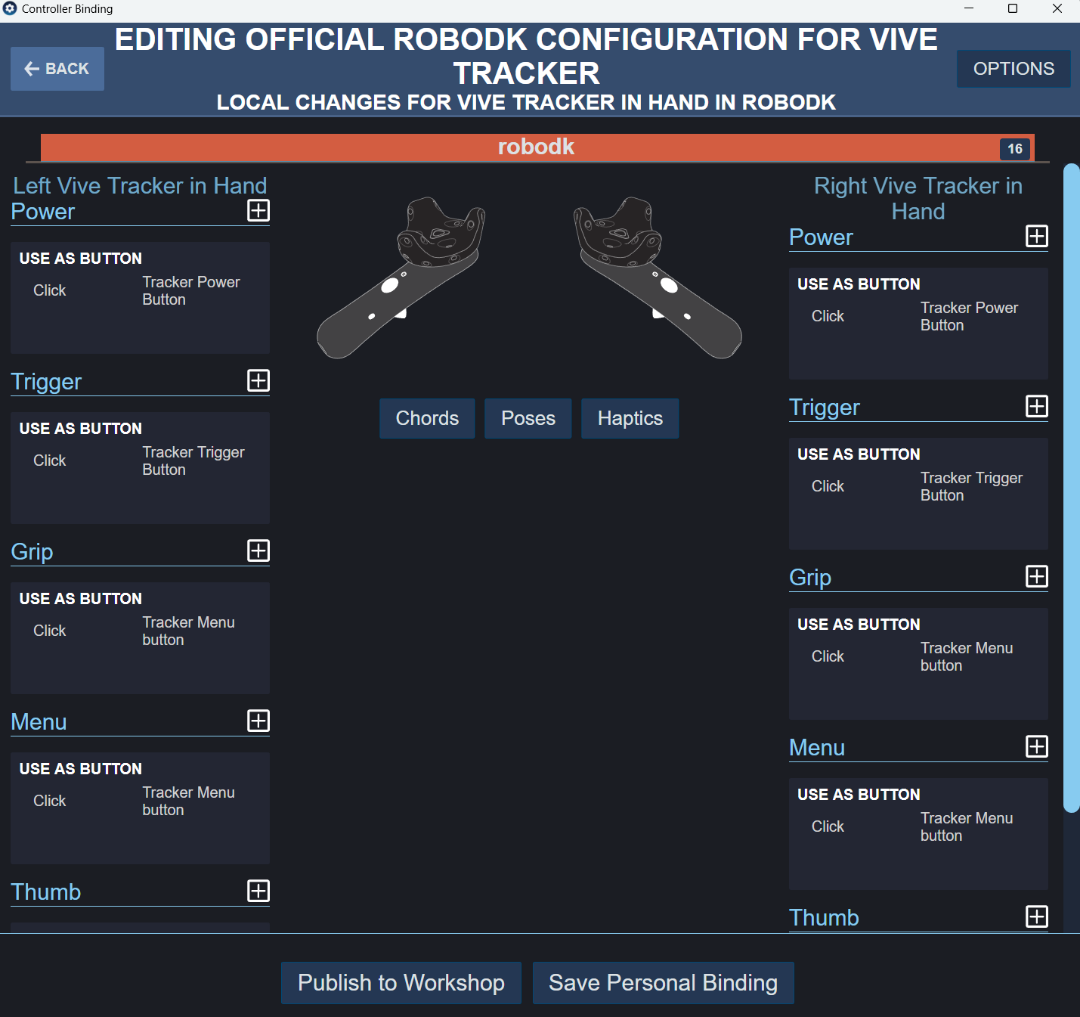
7.Personalice las fijaciones de sus controladores:
a.Seleccione SteamVR➔ Configuración
b.Establezca Ajustes avanzados➔ Mostrar
c.Seleccione Controladores
d.Seleccione Mostrar IU de fijaciones antiguas
e.Seleccione RoboDK
f.Seleccione el Controlador actual y ajústelo a Vive Tracker en mano (a menos que ya estuviera ajustado).
g.Seleccione Editar en la fijación actual
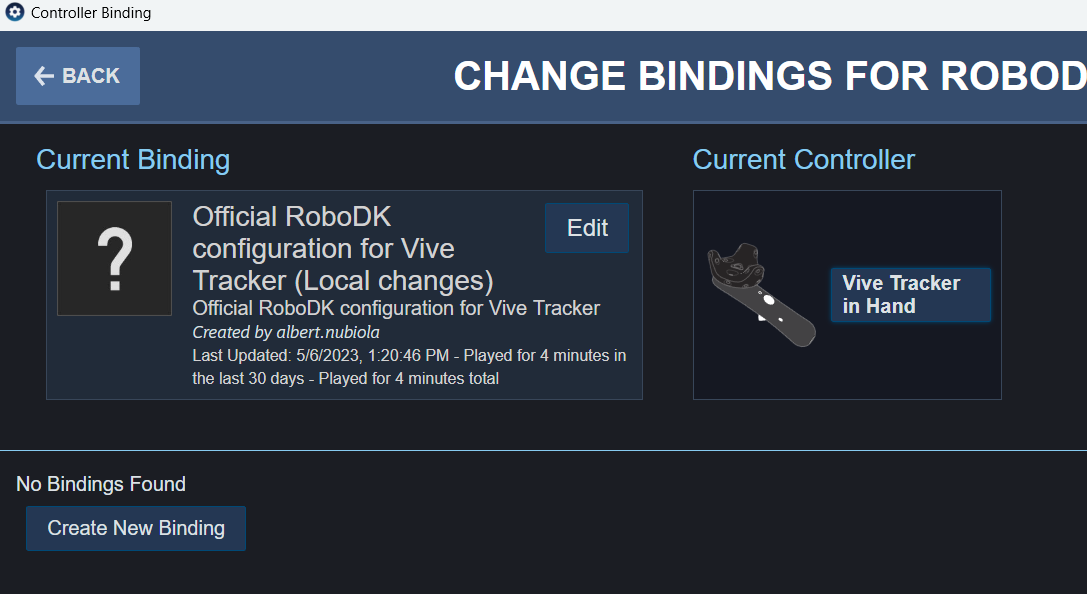
h.Debería ver las fijaciones predeterminadas para el rastreador.