Étalonner le repère
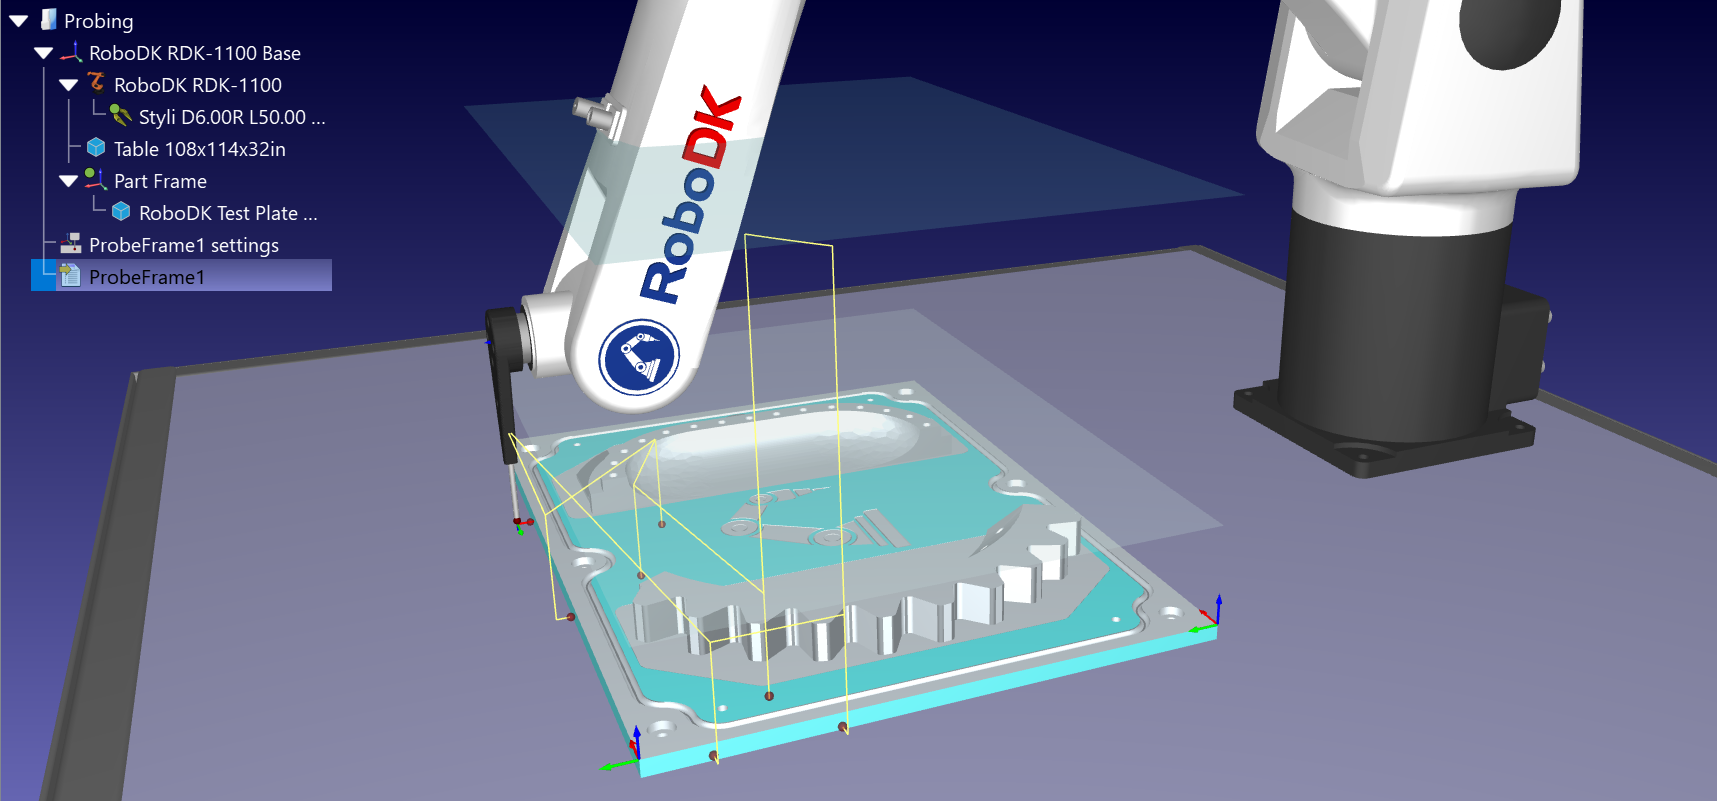
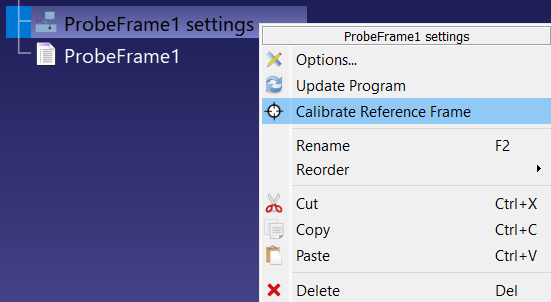
Exécutez la séquence de palpage et vérifiez que chaque instruction « Search Linear » a renvoyé un point vert, puis cliquez avec le bouton droit de la souris sur l’élément de paramètres « ProbeFrame1 » dans l’arborescence des stations et sélectionnez « Étalonner le repère ». RoboDK lit la position de contact enregistrée à chaque déplacement de recherche, effectue à nouveau l’ajustement optimal des points de référence à partir de ces points mesurés, puis compare le résultat au repère nominal.
Remarque : le programme généré est configuré pour s’exécuter sur le simulateur. Un double-clic dessus ne produit que des points de contact simulés. Pour mesurer la pièce réelle, connectez-vous au robot et configurez le programme pour qu’il s’exécute sur le robot avant de le lancer.
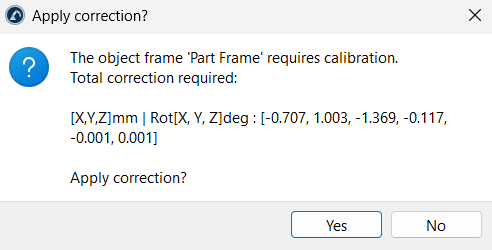
Une boîte de dialogue « Appliquer la correction ? » répertorie la translation et la rotation totales nécessaires pour faire correspondre la pièce mesurée. Cliquez sur « Oui » et RoboDK déplace le repère de la pièce vers la position mesurée. Si la correction est supérieure à la somme des distances d’approche et de dépassement, ou si une rotation dépasse 30 degrés, la boîte de dialogue vous avertit au préalable — cela signifie généralement qu’un point a été palpé sur la mauvaise caractéristique ; vérifiez donc la séquence au lieu de l’accepter.