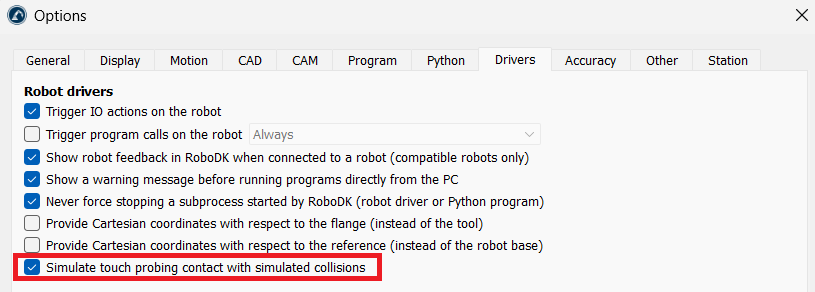
Activer la simulation du palpage
Pour tester la routine sans palpeur réel, demandez à RoboDK de simuler le déclenchement. Sélectionnez Outils ➔Options ➔Pilotes, cochez « Simuler le contact du palpeur avec des collisions simulées », puis cliquez sur OK. Les mouvements de recherche s’arrêtent alors au niveau du contact simulé entre le palpeur et la pièce ; l’Add-in active automatiquement cette paire de collisions pour vous lors de la génération du programme.