Création d’un projet de palpage
Configurez votre station RoboDK avec le robot, l’outil de palpage et la pièce que vous souhaitez mesurer. La pièce doit appartenir à un repère dédié : placez l’objet directement sous ce repère, laissez-le exactement à l’origine du repère et assurez-vous que le repère ne correspond pas à la base du robot. L’étalonnage s’effectue en déplaçant ce repère ; la pièce elle-même ne doit donc pas avoir de pose propre.
Sélectionnez « Probing » ➔ « Probe Reference Frame Project » dans la barre de menu, ou cliquez sur le bouton correspondant dans la barre d’outils. RoboDK ajoute un élément de paramètres « ProbeFrame1 » à l’arborescence de la station et ouvre sa fenêtre d’édition.
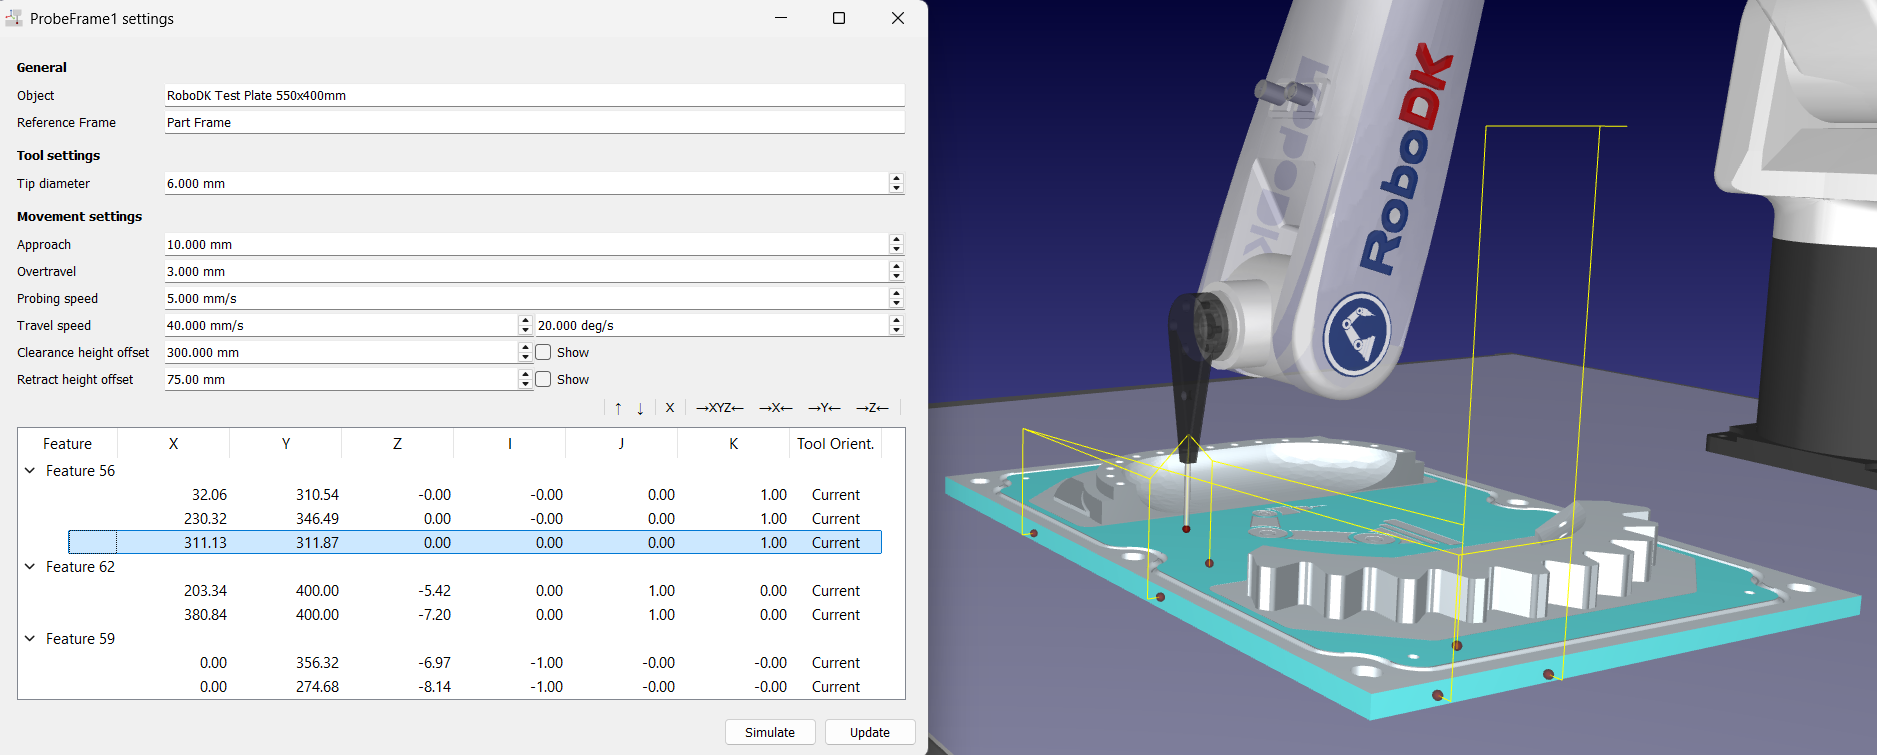
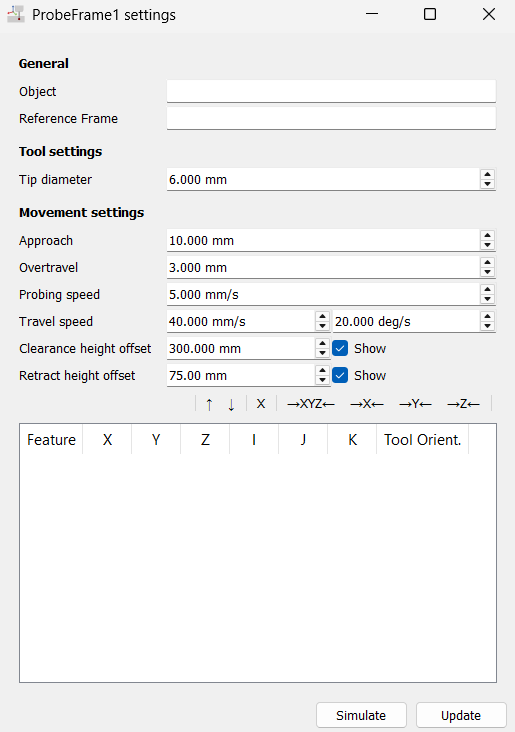
L’éditeur regroupe les paramètres de la séquence de palpage en trois sections :
1.« Général » affiche l’objet à palper et son repère. Ces deux champs sont en lecture seule ; ils sont remplis automatiquement lorsque vous cliquez sur la pièce pour ajouter votre premier point de palpage.
2.Les paramètres de l’outil comprennent le diamètre de la pointe, c’est-à-dire le diamètre du rubis situé à l’extrémité de votre stylet (6 mm par défaut). Saisissez la valeur exacte : RoboDK décale chaque point de surface de la moitié de cette valeur le long de la normale à la surface pour obtenir le point de contact de l’outil ; ainsi, un diamètre erroné fausse toutes les mesures.
3.La section « Paramètres de mouvement » contient les distances, vitesses et hauteurs utilisées autour de chaque point :
a.L’approche (10 mm par défaut, de 2 à 100 mm) correspond à la distance en avant de la surface à laquelle le palpeur passe de la vitesse de déplacement à la vitesse de palpage.
b.La surcourse (3 mm par défaut, de 0 à 100 mm) correspond à la distance au-delà du point de contact prévu pendant laquelle le palpeur poursuit sa recherche, afin que le contact soit toujours établi lorsque la pièce réelle se trouve légèrement en dehors de sa position nominale.
c.La vitesse de palpage (5 mm/s par défaut) est la vitesse linéaire réduite utilisée lors de la recherche de contact. Veillez à la maintenir faible afin de protéger le palpeur et d’améliorer la répétabilité.
d.La vitesse de déplacement (40 mm/s et 20 degrés/s par défaut) est utilisée pour les déplacements en l'air entre les points.
e.Le décalage de hauteur de dégagement (300 mm par défaut) correspond à la hauteur à laquelle le robot se déplace avant le premier point et après le dernier point de l’ensemble de la séquence.
f.Le décalage de hauteur de retrait (75 mm par défaut) correspond à la hauteur à laquelle le palpeur se rétracte entre deux points, tant au sein d’une même caractéristique qu’entre différentes caractéristiques.
Remarque : ces deux hauteurs correspondent à des décalages Z absolus mesurés dans le repère de la pièce, et non à des décalages par rapport à chaque surface individuelle. Veillez à ce que la hauteur de dégagement soit suffisante pour ne pas heurter le dispositif de fixation ou la pince la plus haute de la pièce.
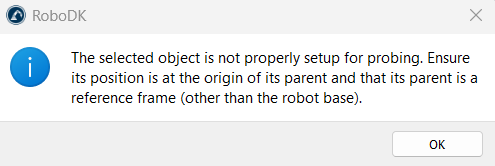
Remarque : si la pièce n’est pas correctement configurée, l’Add-in refuse le clic et vous rappelle les conditions requises : l’objet doit se trouver à l’origine de son parent, et ce dernier doit être un repère autre que la base du robot.
Cliquez sur votre objet, tel qu’une pièce ou un dispositif de fixation, pour créer un premier point de palpage. Cette action remplit les deux champs « Général » en lecture seule de la fenêtre de paramètres « ProbeFrame1 » :
1.Objet
2.Repère
Remarque : les champs « Général » ne sont pas modifiables. La seule façon de renseigner l’objet cible et son repère consiste à cliquer sur la surface de la pièce pour ajouter ce premier point de palpage.
Astuce : Vous pouvez rouvrir l’éditeur à tout moment en double-cliquant sur l’élément de paramètres « ProbeFrame1 » dans l’arborescence de la station, ou en cliquant avec le bouton droit de la souris dessus et en sélectionnant « Options… ». Ce même menu contextuel contient également les options « Mettre à jour le programme » et « Étalonner le repère ».