Général
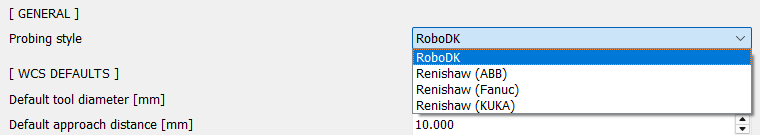
Le « Style de palpage » détermine la manière dont les routines de palpage sont écrites. « RoboDK » est la valeur par défaut et génère des instructions de recherche exécutées via un pilote de robot. Les six entrées « Renishaw » (pour ABB, Fanuc, KUKA, Yaskawa, Mitsubishi et Staubli) génèrent des appels de macro Renishaw Daytona pour le contrôleur correspondant.